
Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-11-20 Origen: Sitio


El cambio de elevación manual a elevación automatizada va mucho más allá de un simple reemplazo de hardware. Exige un ecosistema de software totalmente sincronizado, sensores avanzados y controles mecánicos precisos. Los entornos industriales ya no pueden depender de actualizaciones aisladas para seguir siendo competitivos. Los silos de automatización desconectados frecuentemente causan importantes cuellos de botella operativos. Por ejemplo, una grúa que funciona de forma autónoma pero no se comunica con el software de inventario genera retrasos en la oscilación de la carga y graves riesgos de seguridad. Estos puntos ciegos destruyen la productividad y ponen en riesgo al personal.
La verdadera automatización de las instalaciones requiere un sistema de puente grúa no tripulado totalmente integrado en el que los sistemas de gestión de almacenes (WMS), los controladores lógicos programables (PLC) y los conjuntos de seguridad redundantes operen en un bucle continuo y de baja latencia. En esta guía, aprenderá cómo la sincronización adecuada transforma las operaciones de elevación por encima de la cabeza. Exploraremos la arquitectura crítica, los protocolos de enlace de software y las capas de cumplimiento estricto necesarias para el éxito. También descubrirá cómo navegar en complejos ascensores tándem y evaluar la infraestructura de red de forma segura.
l La integración es el diferenciador: un sistema de puente grúa no tripulado eficaz se basa en intercambios de datos en tiempo real entre el software de la instalación (WMS/MES) y los PLC a nivel de grúa para dictar la priorización de tareas y la planificación de rutas.
l La sincronización evita cuellos de botella: se requieren protocolos de control inalámbrico avanzados para gestionar varias grúas en una sola bahía, lo que permite operaciones en tándem seguras y evitación dinámica de colisiones.
l La redundancia garantiza el cumplimiento: la automatización industrial exige sistemas de seguridad de múltiples capas (que combinen LiDAR, el sistema de posicionamiento de autobús gris y límites mecánicos) para cumplir con estrictos estándares de seguridad ocupacional.
l Los riesgos de las zonas industriales abandonadas dependen de la red: la modernización de la infraestructura existente requiere una evaluación estricta de la alineación de las vías y la confiabilidad de la red inalámbrica (por ejemplo, 5G/Wi-Fi industrial) para evitar cortes inducidos por la latencia.
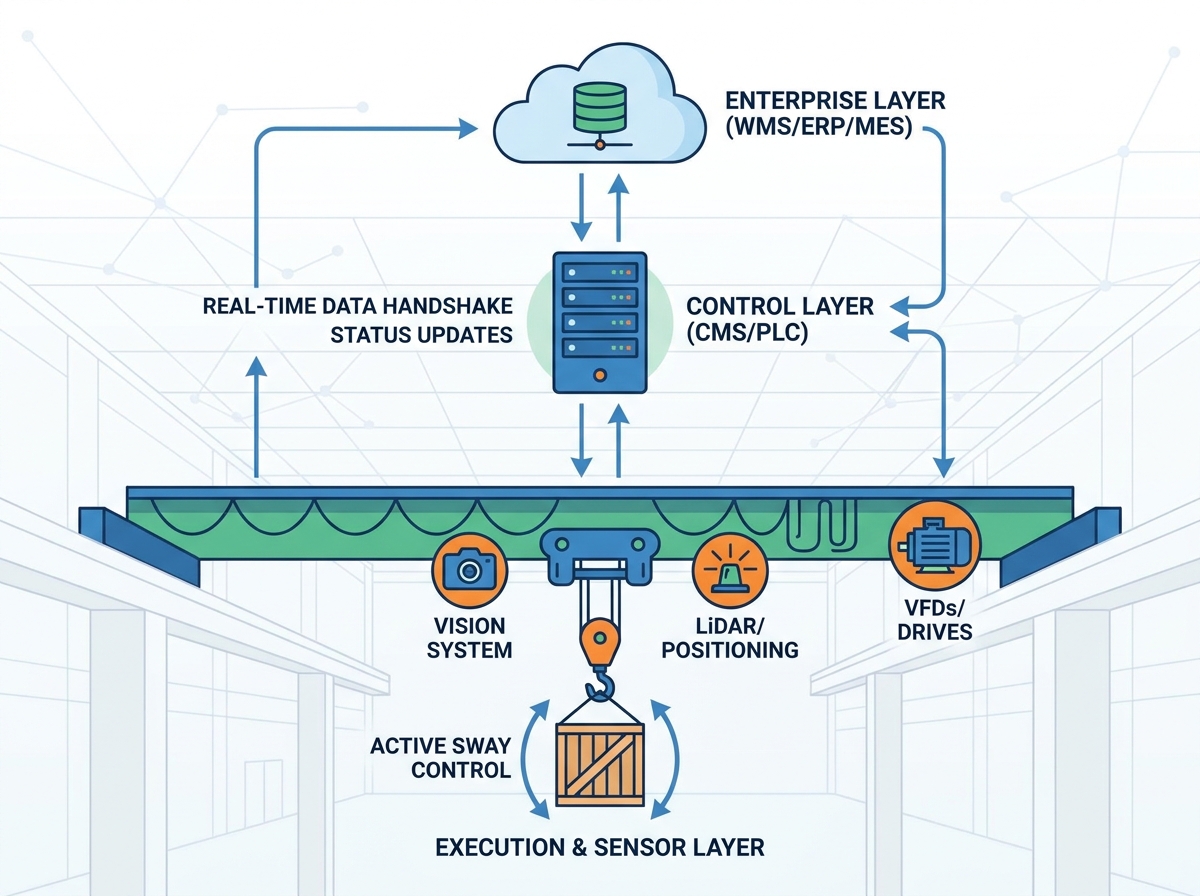
La automatización de una grúa de servicio pesado exige un enfoque tecnológico estructurado y de múltiples capas. No se pueden simplemente instalar sensores y esperar un funcionamiento perfecto. Debemos dividir la automatización en tres capas operativas distintas. Cada nivel maneja tipos de datos específicos y ejecuta responsabilidades únicas.
1. Capa empresarial: sirve como el cerebro de sus instalaciones. Aquí operan su sistema de gestión de almacenes (WMS), planificación de recursos empresariales (ERP) y sistema de ejecución de fabricación (MES). Ellos dictan exactamente qué es necesario mover y cuándo debe suceder.
2. Capa de control: este nivel procesa instrucciones de alto nivel. Aquí residen el sistema de gestión de grúa (CMS) central y los PLC integrados. Traducen comandos de software en lógica de planificación de rutas procesables.
3. Capa de ejecución y sensor: este nivel realiza el trabajo físico. Los variadores de frecuencia (VFD), los codificadores de posición, las cámaras de visión artificial y las células de carga actúan juntos. Ejecutan movimientos precisos mientras envían telemetría a la capa de control.
Cuando evalúe a los proveedores, evalúe siempre sus capacidades de arquitectura abierta. Las arquitecturas propietarias de bucle cerrado a menudo crean una fuerte dependencia del proveedor. Restringen su capacidad para integrar sensores de terceros más adelante. Los marcos abiertos permiten ampliaciones de instalaciones más fluidas. Le permiten conectar nuevos AGV o actualizar el software de inventario sin reemplazar toda la interfaz de la grúa.
La brecha entre el software de las instalaciones y el hardware mecánico requiere un intercambio de datos perfecto. El WMS identifica un SKU específico para su recuperación. Envía esta solicitud a la capa de control. Luego, el PLC integrado calcula las coordenadas espaciales X, Y y Z precisas necesarias para alcanzar el objetivo. Traza la ruta más eficiente evitando obstáculos estáticos conocidos.
Las grúas automatizadas deben mantener un mapeo de inventario absoluto en tiempo real. En el momento en que un polipasto coloca una carga, el PLC hace ping al WMS. Actualiza la base de datos del inventario en milisegundos. Este circuito de retroalimentación continua mantiene una precisión perfecta del inventario. Elimina por completo la necesidad de escanear manualmente códigos de barras en la fábrica.
Tabla 1: Dimensiones de evaluación para la integración de software
Dimensión de evaluación |
Características-Resultados |
Estándar de rendimiento ideal |
Límites de latencia |
Evita sobrepasos de posicionamiento y paradas erráticas. |
Tiempos de respuesta inferiores al milisegundo. |
Método de integración |
Determina la complejidad de los protocolos de enlace del software. |
Integraciones API directas. |
Uso de software intermedio |
Agrega capas de traducción innecesarias. |
Evítelo si es posible; Prefiera el soporte nativo de ERP. |
Busque capacidades de integración API directa. Los sistemas que utilizan middleware de traducción a menudo experimentan paquetes de datos retrasados. El middleware añade complejidad innecesaria al software. Los enlaces API directos a ERP estándar como SAP u Oracle garantizan una comunicación altamente confiable y de baja latencia.
Gestionar varias grúas automatizadas en la misma pista presenta un desafío muy complejo. Debes establecer protocolos dinámicos de zonificación. Estos protocolos previenen colisiones catastróficas y maximizan el uso de la pista. Los sistemas de control controlan activamente la proximidad de las grúas adyacentes. Ajustan dinámicamente las velocidades para mantener distancias de seguridad seguras.
La sincronización de elevación en tándem exige una precisión aún mayor. A veces, dos polipastos o dos puentes grúa separados deben levantar una sola carga de gran tamaño. Imagínese mover enormes bobinas de acero o frágiles palas de turbinas eólicas. El sistema debe sincronizar la velocidad y el par en fracciones de segundo. Cualquier desviación provoca atascamiento de la carga o tensión estructural.
Gráfico: Resumen del protocolo de control inalámbrico
Tipo de protocolo |
Nivel de confiabilidad |
Idoneidad del levantamiento en tándem |
Wifi estándar |
Bajo (propenso a interferencias) |
No recomendado |
5G industriales |
Muy alto (baja latencia) |
Altamente recomendado |
PROFINET (inalámbrico) |
Excepcional (seguridad en tiempo real) |
Obligatorio para dispositivos de seguridad |
Su elección de protocolos de control inalámbrico dicta la seguridad operativa. El Wi-Fi estándar de fábrica frecuentemente deja caer paquetes de datos entre pesadas estructuras de acero. En operaciones en tándem, un solo paquete descartado desencadena una falla de seguridad inmediata. Esto provoca un tiempo de inactividad repentino. Debes priorizar el 5G industrial o PROFINET sobre la tecnología inalámbrica. Evalúe los comportamientos de seguridad específicos del proveedor. Pregunte cómo reacciona el sistema durante caídas momentáneas de la red. ¿Ejecuta una desaceleración controlada o provoca una parada de emergencia violenta?
Un sistema de puente grúa no tripulado integrado no puede confiar en la intuición humana para atrapar una carga oscilante. La física de la automatización requiere modelos matemáticos rigurosos. Cuando una grúa acelera, la carga suspendida actúa como un péndulo. El sistema debe contrarrestar activamente este movimiento antes de que se vuelva peligroso.
La industria utiliza dos enfoques principales para la tecnología anti-oscilación:
l Sistemas de bucle abierto: se basan en algoritmos precalculados. Utilizan física básica del péndulo basada en la longitud del cable. No pueden tener en cuenta el viento inesperado o las cargas descentradas.
l Sistemas de circuito cerrado (recomendado): utilizan cámaras de visión artificial en tiempo real. Combinan datos visuales con sensores de carga dinámica. El sistema corrige activamente el balanceo ajustando las velocidades del puente y del carro en tiempo real.
Opte siempre por la detección de circuito cerrado en entornos que manejen pesos de carga variados. Un sistema antibalanceo robusto debe garantizar la colocación de la carga dentro de estrictas tolerancias milimétricas. Los evaluadores deben exigir una garantía de tolerancia de +/- 5 mm. Esta alta precisión es absolutamente crucial para soportar la carga de camiones totalmente automatizada. Es igualmente importante para ejecutar transferencias impecables a vehículos guiados automáticamente (AGV).
Un error frecuente consiste en ajustar los algoritmos anti-oscilación utilizando únicamente ganchos vacíos. Debe calibrar los sensores en todo su espectro de carga. No tener en cuenta los factores ambientales, como los vientos cruzados en instalaciones semiabiertas, hace que los sistemas de circuito abierto sean completamente ineficaces.
Eliminar a un operador humano naturalmente invita al escepticismo. Los trabajadores se preocupan por la maquinaria pesada autónoma que se mueve sobre sus cabezas. Para generar confianza y garantizar el cumplimiento, los sistemas automatizados deben utilizar un apilamiento de seguridad de varios niveles. No se puede confiar en un solo sensor para prevenir accidentes.
Una arquitectura de seguridad adecuada incluye tres niveles distintos:
l Nivel 1: Geocercas y zonas de acceso. Esto opera a nivel de software. El CMS mapea áreas restringidas donde la grúa simplemente no viajará. Protege los pasillos y las zonas designadas para el personal.
l Nivel 2: Escaneo ambiental activo. La grúa utiliza escáneres láser 3D y LiDAR a bordo. Estos sensores monitorean constantemente el piso de la fábrica en busca de obstáculos inesperados. Si una carretilla elevadora entra en la zona de caída, el sistema se detiene.
l Nivel 3: Límites mecánicos cableados. Estos sirven como la máxima protección contra fallas. Los interruptores de límite cableados cortan físicamente la energía si fallan los sistemas de software. Evitan que el carro choque contra los topes finales de la pista.
Debe cumplir estrictamente con los estándares autorizados de la industria. Cumplimiento significa cumplir con los estándares ISO para la seguridad general de las grúas. Además, los controles eléctricos deben alinearse estrechamente con IEC 61508 para seguridad funcional. Aquí operamos bajo un supuesto transparente. La automatización no elimina completamente el riesgo. En cambio, aleja el riesgo del error del operador humano y lo coloca en la confiabilidad del sistema. Debido a este cambio, el hardware de seguridad redundante sigue siendo no negociable.
El lanzamiento de la automatización de grúas implica importantes realidades estructurales. Una implementación totalmente nueva es sencilla. La construcción de una nueva instalación le permite diseñar pistas perfectamente rectas y redes troncales robustas desde el primer día. La modernización de un sitio abandonado requiere una preparación intensa. Debe realizar auditorías estructurales integrales antes de comprar software. Los ingenieros deben verificar la alineación ferroviaria existente. Deben medir la deflexión de la pista bajo cargas máximas.
La experiencia revela varios riesgos comunes de implementación:
l Zonas muertas: la infraestructura de red con frecuencia no logra penetrar entornos de acero pesado. Una conexión caída deja a la grúa varada en mitad de la elevación.
l Basura de datos: los datos WMS deficientes crean caos. Si los registros de inventario son incorrectos, la grúa intentará realizar selecciones en espacios vacíos. También podría intentar colocar una carga en un espacio ya ocupado, provocando una colisión.
l Puntos ciegos del sensor: el polvo y la suciedad industrial pueden afectar los cabezales del escáner láser si no se protegen adecuadamente.
Utilice una lógica de preselección estricta al seleccionar socios de integración. Dar prioridad a los proveedores que ofrecen simulaciones de gemelos digitales. Un gemelo digital le permite probar los protocolos de enlace WMS en un entorno virtual antes de la instalación física. Su siguiente paso inmediato está claro. Encargar una auditoría integral de la red de instalaciones. Simultáneamente solicitar una evaluación mecánica de la pista. Complete ambos pasos antes de emitir cualquier Solicitud de Propuesta (RFP) formal.
El éxito operativo de una grúa no tripulada depende enteramente de una integración perfecta. El software empresarial de la instalación, los controladores lógicos integrados y los datos sensoriales en tiempo real deben funcionar como una unidad cohesiva. Las actualizaciones tecnológicas aisladas simplemente no funcionan en los entornos industriales modernos.
Invertir mucho en hardware físico sin evaluar rigurosamente la arquitectura de integración del software es un error. Inevitablemente resultará en un activo costoso e infrautilizado. La automatización sólo alcanza su potencial cuando los datos fluyen sin interrupción.
Antes de contactar a los proveedores de integración, documente la línea de base actual de sus instalaciones. Comience a mapear sus capacidades WMS existentes. Pruebe la infraestructura de red inalámbrica de su fábrica bajo carga pesada. Una comprensión clara de su punto de partida garantiza una transición más segura y fluida a una elevación aérea totalmente automatizada.
R: A través de escáneres láser 3D integrados y LiDAR. Estos sensores activos escanean continuamente el entorno que se encuentra debajo. Alteran dinámicamente la trayectoria de la grúa o ejecutan una parada inmediata y controlada si cualquier objeto o persona no mapeada ingresa a la zona de seguridad designada.
R: Sí, pero requiere una amplia adaptación con nuevos VFD, codificadores de posición continua y PLC. Es absolutamente necesaria una auditoría mecánica rigurosa para garantizar que la pista estructural existente pueda manejar las tolerancias de alta precisión requeridas por la automatización.
R: Necesita redes inalámbricas altamente confiables y de baja latencia. Las instalaciones suelen implementar 5G industrial o Wi-Fi industrial dedicado, como sistemas de cables de alimentación con fugas. Estos garantizan una comunicación PROFINET o EtherNet/IP ininterrumpida entre varias grúas durante elevaciones complejas.
R: Se basa en una combinación de tecnología anti-oscilación de circuito cerrado, sistemas de posicionamiento de autobuses grises ubicados en el puente y el carro, y cámaras de visión artificial. Para el posicionamiento de desplazamiento de la grúa, el sistema de posicionamiento de bus gris de Wuhan Forward Technology utiliza un acoplamiento electromagnético sin contacto con un bus gris, una caja de antena, un codificador y un decodificador para proporcionar datos de posición absoluta con una resolución publicada de 1 mm, con interfaces PLC configuradas por el proyecto. Juntas, estas tecnologías proporcionan una verificación final del objetivo a nivel milimétrico antes de bajar la carga.


