
Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-11-16 Origen: Sitio


La automatización industrial está transformando rápidamente las operaciones de manipulación de materiales en los sectores de fabricación pesada de todo el mundo. Las instalaciones modernas ya no dependen únicamente de operadores humanos para realizar complejas tareas de elevación aérea. La transición a un sistema de puente grúa no tripulado totalmente automatizado requiere un cambio fundamental en la arquitectura de control. Debe reemplazar los ojos y los instintos humanos con una red de fusión de sensores robusta y de múltiples capas. Sin entradas de datos precisas y continuas, el manejo automatizado de materiales se vuelve poco confiable y potencialmente peligroso para su fuerza laboral.
Esta guía evalúa las categorías de sensores críticos necesarias para lograr flujos de trabajo automatizados seguros, repetibles y altamente eficientes. Exploraremos requisitos de hardware específicos, estrategias de integración de sistemas y criterios prácticos de selección de proveedores. Aprenderá cómo construir una red de grúas inteligente evitando los errores de implementación más comunes. En última instancia, priorizar la arquitectura de sensores adecuada garantiza el éxito operativo a largo plazo y una seguridad confiable de las instalaciones.
l Redundancia de seguridad primero: la automatización se basa en tecnologías de sensores superpuestos (sistema de posicionamiento de bus gris, codificadores absolutos, LiDAR y visión) para evitar colisiones y garantizar un posicionamiento preciso.
l Precisión de posicionamiento: Los codificadores absolutos y un sistema de posicionamiento de bus gris proporcionan la referencia de posicionamiento necesaria para una precisión milimétrica en ciclos automatizados.
l Resiliencia ambiental: los sensores deben seleccionarse en función de factores ambientales (polvo, calor, luz o interferencia electromagnética) específicos de la instalación.
l Integración del sistema: La 'inteligencia' de la grúa radica en cómo el PLC integra los datos del sensor para gestionar la planificación del camino y la evitación dinámica de obstáculos.
Antes de seleccionar el hardware, debe establecer líneas de base claras para el éxito operativo. La automatización implica mucho más que simplemente mover un polipasto de un punto a otro. Requiere un enfoque integral para la optimización de procesos y la integración de instalaciones. Debe definir exactamente qué debe lograr su flujo de trabajo logístico automatizado en condiciones de máximas demandas operativas.
Los objetivos operativos generalmente se centran en la reducción del tiempo de ciclo y la estabilización constante de la carga. Cuando opera una grúa automatizada, debe seguir trayectorias optimizadas. Los operadores humanos a menudo introducen velocidades variables y paradas bruscas. Un sistema automatizado ejecuta movimientos repetibles, reduciendo el desgaste mecánico y acortando los tiempos de transferencia. Sus criterios de éxito deben cuantificar estas mejoras deseadas en el tiempo de ciclo.
El cumplimiento de las normas de seguridad constituye la base de cualquier estrategia de manipulación de materiales 'sin personas'. Operar maquinaria pesada de forma autónoma requiere un estricto cumplimiento de las normas de seguridad internacionales. Los marcos de seguridad funcional, como ISO 13849 e IEC 62061, dictan cómo deben responder los sistemas de control a las fallas. Debe diseñar la arquitectura de su sensor para cumplir con niveles de rendimiento (PL) o niveles de integridad de seguridad (SIL) específicos. Estas clasificaciones garantizan que la grúa falle de forma segura durante un mal funcionamiento inesperado del hardware.
Establecer métricas de éxito claras evita que el alcance se desvíe durante la implementación. Las métricas de éxito comunes para un proyecto de grúa automatizada incluyen:
l Precisión de posicionamiento: lograr una colocación repetible entre ±2 y ±5 milímetros, dependiendo de la carga útil.
l Amortiguación de oscilación de carga: reduce el movimiento del péndulo a casi cero dentro de los dos segundos posteriores a la parada.
l Tiempo de reacción de detección de fallas: Procesamiento de activaciones de sensores de seguridad y activación de frenos mecánicos en milisegundos.
l Objetivos de tiempo de actividad: mantener una disponibilidad del 99 % mediante telemetría de sensores sólida y diagnósticos predictivos.
Para navegar en entornos industriales dinámicos, los puentes grúa requieren diversas entradas sensoriales. Clasificamos estos sensores en tres funciones principales: posicionamiento, percepción y monitoreo. Cada categoría desempeña un papel distinto en la ejecución de ciclos automatizados seguros y precisos.
El movimiento de precisión exige información continua sobre la ubicación. El sistema de control debe conocer en todo momento las coordenadas exactas del puente, carro y polipasto.
Los codificadores absolutos proporcionan la columna vertebral de la retroalimentación posicional de alta resolución. A diferencia de los codificadores incrementales, las variantes absolutas conservan sus datos de posición exactos incluso después de una pérdida repentina de energía. Esta capacidad elimina la necesidad de rutinas de localización manual durante los reinicios del sistema. Los ingenieros suelen montar estos codificadores directamente en los ejes del motor o en las cajas de cambios. Traducen el movimiento de rotación en coordenadas digitales de alta precisión.
Sin embargo, el deslizamiento mecánico entre las ruedas y los rieles puede comprometer la precisión del codificador en largas distancias de recorrido. Un sistema de posicionamiento de autobús gris proporciona una referencia de posición absoluta sin contacto para el desplazamiento de la grúa y puede integrarse con retroalimentación del codificador. La tecnología Wuhan Forward especifica una resolución de 1 mm y una precisión de detección de posición de 1 mm. El sistema utiliza un bus Gray, una caja de antena, un codificador de detección a bordo o en tierra y un decodificador para convertir señales de dirección de código Gray en datos de posición absoluta. Debido a que la caja de la antena y el bus Gray funcionan sin contacto, el sistema evita el deslizamiento y el desgaste del lector a la pista. La separación especificada entre antena y bus es de 30 a 300 mm delante y detrás y ±100 mm arriba y abajo. Las interfaces de comunicación enumeradas incluyen RS232C, RS458, Modbus, Modbus RTU, PROFIBUS, PROFINET, DeviceNet, Ethernet usando TCP/IP a través de una interfaz RJ45 y SSI. Los datos de posición resultantes se pueden enviar al PLC para el control de desplazamiento de la grúa puente y también pueden admitir la posición de desplazamiento del apilador-recuperador y la detección del ángulo de rotación y la detección de la posición de la máquina de carga y descarga de barcos.
Una grúa automatizada comparte su espacio de trabajo con trabajadores humanos, montacargas y diversos obstáculos estructurales. El sistema debe percibir su entorno de forma dinámica para evitar impactos catastróficos.
Los escáneres LiDAR industriales actúan como la principal red de seguridad. Puede programar estos escáneres de seguridad con campos personalizados de advertencia y protección. Cuando un objeto traspasa un campo de advertencia, la grúa desacelera automáticamente. Si el objeto entra en el campo de protección, el sistema activa una parada de emergencia brusca. LiDAR maneja la detección dinámica de obstáculos a la perfección en amplias áreas de cobertura.
Los sistemas de visión 3D y las cámaras de profundidad complementan el LiDAR proporcionando datos volumétricos. Mientras LiDAR detecta presencia, las cámaras de profundidad analizan la forma y la dimensión. La grúa automatizada utiliza datos de visión para confirmar la presencia de la carga antes de izarla. También puede dimensionar la carga sobre la marcha e identificar obstrucciones estructurales sobresalientes a lo largo del recorrido planificado.
Mover una carga de forma segura requiere comprender sus propiedades físicas y su comportamiento dinámico durante el tránsito.
Las células de carga proporcionan verificación de peso en tiempo real. Estos extensómetros se integran en el mecanismo de elevación para controlar continuamente la masa de carga útil. Las celdas de carga evitan escenarios de sobrecarga inseguros. También ayudan al sistema de control a calcular el centro de gravedad de la carga útil, lo cual es crucial para equilibrar cargas asimétricas.
Los inclinómetros y los acelerómetros microelectromecánicos (MEMS) son esenciales para el control activo de la oscilación de la carga. Cada vez que una grúa acelera o desacelera, la carga suspendida comienza naturalmente a oscilar. Los acelerómetros miden este movimiento pendular en tiempo real. El sistema de control utiliza estos datos para ajustar las velocidades del carro y del puente, estabilizando activamente la carga.
Tabla 1: Categorías de sensores críticos y sus funciones principales
Categoría de sensores |
Hardware primario |
Función principal |
Aplicación industrial |
Posicionamiento |
Codificadores absolutos |
Seguimiento de coordenadas rotacionales |
Localización de troles y polipastos. |
Posicionamiento |
Sistema de posicionamiento de autobús gris |
Detección de posición absoluta con resolución de 1 mm |
Posicionamiento de desplazamiento de grúa puente e integración de automatización |
Percepción |
LiDAR de seguridad |
Protección de campo dinámica |
Prevención de colisiones y paradas de emergencia |
Percepción |
Cámaras de visión 3D |
Perfilado de carga volumétrica |
Confirmación de carga y dimensionamiento. |
Escucha |
Células de carga |
Medición de masa y deformación. |
Prevención de sobrecarga |
Escucha |
Acelerómetros |
Seguimiento de movimiento inercial |
Amortiguación activa de oscilaciones de carga |
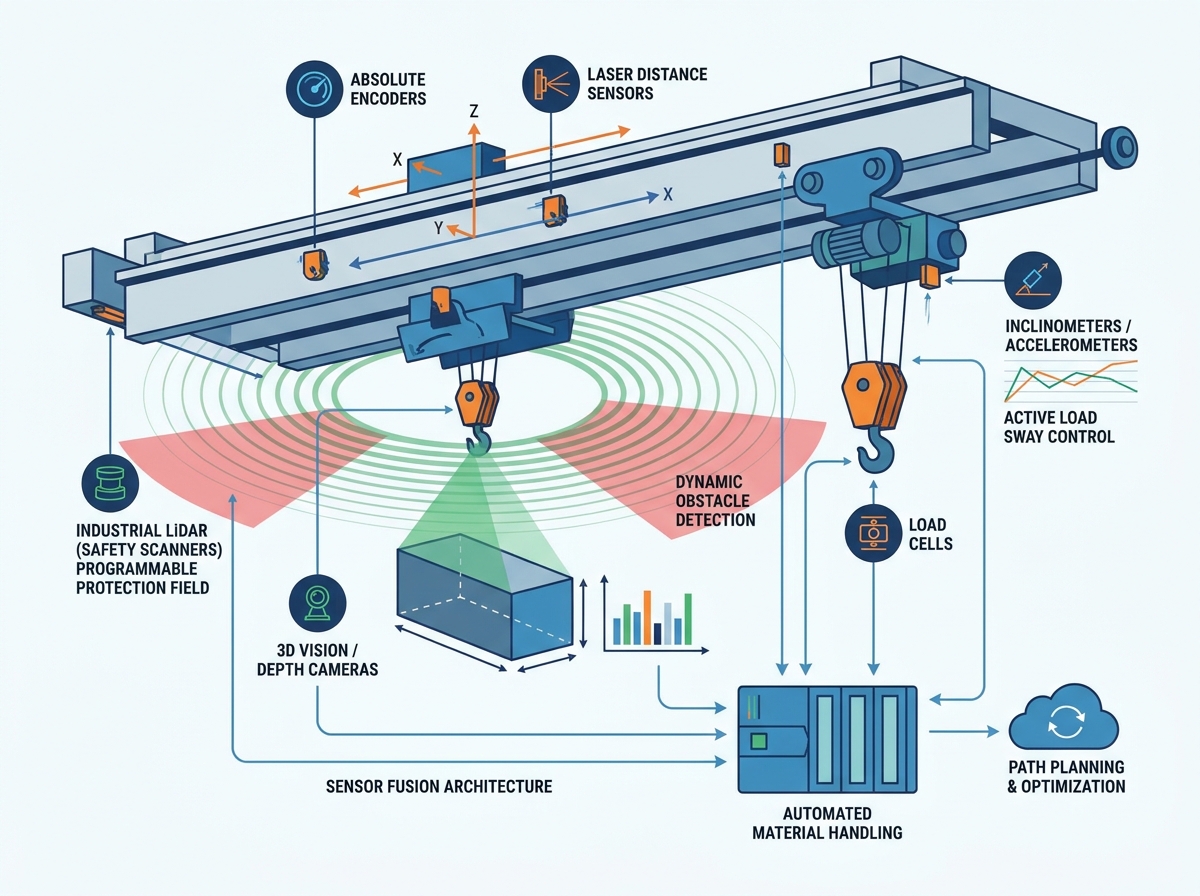
La implementación de sensores avanzados es sólo el primer paso. La verdadera inteligencia de una grúa automatizada reside en su Controlador Lógico Programable (PLC). El PLC debe ingerir, analizar y actuar sobre miles de puntos de datos sensoriales cada segundo. La perfecta integración del software cierra la brecha entre las señales de hardware sin procesar y el movimiento autónomo fluido.
Una estrategia sólida de fusión de datos es fundamental para evitar paradas de emergencia con falsos positivos. Los entornos industriales a menudo generan entradas de sensores conflictivas. Por ejemplo, una vibración fuerte podría activar brevemente un acelerómetro o el polvo ambiental podría dispersar un pulso LiDAR. El PLC debe conciliar estas entradas mediante sofisticados algoritmos de filtrado. Si un sensor reporta una anomalía mientras que otros tres reportan un funcionamiento normal, el sistema debe evaluar el contexto antes de detener la producción.
El proceso de fusión de datos estándar suele seguir estos pasos secuenciales:
1. Adquisición de señales: el PLC recibe señales digitales y analógicas sin procesar de dispositivos de campo distribuidos.
2. Validación de integridad: los algoritmos de software validan la integridad de la señal frente a las tolerancias operativas esperadas para filtrar el ruido eléctrico.
3. Referencia cruzada: el sistema compara los datos del codificador primario con los datos de posición del bus Gray para confirmar el posicionamiento físico exacto.
4. Ejecución: El PLC ejecuta microajustes a través de retroalimentación de circuito cerrado a los variadores del motor.
Los algoritmos de control de balanceo representan un aspecto muy complejo de la integración. Al transportar materiales pesados, la oscilación de la carga supone un enorme riesgo para la seguridad. El PLC utiliza datos de aceleración en tiempo real y la altura de elevación actual para calcular matemáticamente la frecuencia natural del péndulo. Luego ordena a los variadores de frecuencia (VFD) que apliquen contramovimientos. Estas ráfagas de motor sincronizadas con precisión amortiguan matemáticamente la oscilación de la carga sin ninguna intervención humana.
Ninguna de esta lógica funciona sin requisitos estrictos de conectividad. Las grúas automatizadas requieren una comunicación de latencia ultrabaja entre los módulos de E/S distribuidas y la arquitectura de control principal. La alta latencia provoca un frenado retrasado y un control de balanceo errático. La implementación de protocolos Ethernet industriales garantiza una transferencia de datos determinista, lo que permite que los sensores y controladores se sincronicen en milisegundos.
La actualización a un sistema de puente grúa no tripulado totalmente automatizado introduce nuevos desafíos operativos. Las instalaciones industriales presentan duras condiciones. Pueden degradar rápidamente los equipos electrónicos sensibles si no se planifica en consecuencia.
La interferencia ambiental se destaca como un riesgo principal de implementación. Las acerías, fundiciones y almacenes de materiales a granel generan calor extremo y partículas. Debe priorizar la protección de ingreso adecuada (clasificaciones IP) al seleccionar sensores. Especifique carcasas con clasificación IP67 o IP69K para proteger las ópticas delicadas del polvo fino y los lavados a alta presión. Además, los motores industriales pesados y los VFD emiten intensas interferencias electromagnéticas (EMI). Los riesgos de EMI se mitigan utilizando cables de comunicación blindados y aislando las fuentes de alimentación de los sensores de los circuitos de carga pesada.
Las instalaciones también enfrentan el desafío de gestionar el mantenimiento de la complejidad. La automatización cambia fundamentalmente los requisitos de mantenimiento de la reparación mecánica al soporte de instrumentación y software. Los equipos de mantenimiento acostumbrados a engrasar rodamientos ahora deben solucionar errores de la red de bus de campo. Este riesgo se mitiga mediante una recapacitación integral de la fuerza laboral. Invierta en interfaces de software de diagnóstico para que sus técnicos puedan identificar fácilmente los sensores defectuosos antes de que provoquen una parada en todo el sistema.
El riesgo de paradas falsas afecta a muchos sistemas de grúas mal integrados. Los sensores de seguridad altamente sensibles reaccionan a menudo ante casos extremos ambientales no peligrosos. El vapor espeso, las chispas voladoras o incluso el humo de escape denso pueden engañar a un escáner de seguridad para que inicie una parada de emergencia. Estos casos extremos se manejan implementando el silenciamiento de sensores basado en zonas. Durante fases específicas de la operación, como flotar directamente sobre una cuchara fundida, el PLC ignora temporalmente sensores ópticos específicos y se basa únicamente en límites de posición mecánicos. Esta estrategia mantiene la seguridad funcional al mismo tiempo que evita viajes molestos.
La elección de los socios de hardware adecuados influye en gran medida en la viabilidad a largo plazo de su proyecto de automatización de grúas. Debe evaluar a los proveedores de sensores estrictamente más allá de sus costos iniciales de hardware. Un sensor barato a menudo genera costosos dolores de cabeza de integración y tiempos de inactividad prolongados en las instalaciones.
Primero, verifique la estricta interoperabilidad de la red. ¿El sensor admite de forma nativa los protocolos de bus de campo utilizados por su arquitectura PLC existente? Busque dispositivos que ofrezcan integración nativa con Profinet, EtherNet/IP o EtherCAT. La compatibilidad con el protocolo nativo elimina la necesidad de torpes puertas de enlace de terceros. Los proveedores deben proporcionar fácilmente archivos de integración (como archivos GSDML o EDS) e instrucciones complementarias (AOI) para agilizar la programación de PLC.
A continuación, evalúe la profundidad del soporte y la documentación. La automatización de alto rendimiento requiere una configuración matizada. Necesita proveedores que proporcionen manuales de integración detallados, esquemas de cableado y pautas claras de puesta en servicio. Dar prioridad a los socios que ofrecen soporte técnico regional accesible. Cuando un escáner de seguridad crítico falla a las 2:00 a. m., esperar una respuesta en el extranjero es inaceptable.
Por último, exigir una verificación rigurosa del cumplimiento. Los proveedores de seguros industriales y las juntas de seguridad locales exigen pruebas documentadas de seguridad funcional. Confirme las clasificaciones específicas del nivel de integridad de seguridad (SIL) o del nivel de rendimiento (PL) de cada dispositivo de monitoreo de carga y prevención de colisiones. Un proveedor debe proporcionar documentación certificada que demuestre que su hardware cumple con los estándares internacionales para entornos de maquinaria automatizada.
Una red de grúas autónomas depende completamente de la calidad, velocidad y precisión de sus entradas sensoriales. Al combinar codificadores absolutos de alta precisión con un sistema de posicionamiento de bus gris para detección de recorrido absoluto sin contacto, LiDAR de seguridad redundante y hardware robusto de monitoreo de carga, las instalaciones pueden construir una arquitectura de automatización más confiable. Una implementación exitosa transforma el manejo de materiales caótico y variable en un flujo de trabajo logístico altamente predecible y seguro.
Para garantizar una transición fluida a operaciones autónomas, siga estos siguientes pasos prácticos:
l Audite el entorno actual de sus instalaciones para identificar posibles puntos ciegos del sensor, como zonas de polvo extremo o áreas con alta EMI.
l Priorice las clasificaciones de seguridad funcional (SIL/PL) al crear sus especificaciones iniciales de hardware para satisfacer los requisitos de cumplimiento de manera temprana.
l Asóciese con proveedores de sensores que ofrecen integración de bus de campo nativo para simplificar su arquitectura PLC general.
l Establezca un programa de mantenimiento predictivo utilizando telemetría de sensores en tiempo real para identificar la degradación antes de que cause un tiempo de inactividad operativa.
R: Si bien todos los componentes son vitales para una operación segura, los codificadores absolutos y el sistema de posicionamiento de bus gris forman el núcleo del posicionamiento preciso de la grúa. Los codificadores absolutos proporcionan retroalimentación de coordenadas rotacionales, mientras que el bus Gray proporciona datos de posición de viaje absoluta sin contacto con una resolución publicada de 1 mm y sin error de dirección acumulativo. Seguridad LiDAR sigue siendo la principal defensa contra colisiones catastróficas, lo que lo hace igualmente esencial para la protección del personal.
R: Sí, la modernización es totalmente posible. Sin embargo, requiere una revisión integral del sistema de control existente. Debe agregar hardware de detección moderno, actualizar la arquitectura del PLC y reemplazar los controladores de motor obsoletos. Nunca se trata simplemente de una simple actualización de software.
R: El mantenimiento se desplaza significativamente hacia el monitoreo de diagnóstico. Debe asegurarse de que los sensores seleccionados proporcionen datos de estado utilizables y que el bus Gray, la caja de la antena, el codificador y el decodificador permanezcan dentro de los espacios libres de instalación especificados. El diseño del bus Gray sin contacto evita el desgaste y el deslizamiento del lector a la pista, mientras que el sistema de control central puede alertar a los técnicos para que inspeccionen el montaje, el cableado, la calidad de la señal y otras condiciones del sensor antes de que se produzca un tiempo de inactividad.
R: Se deben seleccionar sensores especializados de grado industrial teniendo en cuenta las condiciones reales del sitio. El sistema de posicionamiento de autobús gris de Wuhan Forward Technology utiliza detección sin contacto y componentes exteriores no metálicos sellados diseñados para entornos industriales que involucran polvo, ácidos, álcalis y altas temperaturas. La gama de aplicaciones publicadas por el proveedor incluye puentes grúa, apiladores-recuperadores, puertos, metalurgia, minería, ferrocarriles y plantas de energía. Confirme la configuración del equipo, las distancias de montaje, la interfaz de comunicación y los requisitos ambientales durante la ingeniería y la puesta en servicio.


