
दृश्य: 0 लेखक: साइट संपादक प्रकाशन समय: 2026-11-20 उत्पत्ति: साइट


मैनुअल से स्वचालित ओवरहेड लिफ्टिंग में स्थानांतरण एक साधारण हार्डवेयर प्रतिस्थापन से कहीं आगे जाता है। यह सॉफ्टवेयर, उन्नत सेंसर और सटीक यांत्रिक नियंत्रण के पूरी तरह से सिंक्रनाइज़ पारिस्थितिकी तंत्र की मांग करता है। औद्योगिक वातावरण अब प्रतिस्पर्धी बने रहने के लिए पृथक उन्नयन पर निर्भर नहीं रह सकता। डिस्कनेक्टेड ऑटोमेशन साइलो अक्सर बड़ी परिचालन संबंधी बाधाओं का कारण बनते हैं। उदाहरण के लिए, एक क्रेन स्वायत्त रूप से काम कर रही है लेकिन इन्वेंट्री सॉफ़्टवेयर के साथ संचार करने में विफल होने से लोड में देरी और गंभीर सुरक्षा खतरे पैदा होते हैं। ये ब्लाइंड स्पॉट उत्पादकता को नष्ट करते हैं और कर्मियों को जोखिम में डालते हैं।
सच्ची सुविधा स्वचालन के लिए पूरी तरह से एकीकृत मानव रहित ब्रिज क्रेन सिस्टम की आवश्यकता होती है जहां वेयरहाउस मैनेजमेंट सिस्टम (डब्ल्यूएमएस), प्रोग्रामेबल लॉजिक कंट्रोलर (पीएलसी), और अनावश्यक सुरक्षा सरणी निरंतर, कम विलंबता लूप में काम करती हैं। इस गाइड में, आप सीखेंगे कि कैसे उचित सिंक्रनाइज़ेशन ओवरहेड उठाने के संचालन को बदल देता है। हम सफलता के लिए आवश्यक महत्वपूर्ण वास्तुकला, सॉफ्टवेयर हैंडशेक और सख्त अनुपालन परतों का पता लगाएंगे। आप यह भी जानेंगे कि जटिल टेंडेम लिफ्टों को कैसे नेविगेट किया जाए और नेटवर्क बुनियादी ढांचे का सुरक्षित रूप से आकलन कैसे किया जाए।
एल एकीकरण विभेदक है: एक प्रभावी मानवरहित पुल क्रेन प्रणाली कार्य प्राथमिकता और पथ योजना को निर्देशित करने के लिए सुविधा सॉफ्टवेयर (डब्ल्यूएमएस/एमईएस) और क्रेन-स्तरीय पीएलसी के बीच वास्तविक समय डेटा हैंडशेक पर निर्भर करती है।
एल सिंक्रोनाइजेशन बाधाओं को रोकता है: एक ही खाड़ी में कई क्रेनों को प्रबंधित करने के लिए उन्नत वायरलेस नियंत्रण प्रोटोकॉल की आवश्यकता होती है, जो सुरक्षित अग्रानुक्रम संचालन और गतिशील टकराव से बचाव को सक्षम बनाता है।
एल अतिरेक अनुपालन सुनिश्चित करता है: औद्योगिक स्वचालन कड़े व्यावसायिक सुरक्षा मानकों को पूरा करने के लिए बहुस्तरीय सुरक्षा प्रणालियों की मांग करता है - LiDAR, ग्रे बस पोजिशनिंग सिस्टम और यांत्रिक सीमाओं का संयोजन।
एल ब्राउनफील्ड जोखिम नेटवर्क पर निर्भर हैं: मौजूदा बुनियादी ढांचे को रेट्रोफिट करने के लिए विलंबता-प्रेरित शटडाउन को रोकने के लिए ट्रैक संरेखण और वायरलेस नेटवर्क विश्वसनीयता (उदाहरण के लिए, औद्योगिक 5 जी / वाई-फाई) के सख्त मूल्यांकन की आवश्यकता होती है।
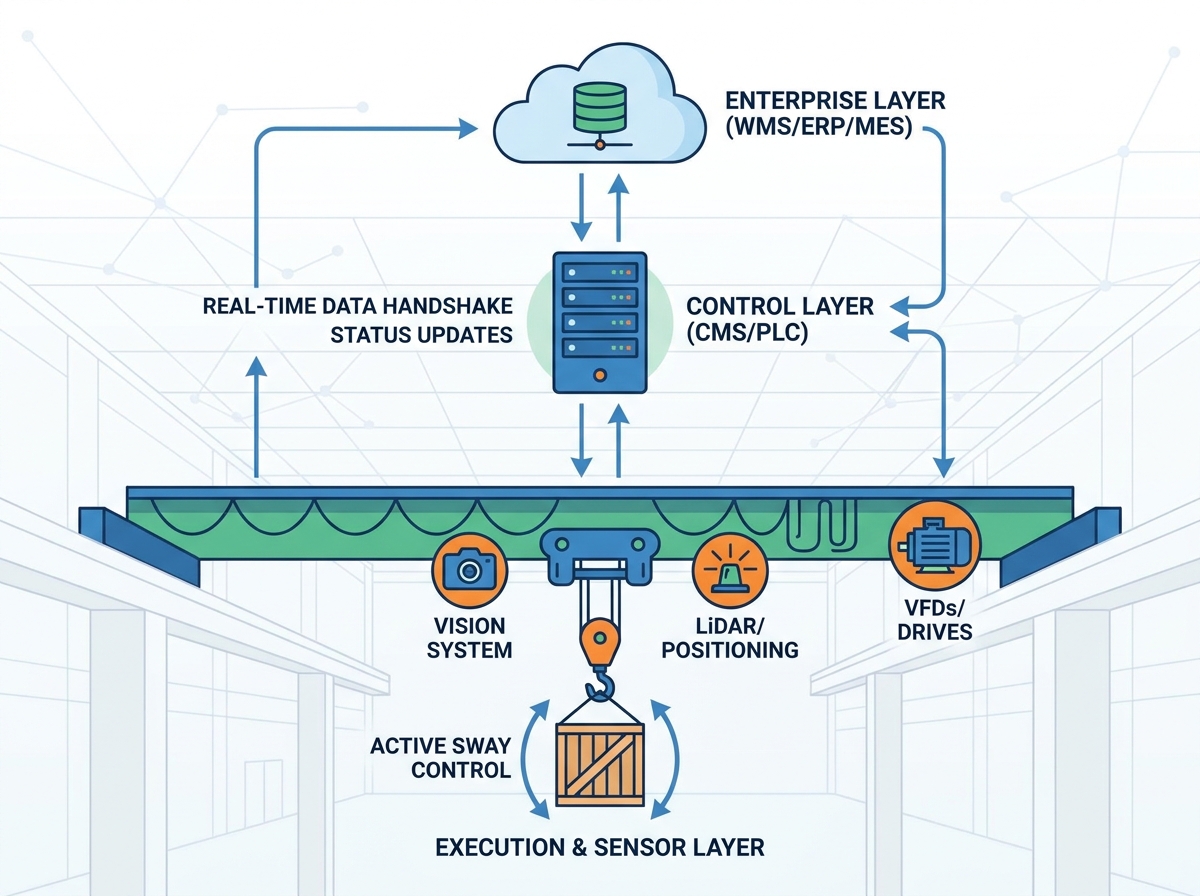
हेवी-ड्यूटी क्रेन को स्वचालित करने के लिए एक संरचित, बहुस्तरीय तकनीकी दृष्टिकोण की आवश्यकता होती है। आप केवल सेंसर स्थापित नहीं कर सकते और निर्बाध संचालन की उम्मीद नहीं कर सकते। हमें स्वचालन को तीन अलग-अलग परिचालन परतों में विभाजित करना होगा। प्रत्येक स्तर विशिष्ट डेटा प्रकारों को संभालता है और अद्वितीय जिम्मेदारियों को निष्पादित करता है।
1. एंटरप्राइज़ परत: यह आपकी सुविधा के मस्तिष्क के रूप में कार्य करती है। आपका वेयरहाउस मैनेजमेंट सिस्टम (डब्ल्यूएमएस), एंटरप्राइज रिसोर्स प्लानिंग (ईआरपी), और मैन्युफैक्चरिंग एक्ज़ीक्यूशन सिस्टम (एमईएस) यहां संचालित होता है। वे ठीक-ठीक निर्देश देते हैं कि क्या स्थानांतरित करने की आवश्यकता है और यह कब होना चाहिए।
2. नियंत्रण परत: यह स्तर उच्च-स्तरीय निर्देशों को संसाधित करता है। केंद्रीय क्रेन प्रबंधन प्रणाली (सीएमएस) और ऑनबोर्ड पीएलसी यहां रहते हैं। वे सॉफ़्टवेयर कमांड को क्रियाशील पथ नियोजन तर्क में अनुवादित करते हैं।
3. निष्पादन और सेंसर परत: यह स्तर भौतिक कार्य करता है। वेरिएबल फ्रीक्वेंसी ड्राइव (वीएफडी), पोजिशन एनकोडर, मशीन विजन कैमरे और लोड सेल एक साथ काम करते हैं। वे टेलीमेट्री को नियंत्रण परत पर वापस फीड करते हुए सटीक गतिविधियों को अंजाम देते हैं।
जब आप विक्रेताओं का मूल्यांकन करते हैं, तो हमेशा उनकी ओपन-आर्किटेक्चर क्षमताओं का आकलन करें। मालिकाना, बंद-लूप आर्किटेक्चर अक्सर गंभीर विक्रेता लॉक-इन बनाते हैं। वे बाद में तृतीय-पक्ष सेंसर को एकीकृत करने की आपकी क्षमता को प्रतिबंधित करते हैं। खुले ढाँचे सुचारु सुविधा विस्तार की अनुमति देते हैं। वे आपको पूरे क्रेन इंटरफ़ेस को बदले बिना नए एजीवी कनेक्ट करने या इन्वेंट्री सॉफ़्टवेयर को अपग्रेड करने देते हैं।
सुविधा सॉफ़्टवेयर और मैकेनिकल हार्डवेयर के बीच अंतर के लिए एक संपूर्ण डेटा हैंडशेक की आवश्यकता होती है। WMS पुनर्प्राप्ति के लिए एक विशिष्ट SKU की पहचान करता है। यह इस अनुरोध को नियंत्रण परत को भेजता है। फिर ऑनबोर्ड पीएलसी लक्ष्य तक पहुंचने के लिए आवश्यक सटीक एक्स, वाई और जेड स्थानिक निर्देशांक की गणना करता है। यह ज्ञात स्थैतिक बाधाओं से बचते हुए सबसे कुशल मार्ग तैयार करता है।
स्वचालित क्रेनों को पूर्ण वास्तविक समय इन्वेंट्री मैपिंग बनाए रखनी चाहिए। जैसे ही कोई होइस्ट लोड नीचे रखता है, पीएलसी डब्लूएमएस को पिंग करता है। यह इन्वेंट्री डेटाबेस को मिलीसेकेंड में अपडेट करता है। यह निरंतर फीडबैक लूप सही इन्वेंट्री सटीकता बनाए रखता है। यह फ़ैक्टरी फ़्लोर पर मैन्युअल बारकोड स्कैनिंग की आवश्यकता को पूरी तरह से समाप्त कर देता है।
तालिका 1: सॉफ़्टवेयर एकीकरण के लिए मूल्यांकन आयाम
मूल्यांकन आयाम |
सुविधाएँ-से-परिणाम |
आदर्श प्रदर्शन मानक |
विलंबता सीमाएँ |
पोजीशनिंग ओवरशूट और अनियमित स्टॉप को रोकता है। |
उप-मिलीसेकंड प्रतिक्रिया समय. |
एकीकरण विधि |
सॉफ़्टवेयर हैंडशेक की जटिलता निर्धारित करता है। |
प्रत्यक्ष एपीआई एकीकरण. |
मिडलवेयर उपयोग |
अनावश्यक अनुवाद परतें जोड़ता है। |
यदि संभव हो तो बचें; देशी ईआरपी समर्थन को प्राथमिकता दें। |
प्रत्यक्ष एपीआई एकीकरण क्षमताओं की तलाश करें। अनुवाद मिडलवेयर का उपयोग करने वाले सिस्टम अक्सर विलंबित डेटा पैकेट का अनुभव करते हैं। मिडलवेयर अनावश्यक सॉफ़्टवेयर जटिलता जोड़ता है। एसएपी या ओरेकल जैसे मानक ईआरपी में डायरेक्ट एपीआई लिंक अत्यधिक विश्वसनीय, कम विलंबता संचार सुनिश्चित करते हैं।
एक ही रनवे पर कई स्वचालित क्रेनों का प्रबंधन करना एक अत्यधिक जटिल चुनौती प्रस्तुत करता है। आपको डायनामिक ज़ोनिंग प्रोटोकॉल स्थापित करना होगा। ये प्रोटोकॉल रनवे के उपयोग को अधिकतम करते हुए भयावह टकरावों को रोकते हैं। नियंत्रण प्रणालियाँ सक्रिय रूप से आसन्न क्रेनों की निकटता की निगरानी करती हैं। वे सुरक्षित बफर दूरी बनाए रखने के लिए गति को गतिशील रूप से समायोजित करते हैं।
टेंडेम लिफ्टिंग सिंक्रोनाइज़ेशन और भी अधिक सटीकता की मांग करता है। कभी-कभी दो होइस्ट या दो अलग-अलग पुल क्रेनों को एक ही बड़े भार को उठाना पड़ता है। विशाल स्टील कॉइल या नाजुक पवन टरबाइन ब्लेड को हिलाने की कल्पना करें। सिस्टम को गति और टॉर्क को एक सेकंड के अंश तक सिंक्रनाइज़ करना होगा। कोई भी विचलन लोड बाइंडिंग या संरचनात्मक तनाव का कारण बनता है।
चार्ट: वायरलेस नियंत्रण प्रोटोकॉल सारांश
प्रोटोकॉल प्रकार |
विश्वसनीयता स्तर |
अग्रानुक्रम लिफ्ट उपयुक्तता |
मानक वाई-फ़ाई |
कम (हस्तक्षेप की संभावना) |
सिफारिश नहीं की गई |
औद्योगिक 5जी |
बहुत अधिक (कम विलंबता) |
अत्यधिक सिफारिशित |
PROFINET (वायरलेस) |
असाधारण (वास्तविक समय सुरक्षा) |
असफल-सुरक्षित के लिए अनिवार्य |
वायरलेस नियंत्रण प्रोटोकॉल की आपकी पसंद परिचालन सुरक्षा को निर्धारित करती है। मानक फ़ैक्टरी वाई-फ़ाई अक्सर भारी इस्पात संरचनाओं के बीच डेटा पैकेट गिरा देता है। अग्रानुक्रम संचालन में, एक भी गिरा हुआ पैकेट तत्काल सुरक्षा दोष उत्पन्न करता है। यह अचानक डाउनटाइम का कारण बनता है। आपको वायरलेस की तुलना में औद्योगिक 5G या PROFINET को प्राथमिकता देनी चाहिए। विक्रेता के विशिष्ट विफल-सुरक्षित व्यवहार का मूल्यांकन करें। पूछें कि नेटवर्क में क्षणिक गिरावट के दौरान सिस्टम कैसे प्रतिक्रिया करता है। क्या यह एक नियंत्रित मंदी को अंजाम देता है, या क्या यह एक हिंसक आपातकालीन रोक को ट्रिगर करता है?
एक एकीकृत मानवरहित ब्रिज क्रेन प्रणाली झूलते हुए भार को पकड़ने के लिए मानव अंतर्ज्ञान पर निर्भर नहीं रह सकती है। स्वचालन की भौतिकी के लिए कठोर गणितीय मॉडलिंग की आवश्यकता होती है। जब एक क्रेन गति करती है, तो निलंबित भार एक पेंडुलम के रूप में कार्य करता है। इससे पहले कि यह गति खतरनाक हो जाए, सिस्टम को सक्रिय रूप से इसका प्रतिकार करना चाहिए।
उद्योग एंटी-स्वे प्रौद्योगिकी के लिए दो प्राथमिक दृष्टिकोणों का उपयोग करता है:
एल ओपन-लूप सिस्टम: ये पूर्व-गणना किए गए एल्गोरिदम पर निर्भर करते हैं। वे केबल की लंबाई के आधार पर बुनियादी पेंडुलम भौतिकी का उपयोग करते हैं। वे अप्रत्याशित हवा या ऑफ-सेंटर भार का हिसाब नहीं दे सकते।
एल क्लोज्ड-लूप सिस्टम (अनुशंसित): ये रीयल-टाइम मशीन विज़न कैमरों का उपयोग करते हैं। वे विज़ुअल डेटा को डायनेमिक लोड सेंसर के साथ जोड़ते हैं। सिस्टम वास्तविक समय में पुल और ट्रॉली की गति को समायोजित करके सक्रिय रूप से प्रभाव को ठीक करता है।
विभिन्न भार भार को संभालने वाले वातावरण में हमेशा बंद-लूप सेंसिंग का विकल्प चुनें। एक मजबूत एंटी-स्वे सिस्टम को सख्त मिलीमीटर सहनशीलता के भीतर लोड प्लेसमेंट की गारंटी देनी चाहिए। मूल्यांकनकर्ताओं को +/- 5 मिमी सहनशीलता की गारंटी की मांग करनी चाहिए। पूरी तरह से स्वचालित ट्रक लोडिंग का समर्थन करने के लिए यह उच्च परिशुद्धता बिल्कुल महत्वपूर्ण है। यह स्वचालित निर्देशित वाहनों (एजीवी) को दोषरहित हैंडऑफ़ निष्पादित करने के लिए भी उतना ही महत्वपूर्ण है।
एक बार-बार होने वाली त्रुटि में केवल खाली हुक का उपयोग करके एंटी-स्वे एल्गोरिदम को ट्यून करना शामिल है। आपको अपने संपूर्ण लोड स्पेक्ट्रम में सेंसर को कैलिब्रेट करना होगा। अर्ध-खुली सुविधाओं में क्रॉसविंड जैसे पर्यावरणीय कारकों को ध्यान में रखने में विफलता, ओपन-लूप सिस्टम को पूरी तरह से अप्रभावी बना देती है।
किसी मानव ऑपरेटर को हटाना स्वाभाविक रूप से संदेह को आमंत्रित करता है। श्रमिक ऊपर से चलती हुई स्वायत्त भारी मशीनरी के बारे में चिंतित हैं। विश्वास बनाने और अनुपालन सुनिश्चित करने के लिए, स्वचालित सिस्टम को बहु-स्तरीय सुरक्षा स्टैकिंग का उपयोग करना चाहिए। दुर्घटनाओं को रोकने के लिए आप केवल एक सेंसर पर निर्भर नहीं रह सकते।
एक उचित सुरक्षा संरचना में तीन अलग-अलग स्तर शामिल होते हैं:
एल टियर 1: जियोफेंसिंग और एक्सेस जोन। यह सॉफ्टवेयर स्तर पर संचालित होता है। सीएमएस उन प्रतिबंधित क्षेत्रों को मानचित्रित करता है जहां क्रेन यात्रा नहीं करेगी। यह पैदल मार्गों और निर्दिष्ट कार्मिक क्षेत्रों की सुरक्षा करता है।
एल टियर 2: सक्रिय पर्यावरण स्कैनिंग। क्रेन ऑनबोर्ड LiDAR और 3D लेजर स्कैनर का उपयोग करती है। ये सेंसर अप्रत्याशित बाधाओं के लिए फ़ैक्टरी फ़्लोर की लगातार निगरानी करते हैं। यदि कोई फोर्कलिफ्ट ड्रॉप ज़ोन में प्रवेश करता है, तो सिस्टम रुक जाता है।
एल टियर 3: हार्डवायर्ड मैकेनिकल सीमाएं। ये परम असफल-सुरक्षित के रूप में कार्य करते हैं। यदि सॉफ़्टवेयर सिस्टम विफल हो जाता है तो हार्डवेयर्ड लिमिट स्विच भौतिक रूप से बिजली काट देता है। वे ट्रॉली को रनवे के अंतिम स्टॉप से टकराने से रोकते हैं।
आपको आधिकारिक उद्योग मानकों का सख्ती से पालन करना चाहिए। अनुपालन का मतलब सामान्य क्रेन सुरक्षा के लिए आईएसओ मानकों को पूरा करना है। इसके अलावा, कार्यात्मक सुरक्षा के लिए विद्युत नियंत्रणों को आईईसी 61508 के साथ निकटता से संरेखित होना चाहिए। हम यहां एक पारदर्शी धारणा के तहत काम करते हैं। स्वचालन जोखिम को पूरी तरह समाप्त नहीं करता है। इसके बजाय, यह जोखिम को मानवीय ऑपरेटर त्रुटि से हटाकर सिस्टम विश्वसनीयता पर रख देता है। इस बदलाव के कारण, अनावश्यक सुरक्षा हार्डवेयर पर कोई समझौता नहीं किया जा सकता है।
क्रेन स्वचालन लॉन्च करने में महत्वपूर्ण संरचनात्मक वास्तविकताएं शामिल हैं। ग्रीनफ़ील्ड रोलआउट सीधा है। एक नई सुविधा का निर्माण आपको पहले दिन से ही बिल्कुल सीधे रनवे और मजबूत नेटवर्क बैकबोन डिजाइन करने की अनुमति देता है। ब्राउनफील्ड साइट की रेट्रोफिटिंग के लिए गहन तैयारी की आवश्यकता होती है। सॉफ़्टवेयर खरीदने से पहले आपको व्यापक संरचनात्मक ऑडिट करना होगा। इंजीनियरों को मौजूदा रेल संरेखण की जांच करनी चाहिए। उन्हें अधिकतम भार के तहत रनवे विक्षेपण को मापना होगा।
अनुभव से कई सामान्य रोलआउट जोखिमों का पता चलता है:
एल मृत क्षेत्र: नेटवर्क बुनियादी ढांचा अक्सर भारी इस्पात वातावरण में प्रवेश करने में विफल रहता है। एक गिरा हुआ कनेक्शन क्रेन को बीच लिफ्ट में फँसा देता है।
एल डेटा कचरा: ख़राब WMS डेटा अराजकता पैदा करता है। यदि इन्वेंट्री रिकॉर्ड गलत हैं, तो क्रेन खाली स्लॉट में चयन करने का प्रयास करेगी। यह पहले से ही व्याप्त स्थान पर भार डालने का प्रयास भी कर सकता है, जिससे टकराव हो सकता है।
एल सेंसर ब्लाइंड स्पॉट: यदि ठीक से संरक्षित नहीं किया गया तो धूल और औद्योगिक गंदगी लेजर स्कैनर हेड को प्रभावित कर सकती है।
एकीकरण साझेदारों का चयन करते समय सख्त शॉर्टलिस्टिंग तर्क का उपयोग करें। डिजिटल ट्विन सिमुलेशन की पेशकश करने वाले विक्रेताओं को प्राथमिकता दें। एक डिजिटल ट्विन आपको भौतिक स्थापना से पहले आभासी वातावरण में WMS हैंडशेक का परीक्षण करने देता है। आपका तत्काल अगला कदम स्पष्ट है. एक व्यापक सुविधा नेटवर्क ऑडिट कमीशन करें। इसके साथ ही, एक यांत्रिक रनवे मूल्यांकन का आदेश दें। प्रस्ताव के लिए कोई औपचारिक अनुरोध (आरएफपी) जारी करने से पहले दोनों चरणों को पूरा करें।
मानवरहित क्रेन की परिचालन सफलता पूरी तरह से निर्बाध एकीकरण पर निर्भर करती है। सुविधा एंटरप्राइज़ सॉफ़्टवेयर, ऑनबोर्ड लॉजिक नियंत्रक, और वास्तविक समय संवेदी डेटा को एक समेकित इकाई के रूप में कार्य करना चाहिए। पृथक प्रौद्योगिकी उन्नयन आधुनिक औद्योगिक वातावरण में काम नहीं करते हैं।
सॉफ़्टवेयर एकीकरण आर्किटेक्चर का कड़ाई से मूल्यांकन किए बिना भौतिक हार्डवेयर में भारी निवेश करना एक गलती है। इसका परिणाम अनिवार्य रूप से एक महंगी, कम उपयोग वाली संपत्ति होगी। स्वचालन केवल तभी अपनी क्षमता प्राप्त करता है जब डेटा बिना किसी रुकावट के प्रवाहित होता है।
एकीकरण विक्रेताओं से संपर्क करने से पहले, अपनी सुविधा की वर्तमान आधार रेखा का दस्तावेजीकरण करें। अपनी मौजूदा WMS क्षमताओं की मैपिंग शुरू करें। भारी लोड के तहत अपने कारखाने के वायरलेस नेटवर्क बुनियादी ढांचे का परीक्षण करें। आपके शुरुआती बिंदु की स्पष्ट समझ पूरी तरह से स्वचालित ओवरहेड लिफ्टिंग के लिए एक सुरक्षित, सहज संक्रमण की गारंटी देती है।
उत्तर: एकीकृत 3डी लेजर स्कैनर और LiDAR के माध्यम से। ये सक्रिय सेंसर नीचे के वातावरण को लगातार स्कैन करते रहते हैं। यदि कोई अनमैप्ड वस्तु या व्यक्ति निर्दिष्ट सुरक्षा क्षेत्र में प्रवेश करता है तो वे क्रेन के पथ को गतिशील रूप से बदल देते हैं या नियंत्रित, तत्काल रोक देते हैं।
उत्तर: हां, लेकिन इसके लिए नए वीएफडी, निरंतर स्थिति एनकोडर और पीएलसी के साथ व्यापक रेट्रोफिटिंग की आवश्यकता होती है। यह सुनिश्चित करने के लिए एक कठोर यांत्रिक ऑडिट नितांत आवश्यक है कि मौजूदा संरचनात्मक रनवे स्वचालन के लिए आवश्यक अत्यधिक सटीक सहनशीलता को संभाल सके।
उत्तर: आपको अत्यधिक विश्वसनीय, कम विलंबता वाले वायरलेस नेटवर्क की आवश्यकता है। सुविधाएं आम तौर पर औद्योगिक 5जी या समर्पित औद्योगिक वाई-फाई, जैसे लीक फीडर केबल सिस्टम, को तैनात करती हैं। ये जटिल लिफ्टों के दौरान कई क्रेनों के बीच निर्बाध PROFINET या ईथरनेट/आईपी संचार सुनिश्चित करते हैं।
उत्तर: यह क्लोज्ड-लूप एंटी-स्वे तकनीक, पुल और ट्रॉली पर स्थित ग्रे बस पोजिशनिंग सिस्टम और मशीन विजन कैमरों के संयोजन पर निर्भर करता है। क्रेन यात्रा पोजिशनिंग के लिए, वुहान फॉरवर्ड टेक्नोलॉजी का ग्रे बस पोजिशनिंग सिस्टम प्रोजेक्ट-कॉन्फ़िगर पीएलसी इंटरफेस के साथ प्रकाशित 1 मिमी रिज़ॉल्यूशन पर पूर्ण स्थिति डेटा प्रदान करने के लिए ग्रे बस, एंटीना बॉक्स, एनकोडर और डिकोडर के साथ गैर-संपर्क विद्युत चुम्बकीय युग्मन का उपयोग करता है। साथ में, ये प्रौद्योगिकियां लोड कम करने से पहले अंतिम मिलीमीटर-स्तरीय लक्ष्य सत्यापन प्रदान करती हैं।


