
Dilihat: 0 Penulis: Editor Situs Waktu Publikasi: 20-11-2026 Asal: Lokasi


Peralihan dari pengangkatan overhead manual ke otomatis lebih dari sekadar penggantian perangkat keras sederhana. Hal ini menuntut ekosistem perangkat lunak yang tersinkronisasi sepenuhnya, sensor canggih, dan kontrol mekanis yang presisi. Lingkungan industri tidak dapat lagi mengandalkan peningkatan yang terisolasi untuk tetap kompetitif. Silo otomasi yang terputus sering kali menyebabkan kemacetan operasional yang besar. Misalnya, derek yang beroperasi secara mandiri namun gagal berkomunikasi dengan perangkat lunak inventaris akan menyebabkan penundaan goyangan beban dan bahaya keselamatan yang parah. Titik-titik buta ini menghancurkan produktivitas dan membahayakan personel.
Otomatisasi fasilitas yang sebenarnya memerlukan Sistem Derek Jembatan Tak Berawak yang terintegrasi penuh di mana Sistem Manajemen Gudang (WMS), Pengontrol Logika yang Dapat Diprogram (PLC), dan susunan keselamatan redundan beroperasi dalam loop latensi rendah yang berkelanjutan. Dalam panduan ini, Anda akan mempelajari bagaimana sinkronisasi yang tepat mengubah operasi pengangkatan di atas kepala. Kami akan mengeksplorasi arsitektur penting, jabat tangan perangkat lunak, dan lapisan kepatuhan ketat yang diperlukan untuk mencapai kesuksesan. Anda juga akan menemukan cara menavigasi tandem lift yang kompleks dan menilai infrastruktur jaringan dengan aman.
l Integrasi adalah pembeda: Sistem derek jembatan tak berawak yang efektif bergantung pada jabat tangan data real-time antara perangkat lunak fasilitas (WMS/MES) dan PLC tingkat derek untuk menentukan prioritas tugas dan perencanaan jalur.
l Sinkronisasi mencegah kemacetan: Protokol kontrol nirkabel tingkat lanjut diperlukan untuk mengelola beberapa derek dalam satu ruang, memungkinkan pengoperasian tandem yang aman dan penghindaran tabrakan yang dinamis.
l Redundansi memastikan kepatuhan: Otomatisasi industri memerlukan sistem keselamatan berlapis—menggabungkan LiDAR, Sistem Pemosisian Bus Abu-abu, dan batas mekanis—untuk memenuhi standar keselamatan kerja yang ketat.
l Risiko Brownfield bergantung pada jaringan: Perkuatan infrastruktur yang ada memerlukan penilaian ketat terhadap penyelarasan jalur dan keandalan jaringan nirkabel (misalnya, 5G/Wi-Fi industri) untuk mencegah penghentian yang disebabkan oleh latensi.
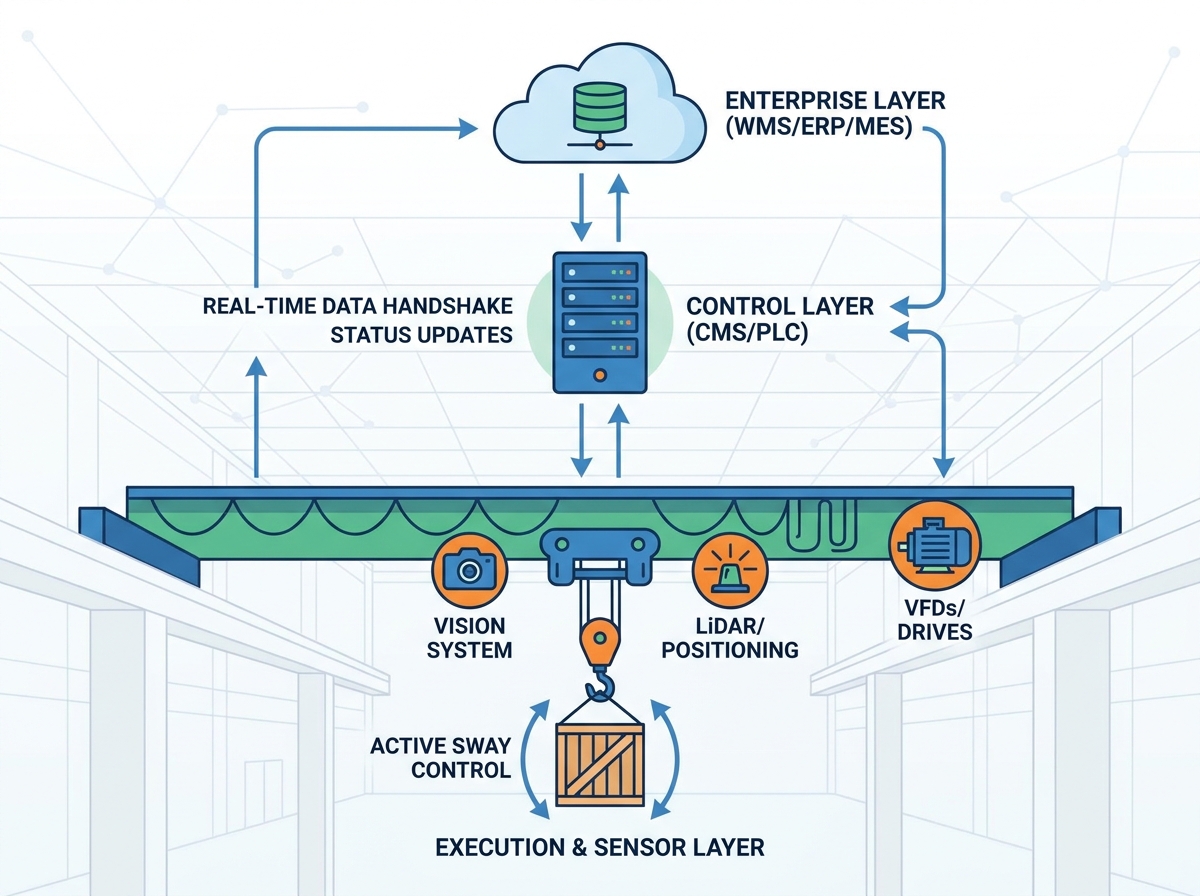
Mengotomatiskan derek tugas berat memerlukan pendekatan teknologi yang terstruktur dan berlapis-lapis. Anda tidak bisa begitu saja memasang sensor dan mengharapkan pengoperasian yang lancar. Kita harus membagi otomatisasi menjadi tiga lapisan operasional yang berbeda. Setiap level menangani tipe data tertentu dan menjalankan tanggung jawab unik.
1. Lapisan Perusahaan: Ini berfungsi sebagai otak dari fasilitas Anda. Sistem Manajemen Gudang (WMS), Perencanaan Sumber Daya Perusahaan (ERP), dan Sistem Eksekusi Manufaktur (MES) Anda beroperasi di sini. Mereka menentukan dengan tepat apa yang perlu dipindahkan dan kapan hal itu harus dilakukan.
2. Lapisan Kontrol: Tingkat ini memproses instruksi tingkat tinggi. Sistem Manajemen Derek (CMS) pusat dan PLC terpasang berada di sini. Mereka menerjemahkan perintah perangkat lunak ke dalam logika perencanaan jalur yang dapat ditindaklanjuti.
3. Lapisan Eksekusi & Sensor: Tingkat ini melakukan pekerjaan fisik. Penggerak Frekuensi Variabel (VFD), pembuat enkode posisi, kamera visi mesin, dan sel beban bekerja bersama-sama. Mereka mengeksekusi gerakan yang tepat sambil mengembalikan telemetri ke lapisan kontrol.
Saat Anda mengevaluasi vendor, selalu nilai kemampuan arsitektur terbuka mereka. Arsitektur loop tertutup yang bersifat eksklusif sering kali menciptakan vendor lock-in yang parah. Mereka membatasi kemampuan Anda untuk mengintegrasikan sensor pihak ketiga nanti. Kerangka kerja terbuka memungkinkan perluasan fasilitas yang lebih lancar. Mereka memungkinkan Anda menghubungkan AGV baru atau meningkatkan perangkat lunak inventaris tanpa mengganti seluruh antarmuka derek.
Kesenjangan antara perangkat lunak fasilitas dan perangkat keras mekanis memerlukan jabat tangan data yang sempurna. WMS mengidentifikasi SKU spesifik untuk pengambilan. Ini mengirimkan permintaan ini ke lapisan kontrol. PLC onboard kemudian menghitung koordinat spasial X, Y, dan Z secara tepat yang diperlukan untuk mencapai target. Ini merencanakan rute paling efisien sambil menghindari rintangan statis yang diketahui.
Derek otomatis harus menjaga pemetaan inventaris secara real-time. Saat hoist menurunkan beban, PLC mengirim ping ke WMS. Ini memperbarui database inventaris dalam milidetik. Putaran umpan balik yang berkelanjutan ini menjaga akurasi inventaris yang sempurna. Ini sepenuhnya menghilangkan kebutuhan pemindaian barcode manual di lantai pabrik.
Tabel 1: Dimensi Evaluasi Integrasi Perangkat Lunak
Dimensi Evaluasi |
Fitur-ke-Hasil |
Standar Kinerja Ideal |
Batas Latensi |
Mencegah posisi overshoot dan pemberhentian yang tidak menentu. |
Waktu respons sub-milidetik. |
Metode Integrasi |
Menentukan kompleksitas jabat tangan perangkat lunak. |
Integrasi API langsung. |
Penggunaan Perangkat Tengah |
Menambahkan lapisan terjemahan yang tidak perlu. |
Hindari jika memungkinkan; lebih memilih dukungan ERP asli. |
Carilah kemampuan integrasi API langsung. Sistem yang menggunakan middleware terjemahan sering kali mengalami penundaan paket data. Middleware menambah kompleksitas perangkat lunak yang tidak perlu. Tautan API langsung ke ERP standar seperti SAP atau Oracle memastikan komunikasi yang sangat andal dan berlatensi rendah.
Mengelola beberapa derek otomatis di landasan yang sama menghadirkan tantangan yang sangat kompleks. Anda harus menetapkan protokol zonasi dinamis. Protokol-protokol ini mencegah tabrakan dahsyat sekaligus memaksimalkan penggunaan landasan pacu. Sistem kendali secara aktif memonitor kedekatan derek yang berdekatan. Mereka secara dinamis menyesuaikan kecepatan untuk menjaga jarak penyangga yang aman.
Sinkronisasi pengangkatan tandem menuntut presisi yang lebih tinggi. Terkadang dua kerekan atau dua derek jembatan terpisah harus mengangkat satu beban berukuran besar. Bayangkan menggerakkan kumparan baja besar atau bilah turbin angin yang rapuh. Sistem harus menyinkronkan kecepatan dan torsi hingga sepersekian detik. Setiap penyimpangan menyebabkan pengikatan beban atau tegangan struktural.
Bagan: Ringkasan Protokol Kontrol Nirkabel
Jenis Protokol |
Tingkat Keandalan |
Kesesuaian Pengangkatan Tandem |
Wi-Fi standar |
Rendah (Rawan terhadap gangguan) |
Tidak Direkomendasikan |
Industri 5G |
Sangat Tinggi (Latensi Rendah) |
Sangat Direkomendasikan |
PROFINET (Nirkabel) |
Luar Biasa (Keamanan waktu nyata) |
Wajib untuk brankas gagal |
Pilihan protokol kontrol nirkabel Anda menentukan keselamatan operasional. Wi-Fi standar pabrik sering kali menjatuhkan paket data di tengah struktur baja yang berat. Dalam operasi tandem, satu paket yang terjatuh langsung memicu kesalahan keamanan. Hal ini menyebabkan downtime secara tiba-tiba. Anda harus memprioritaskan 5G industri atau PROFINET daripada nirkabel. Evaluasi perilaku fail-safe spesifik vendor. Tanyakan bagaimana sistem bereaksi selama jaringan terputus sesaat. Apakah ia melakukan perlambatan terkendali, atau justru memicu penghentian darurat secara tiba-tiba?
Sistem Derek Jembatan Tak Berawak yang terintegrasi tidak dapat mengandalkan intuisi manusia untuk menangkap beban yang berayun. Fisika otomatisasi memerlukan pemodelan matematika yang ketat. Ketika derek dipercepat, beban yang ditangguhkan bertindak sebagai pendulum. Sistem harus secara aktif melawan gerakan ini sebelum menjadi berbahaya.
Industri ini menggunakan dua pendekatan utama terhadap teknologi anti goyangan:
l Sistem loop terbuka: Ini bergantung pada algoritma yang telah dihitung sebelumnya. Mereka menggunakan fisika pendulum dasar berdasarkan panjang kabel. Mereka tidak dapat memperhitungkan angin yang tidak terduga atau beban di luar pusat.
l Sistem loop tertutup (Disarankan): Ini menggunakan kamera visi mesin real-time. Mereka memasangkan data visual bersama sensor beban dinamis. Sistem secara aktif mengoreksi goyangan dengan menyesuaikan kecepatan jembatan dan troli secara real time.
Selalu pilih penginderaan loop tertutup di lingkungan yang menangani bobot beban bervariasi. Sistem anti goyangan yang kuat harus menjamin penempatan beban dalam toleransi milimeter yang ketat. Evaluator harus meminta jaminan toleransi +/- 5 mm. Presisi tinggi ini sangat penting untuk mendukung pemuatan truk yang sepenuhnya otomatis. Hal ini juga sama pentingnya untuk melaksanakan penyerahan tanpa cacat pada Kendaraan Berpemandu Otomatis (AGV).
Kesalahan yang sering terjadi melibatkan penyetelan algoritma anti-goyangan hanya dengan menggunakan kait kosong. Anda harus mengkalibrasi sensor di seluruh spektrum beban Anda. Kegagalan untuk memperhitungkan faktor lingkungan, seperti angin silang pada fasilitas semi terbuka, menjadikan sistem loop terbuka menjadi tidak efektif.
Menghapus operator manusia tentu saja mengundang skeptisisme. Para pekerja khawatir terhadap alat berat otonom yang bergerak di atas kepala mereka. Untuk membangun kepercayaan dan memastikan kepatuhan, sistem otomatis harus memanfaatkan penumpukan keamanan bertingkat. Anda tidak dapat mengandalkan satu sensor saja untuk mencegah kecelakaan.
Arsitektur keselamatan yang tepat mencakup tiga tingkatan berbeda:
l Tingkat 1: Geofencing dan Zona Akses. Ini beroperasi pada tingkat perangkat lunak. CMS memetakan area terlarang yang tidak dapat dilalui derek. Ini melindungi jalan setapak dan zona personel yang ditentukan.
l Tingkat 2: Pemindaian Lingkungan Aktif. Derek ini menggunakan LiDAR onboard dan pemindai laser 3D. Sensor-sensor ini terus-menerus memantau lantai pabrik untuk mencari hambatan yang tidak terduga. Jika forklift memasuki zona penurunan, sistem akan berhenti.
l Tingkat 3: Batas Mekanis Tertanam. Ini berfungsi sebagai brankas utama. Sakelar batas berkabel secara fisik memutus aliran listrik jika sistem perangkat lunak gagal. Mereka mencegah troli menabrak halte ujung landasan pacu.
Anda harus benar-benar mematuhi standar industri yang berwenang. Kepatuhan berarti memenuhi standar ISO untuk keselamatan crane secara umum. Selain itu, kontrol kelistrikan harus selaras dengan IEC 61508 untuk keselamatan fungsional. Kami beroperasi berdasarkan asumsi transparan di sini. Otomatisasi tidak sepenuhnya menghilangkan risiko. Sebaliknya, hal ini mengalihkan risiko dari kesalahan operator manusia dan menempatkannya pada keandalan sistem. Karena perubahan ini, perangkat keras keselamatan yang berlebihan tetap tidak dapat dinegosiasikan.
Meluncurkan otomatisasi derek melibatkan realitas struktural yang signifikan. Peluncuran greenfield sangatlah mudah. Membangun fasilitas baru memungkinkan Anda merancang landasan pacu yang lurus sempurna dan tulang punggung jaringan yang kuat sejak hari pertama. Perkuatan lokasi brownfield memerlukan persiapan yang intensif. Anda harus melakukan audit struktural yang komprehensif sebelum membeli perangkat lunak. Insinyur harus memeriksa kesejajaran rel yang ada. Mereka harus mengukur defleksi landasan pacu pada beban maksimum.
Pengalaman mengungkapkan beberapa risiko peluncuran yang umum:
l Zona Mati: Infrastruktur jaringan sering kali gagal menembus lingkungan baja berat. Sambungan yang terputus menyebabkan derek terdampar di tengah pengangkatan.
l Sampah Data: Data WMS yang buruk menyebabkan kekacauan. Jika catatan inventaris salah, derek akan mencoba mengambil di slot yang kosong. Mungkin juga mencoba menempatkan beban ke dalam ruang yang sudah ditempati, sehingga menyebabkan tabrakan.
l Titik Buta Sensor: Debu dan kotoran industri dapat mempengaruhi kepala pemindai laser jika tidak dilindungi dengan benar.
Gunakan logika pemilihan yang ketat saat memilih mitra integrasi. Prioritaskan vendor yang menawarkan simulasi kembar digital. Kembaran digital memungkinkan Anda menguji jabat tangan WMS di lingkungan virtual sebelum instalasi fisik. Langkah Anda selanjutnya sudah jelas. Menugaskan audit jaringan fasilitas yang komprehensif. Pada saat yang sama, perintahkan penilaian mekanis pada landasan pacu. Selesaikan kedua langkah sebelum menerbitkan Permintaan Proposal (RFP) formal.
Keberhasilan operasional derek tak berawak sepenuhnya bergantung pada integrasi yang lancar. Perangkat lunak perusahaan fasilitas, pengontrol logika onboard, dan data sensorik real-time harus berfungsi sebagai satu unit yang kohesif. Peningkatan teknologi yang terisolasi tidak akan berhasil di lingkungan industri modern.
Berinvestasi besar-besaran pada perangkat keras fisik tanpa mengevaluasi arsitektur integrasi perangkat lunak secara cermat adalah sebuah kesalahan. Hal ini pasti akan menghasilkan aset yang mahal dan kurang dimanfaatkan. Otomatisasi hanya mencapai potensinya ketika data mengalir tanpa gangguan.
Sebelum menghubungi vendor integrasi, dokumentasikan data dasar fasilitas Anda saat ini. Mulailah memetakan kemampuan WMS Anda yang ada. Uji infrastruktur jaringan nirkabel pabrik Anda di bawah beban berat. Pemahaman yang jelas tentang titik awal Anda menjamin transisi yang lebih aman dan lancar ke pengangkatan overhead yang sepenuhnya otomatis.
J: Melalui pemindai laser 3D terintegrasi dan LiDAR. Sensor aktif ini terus memindai lingkungan di bawah. Mereka secara dinamis mengubah jalur derek atau melakukan penghentian langsung dan terkendali jika ada objek atau orang yang belum dipetakan memasuki zona aman yang ditentukan.
J: Ya, tapi memerlukan retrofit ekstensif dengan VFD baru, encoder posisi kontinu, dan PLC. Audit mekanis yang ketat mutlak diperlukan untuk memastikan struktur landasan pacu yang ada dapat menangani toleransi presisi tinggi yang diperlukan oleh otomatisasi.
J: Anda memerlukan jaringan nirkabel yang sangat andal dan berlatensi rendah. Fasilitas biasanya menggunakan 5G Industri atau Wi-Fi industri khusus, seperti sistem kabel pengumpan yang bocor. Hal ini memastikan komunikasi PROFINET atau EtherNet/IP tidak terputus antara beberapa derek selama pengangkatan yang rumit.
J: Hal ini bergantung pada kombinasi teknologi anti goyangan loop tertutup, Sistem Pemosisian Bus Abu-abu yang terletak di jembatan dan troli, serta kamera penglihatan mesin. Untuk penentuan posisi perjalanan derek, Sistem Pemosisian Bus Abu-abu Teknologi Forward dari Wuhan menggunakan kopling elektromagnetik non-kontak dengan bus Gray, kotak antena, encoder, dan decoder untuk menyediakan data posisi absolut pada resolusi 1 mm yang dipublikasikan, dengan antarmuka PLC yang dikonfigurasi proyek. Bersama-sama, teknologi ini memberikan verifikasi target tingkat milimeter akhir sebelum menurunkan beban.


