
Görüntüleme: 0 Yazar: Site Editörü Yayınlanma Tarihi: 2026-11-20 Kaynak: Alan


Manuel baş üstü kaldırmadan otomatik kaldırmaya geçiş, basit bir donanım değişiminin çok ötesine geçer. Tamamen senkronize edilmiş bir yazılım ekosistemi, gelişmiş sensörler ve hassas mekanik kontroller gerektirir. Endüstriyel ortamlar artık rekabetçi kalabilmek için yalıtılmış yükseltmelere güvenemez. Bağlantısız otomasyon siloları sıklıkla büyük operasyonel darboğazlara neden olur. Örneğin, otonom olarak çalışan ancak envanter yazılımıyla iletişim kuramayan bir vinç, yükte sallanma gecikmelerine ve ciddi güvenlik tehlikelerine neden olur. Bu kör noktalar üretkenliği azaltır ve personeli riske sokar.
Gerçek tesis otomasyonu, Depo Yönetim Sistemlerinin (WMS), Programlanabilir Lojik Denetleyicilerin (PLC'ler) ve yedekli güvenlik dizilerinin sürekli, düşük gecikmeli bir döngüde çalıştığı tam entegre bir İnsansız Köprü Vinç Sistemi gerektirir. Bu kılavuzda doğru senkronizasyonun baş üstü kaldırma işlemlerini nasıl dönüştürdüğünü öğreneceksiniz. Başarı için gereken kritik mimariyi, yazılım anlaşmalarını ve katı uyumluluk katmanlarını inceleyeceğiz. Ayrıca karmaşık tandem asansörlerde nasıl gezineceğinizi ve ağ altyapısını güvenli bir şekilde nasıl değerlendireceğinizi keşfedeceksiniz.
l Entegrasyon farklılaştırıcıdır: Etkili bir insansız köprülü vinç sistemi, görev önceliklendirmesini ve yol planlamasını dikte etmek için tesis yazılımı (WMS/MES) ile vinç düzeyindeki PLC'ler arasındaki gerçek zamanlı veri anlaşmalarına dayanır.
l Senkronizasyon, darboğazları önler: Tek bir bölmede birden fazla vinci yönetmek için gelişmiş kablosuz kontrol protokolleri gerekir; bu, güvenli tandem operasyonları ve dinamik çarpışma önleme sağlar.
l Yedeklilik uyumluluk sağlar: Endüstriyel otomasyon, katı iş güvenliği standartlarını karşılamak için LiDAR, Gri Bara Konumlandırma Sistemi ve mekanik limitleri birleştiren çok katmanlı güvenlik sistemleri gerektirir.
l Brownfield riskleri ağa bağlıdır: Mevcut altyapının güçlendirilmesi, gecikme kaynaklı kapanmaları önlemek için hat hizalamasının ve kablosuz ağ güvenilirliğinin (örneğin endüstriyel 5G/Wi-Fi) sıkı bir şekilde değerlendirilmesini gerektirir.
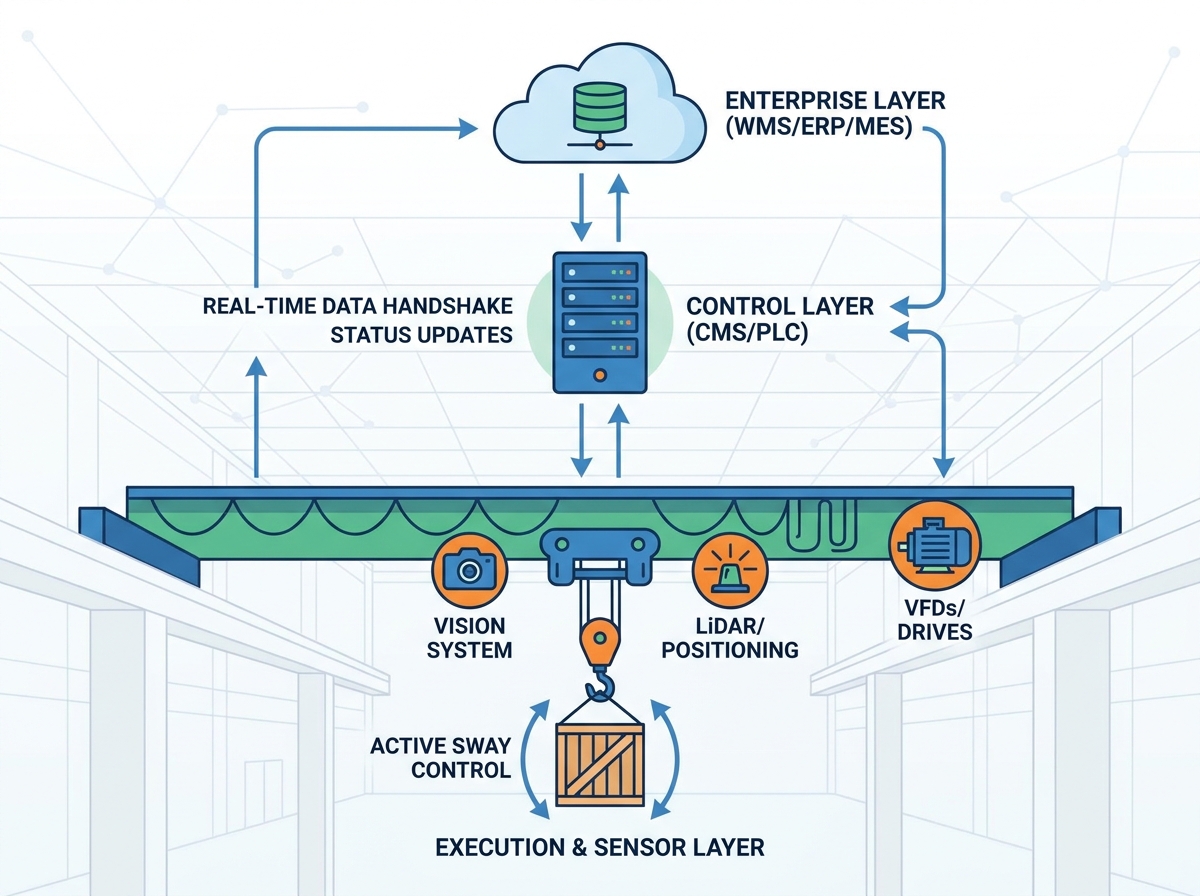
Ağır hizmet tipi bir vinci otomatikleştirmek, yapılandırılmış, çok katmanlı bir teknolojik yaklaşım gerektirir. Sadece sensörleri kurup kusursuz çalışmayı bekleyemezsiniz. Otomasyonu üç farklı operasyonel katmana ayırmalıyız. Her düzey belirli veri türlerini işler ve benzersiz sorumlulukları yerine getirir.
1. Kurumsal Katman: Bu, tesisinizin beyni olarak hizmet eder. Depo Yönetim Sisteminiz (WMS), Kurumsal Kaynak Planlamanız (ERP) ve Üretim Yürütme Sisteminiz (MES) burada çalışır. Tam olarak neyin taşınması gerektiğini ve bunun ne zaman olması gerektiğini belirlerler.
2. Kontrol Katmanı: Bu seviye, üst düzey talimatları işler. Merkezi Vinç Yönetim Sistemi (CMS) ve yerleşik PLC'ler burada bulunur. Yazılım komutlarını eyleme dönüştürülebilir yol planlama mantığına dönüştürürler.
3. Yürütme ve Sensör Katmanı: Bu katman fiziksel işi gerçekleştirir. Değişken Frekanslı Sürücüler (VFD'ler), konum kodlayıcılar, yapay görüş kameraları ve yük hücreleri birlikte hareket eder. Telemetriyi kontrol katmanına geri beslerken hassas hareketler gerçekleştirirler.
Satıcıları değerlendirirken her zaman açık mimari yeteneklerini değerlendirin. Tescilli, kapalı döngü mimarileri genellikle ciddi düzeyde satıcı bağımlılığı yaratır. Daha sonra üçüncü taraf sensörleri entegre etme yeteneğinizi kısıtlarlar. Açık çerçeveler tesisin daha sorunsuz genişletilmesine olanak tanır. Vinç arayüzünün tamamını değiştirmeden yeni AGV'ler bağlamanıza veya envanter yazılımını yükseltmenize olanak tanır.
Tesis yazılımı ile mekanik donanım arasındaki boşluk, mükemmel bir veri anlaşması gerektirir. WMS, erişim için belirli bir SKU'yu tanımlar. Bu isteği kontrol katmanına gönderir. Yerleşik PLC daha sonra hedefe ulaşmak için gerekli olan kesin X, Y ve Z uzamsal koordinatlarını hesaplar. Bilinen statik engellerden kaçınarak en verimli rotayı çizer.
Otomatik vinçler mutlak gerçek zamanlı envanter haritalamasını sağlamalıdır. Bir vinç yükü indirdiği anda PLC, WMS'ye ping gönderir. Envanter veritabanını milisaniyeler içerisinde günceller. Bu sürekli geri bildirim döngüsü mükemmel envanter doğruluğunu korur. Fabrika ortamında manuel barkod tarama ihtiyacını tamamen ortadan kaldırır.
Tablo 1: Yazılım Entegrasyonuna İlişkin Değerlendirme Boyutları
Değerlendirme Boyutu |
Özelliklerden Sonuçlara |
İdeal Performans Standardı |
Gecikme Sınırları |
Konumlandırmada aşırılıkları ve düzensiz duruşları önler. |
Milisaniyenin altında yanıt süreleri. |
Entegrasyon Yöntemi |
Yazılım anlaşmalarının karmaşıklığını belirler. |
Doğrudan API entegrasyonları. |
Ara Yazılım Kullanımı |
Gereksiz çeviri katmanları ekler. |
Mümkünse kaçının; yerel ERP desteğini tercih edin. |
Doğrudan API entegrasyonu yeteneklerini arayın. Çeviri ara yazılımını kullanan sistemlerde sıklıkla gecikmeli veri paketleri yaşanır. Ara yazılım gereksiz yazılım karmaşıklığı katar. SAP veya Oracle gibi standart ERP'lere doğrudan API bağlantıları, son derece güvenilir, düşük gecikmeli iletişim sağlar.
Aynı pistte birden fazla otomatik vinci yönetmek oldukça karmaşık bir zorluktur. Dinamik bölgeleme protokolleri oluşturmalısınız. Bu protokoller pist kullanımını en üst düzeye çıkarırken yıkıcı çarpışmaları önler. Kontrol sistemleri, bitişikteki vinçlerin yakınlığını aktif olarak izler. Güvenli tampon mesafelerini korumak için hızları dinamik olarak ayarlarlar.
Tandem kaldırma senkronizasyonu daha da fazla hassasiyet gerektirir. Bazen iki vinç veya iki ayrı köprülü vinç, tek bir büyük boyutlu yükü kaldırmak zorunda kalır. Devasa çelik bobinleri veya kırılgan rüzgar türbini kanatlarını hareket ettirdiğinizi hayal edin. Sistem hızı ve torku saniyenin kesirlerine kadar senkronize etmelidir. Herhangi bir sapma, yük bağlanmasına veya yapısal gerilime neden olur.
Grafik: Kablosuz Kontrol Protokolü Özeti
Protokol Türü |
Güvenilirlik Düzeyi |
Tandem Asansöre Uygunluk |
Standart Wi-Fi |
Düşük (Parazite eğilimli) |
Tavsiye Edilmez |
Endüstriyel 5G |
Çok Yüksek (Düşük gecikme) |
Şiddetle Tavsiye Edilir |
PROFINET (Kablosuz) |
Olağanüstü (Gerçek zamanlı güvenlik) |
Arıza emniyetleri için zorunludur |
Kablosuz kontrol protokolleri seçiminiz operasyonel güvenliği belirler. Standart fabrika Wi-Fi'si, ağır çelik yapıların ortasında sıklıkla veri paketlerini düşürür. Tandem operasyonlarda, tek bir paket düşürülmesi anında bir güvenlik arızasını tetikler. Bu ani kesintilere neden olur. Kablosuz yerine endüstriyel 5G veya PROFINET'e öncelik vermelisiniz. Satıcının spesifik arıza güvenliği davranışlarını değerlendirin. Anlık ağ kesintileri sırasında sistemin nasıl tepki vereceğini sorun. Kontrollü bir yavaşlama mı yapıyor yoksa şiddetli bir acil durdurmayı mı tetikliyor?
Entegre bir İnsansız Köprü Vinç Sistemi, sallanan bir yükü yakalamak için insan sezgisine güvenemez. Otomasyonun fiziği sıkı matematiksel modelleme gerektirir. Vinç hızlanırken asılı yük bir sarkaç görevi görür. Sistem, tehlikeli hale gelmeden önce bu harekete aktif olarak karşı koymalıdır.
Sektör, salınım önleme teknolojisine yönelik iki temel yaklaşım kullanıyor:
l Açık döngü sistemleri: Bunlar önceden hesaplanmış algoritmalara dayanır. Kablo uzunluğuna dayalı temel sarkaç fiziğini kullanırlar. Beklenmedik rüzgar veya merkez dışı yükleri hesaba katamazlar.
l Kapalı döngü sistemleri (Önerilen): Bunlar gerçek zamanlı makine görüşü kameralarını kullanır. Görsel verileri dinamik yük sensörleriyle eşleştiriyorlar. Sistem, köprü ve tramvay hızlarını gerçek zamanlı olarak ayarlayarak sallanmayı etkin bir şekilde düzeltir.
Çeşitli yük ağırlıklarının kullanıldığı ortamlarda her zaman kapalı döngü algılamayı tercih edin. Sağlam bir salınım önleyici sistem, yükün sıkı milimetre toleransları dahilinde yerleştirilmesini garanti etmelidir. Değerlendiriciler +/- 5mm tolerans garantisi talep etmelidir. Bu yüksek hassasiyet, tam otomatik kamyon yüklemesini desteklemek için kesinlikle çok önemlidir. Otomatik Yönlendirmeli Araçlara (AGV'ler) kusursuz aktarım gerçekleştirmek için de aynı derecede önemlidir.
Sık karşılaşılan bir hata, salınım önleme algoritmalarının yalnızca boş kancalar kullanılarak ayarlanmasını içerir. Sensörleri tüm yük spektrumunuzda kalibre etmeniz gerekir. Yarı açık tesislerdeki yan rüzgarlar gibi çevresel faktörlerin hesaba katılmaması, açık döngü sistemlerini tamamen etkisiz hale getirir.
Bir insan operatörün çıkarılması doğal olarak şüpheciliğe davetiye çıkarır. İşçiler, otonom ağır makinelerin başımızın üzerinde hareket etmesinden endişe ediyor. Güven oluşturmak ve uyumluluğu sağlamak için otomatik sistemlerin çok katmanlı güvenlik istiflemesi kullanması gerekir. Kazaları önlemek için tek bir sensöre güvenemezsiniz.
Uygun bir güvenlik mimarisi üç farklı katman içerir:
l 1. Kademe: Coğrafi Sınırlama ve Erişim Bölgeleri. Bu yazılım düzeyinde çalışır. CMS, vincin hareket etmeyeceği kısıtlı alanları haritalandırır. Yürüyüş yollarını ve belirlenmiş personel bölgelerini korur.
l Katman 2: Aktif Çevresel Tarama. Vinç, yerleşik LiDAR ve 3D lazer tarayıcıları kullanıyor. Bu sensörler fabrikayı beklenmedik engellere karşı sürekli olarak izliyor. Bir forklift düşme bölgesine girerse sistem durur.
l 3. Kademe: Kablolu Mekanik Sınırlar. Bunlar nihai arıza güvenliği görevi görür. Yazılım sistemlerinin arızalanması durumunda kablolu limit anahtarları gücü fiziksel olarak keser. Tramvayın pist sonu duraklarına çarpmasını önlerler.
Yetkili endüstri standartlarına sıkı sıkıya bağlı kalmalısınız. Uyumluluk, genel vinç güvenliğine yönelik ISO standartlarının karşılanması anlamına gelir. Ayrıca, işlevsel güvenlik açısından elektrik kontrollerinin IEC 61508 ile yakından uyumlu olması gerekir. Burada şeffaf bir varsayım altında çalışıyoruz. Otomasyon riski tamamen ortadan kaldırmaz. Bunun yerine riski insan operatör hatasından uzaklaştırır ve sistem güvenilirliğine yerleştirir. Bu değişim nedeniyle yedekli güvenlik donanımı konusunda pazarlık konusu olamaz.
Vinç otomasyonunun başlatılması önemli yapısal gerçekleri içerir. Yeşil alan dağıtımı basittir. Yeni bir tesis inşa etmek, ilk günden itibaren mükemmel şekilde düz pistler ve sağlam ağ omurgaları tasarlamanıza olanak tanır. Terk edilmiş bir alanın güçlendirilmesi yoğun bir hazırlık gerektirir. Yazılım satın almadan önce kapsamlı yapısal denetimler yapmalısınız. Mühendisler mevcut ray hizalamasını kontrol etmelidir. Maksimum yükler altında pist sapmasını ölçmelidirler.
Deneyimler birkaç yaygın kullanıma sunma riskini ortaya koymaktadır:
l Ölü Bölgeler: Ağ altyapısı sıklıkla ağır çelik ortamlara nüfuz etmekte başarısız olur. Düşen bir bağlantı, vincin kaldırma işleminin ortasında mahsur kalmasına neden olur.
l Veri Çöpü: Zayıf WMS verileri kaos yaratır. Envanter kayıtları yanlışsa vinç boş yuvalardan toplama yapmaya çalışacaktır. Ayrıca halihazırda işgal edilmiş bir alana yük yerleştirmeye çalışarak çarpışmaya neden olabilir.
l Sensör Kör Noktaları: Toz ve endüstriyel kir, uygun şekilde korunmadığı takdirde lazer tarayıcı kafalarını etkileyebilir.
Entegrasyon ortaklarını seçerken katı kısa liste mantığını kullanın. Dijital ikiz simülasyonları sunan satıcılara öncelik verin. Dijital ikiz, fiziksel kurulumdan önce WMS anlaşmalarını sanal bir ortamda test etmenize olanak tanır. Bir sonraki adımınız net. Kapsamlı bir tesis ağı denetimi yaptırın. Eş zamanlı olarak mekanik pist değerlendirmesi yapılmasını isteyin. Herhangi bir resmi Teklif Talebi (RFP) yayınlamadan önce her iki adımı da tamamlayın.
İnsansız bir vincin operasyonel başarısı tamamen kusursuz entegrasyona bağlıdır. Tesisin kurumsal yazılımı, yerleşik mantık denetleyicileri ve gerçek zamanlı duyusal veriler, uyumlu bir birim olarak çalışmalıdır. Yalıtılmış teknoloji yükseltmeleri modern endüstriyel ortamlarda işe yaramaz.
Yazılım entegrasyon mimarisini titizlikle değerlendirmeden fiziksel donanıma yoğun yatırım yapmak bir hatadır. Kaçınılmaz olarak pahalı ve yeterince kullanılmayan bir varlıkla sonuçlanacaktır. Otomasyon ancak veri kesintisiz olarak aktığında potansiyeline ulaşır.
Entegrasyon tedarikçileriyle iletişime geçmeden önce tesisinizin mevcut temel çizgisini belgeleyin. Mevcut WMS yeteneklerinizin haritasını çıkarmaya başlayın. Fabrikanızın kablosuz ağ altyapısını ağır yük altında test edin. Başlangıç noktanızın net bir şekilde anlaşılması, tam otomatik havai kaldırmaya daha güvenli ve sorunsuz bir geçişi garanti eder.
C: Entegre 3D lazer tarayıcılar ve LiDAR aracılığıyla. Bu aktif sensörler sürekli olarak aşağıdaki ortamı tarar. Haritada yer almayan herhangi bir nesne veya kişinin belirlenen güvenlik bölgesine girmesi durumunda vincin yolunu dinamik olarak değiştirir veya kontrollü, anında durdurma gerçekleştirirler.
C: Evet, ancak yeni VFD'ler, sürekli konum kodlayıcılar ve PLC'ler ile kapsamlı bir yenileme gerektiriyor. Mevcut yapısal pistin otomasyonun gerektirdiği son derece hassas toleransları karşılayabilmesini sağlamak için sıkı bir mekanik denetim kesinlikle gereklidir.
C: Son derece güvenilir, düşük gecikmeli kablosuz ağlara ihtiyacınız var. Tesisler genellikle Endüstriyel 5G veya sızdıran besleyici kablo sistemleri gibi özel endüstriyel Wi-Fi kullanır. Bunlar, karmaşık kaldırma işlemleri sırasında birden fazla vinç arasında kesintisiz PROFINET veya EtherNet/IP iletişimini sağlar.
C: Kapalı döngü salınım önleme teknolojisi, köprü ve tramvay üzerinde bulunan Gri Otobüs Konumlandırma Sistemleri ve makine görüşü kameralarının birleşimine dayanır. Vinç hareketi konumlandırması için, Wuhan İleri Teknolojinin Gri Bara Konumlandırma Sistemi, proje tarafından yapılandırılmış PLC arayüzleri ile yayınlanmış 1 mm çözünürlükte mutlak konum verileri sağlamak üzere Gri veri yolu, anten kutusu, kodlayıcı ve kod çözücü ile temassız elektromanyetik bağlantı kullanır. Bu teknolojiler birlikte, yükü indirmeden önce son milimetre düzeyinde hedef doğrulama sağlar.


