
Görüntüleme: 0 Yazar: Site Editörü Yayınlanma Tarihi: 2026-11-16 Kaynak: Alan


Endüstriyel otomasyon, dünya çapında ağır imalat sektörlerinde malzeme taşıma operasyonlarını hızla dönüştürüyor. Modern tesisler artık karmaşık havai kaldırma görevlerinde yalnızca insan operatörlere güvenmiyor. Tam otomatik İnsansız Köprü Vinç Sistemine geçiş, kontrol mimarisinde köklü bir değişiklik gerektirir. İnsan gözlerini ve içgüdülerini sağlam, çok katmanlı bir sensör füzyon ağıyla değiştirmelisiniz. Kesin ve sürekli veri girişi olmadığında, otomatik malzeme elleçleme güvenilmez hale gelir ve iş gücünüz için potansiyel olarak tehlikeli hale gelir.
Bu kılavuz, güvenli, tekrarlanabilir ve yüksek verimliliğe sahip otomatik iş akışları elde etmek için gereken kritik sensör kategorilerini değerlendirmektedir. Belirli donanım gereksinimlerini, sistem entegrasyon stratejilerini ve pratik satıcı seçim kriterlerini inceleyeceğiz. Yaygın uygulama tuzaklarından kaçınırken akıllı bir vinç ağının nasıl oluşturulacağını öğreneceksiniz. Sonuçta doğru sensör mimarisine öncelik vermek, uzun vadeli operasyonel başarıyı ve güvenilir tesis güvenliğini sağlar.
l Önce Güvenlik Yedekleme: Otomasyon, çarpışmayı önlemek ve hassas konumlandırma sağlamak için örtüşen sensör teknolojilerine (Gri Bara Konumlandırma Sistemi, mutlak kodlayıcılar, LiDAR ve görüş) dayanır.
l Konumlandırma Hassasiyeti: Mutlak kodlayıcılar ve Gri Bara Konumlandırma Sistemi, otomatik çevrimlerde milimetre düzeyinde doğruluk için gereken konumlandırma referansını sağlar.
l Çevresel Dayanıklılık: Sensörler, tesise özel çevresel faktörlere (toz, ısı, ışık veya elektromanyetik girişim) göre seçilmelidir.
l Sistem Entegrasyonu: Vincin 'zekası', yol planlamayı ve dinamik engellerden kaçınmayı yönetmek için PLC'nin sensör verilerini nasıl entegre ettiğine bağlıdır.
Donanımı seçmeden önce operasyonel başarı için net temeller oluşturmalısınız. Otomasyon, bir vinci bir noktadan diğerine taşımaktan çok daha fazlasını içerir. Süreç optimizasyonu ve tesis entegrasyonuna yönelik kapsamlı bir yaklaşım gerektirir. Operasyonel taleplerin en yoğun olduğu durumlarda otomatik lojistik iş akışınızın tam olarak neyi başarması gerektiğini tanımlamanız gerekir.
Operasyonel hedefler genellikle çevrim süresinin azaltılması ve tutarlı yük stabilizasyonu etrafında yoğunlaşır. Otomatik bir vinç çalıştığında optimize edilmiş yörüngeleri takip etmelidir. İnsan operatörler sıklıkla değişken hızlar ve sert duruşlar uygular. Otomatik bir sistem tekrarlanabilir hareketler gerçekleştirerek mekanik aşınmayı azaltır ve aktarım sürelerini kısaltır. Başarı kriterleriniz bu istenen çevrim süresi iyileştirmelerini ölçmelidir.
Güvenlik uyumluluğu, herhangi bir 'kişisiz' malzeme taşıma stratejisinin temelini oluşturur. Ağır makinelerin otonom olarak çalıştırılması, uluslararası güvenlik standartlarına sıkı sıkıya bağlı kalmayı gerektirir. ISO 13849 ve IEC 62061 gibi işlevsel güvenlik çerçeveleri, kontrol sistemlerinin hatalara nasıl tepki vermesi gerektiğini belirler. Sensör mimarinizi belirli Performans Düzeylerini (PL) veya Güvenlik Bütünlüğü Düzeylerini (SIL) karşılayacak şekilde tasarlamanız gerekir. Bu derecelendirmeler, beklenmedik bir donanım arızası sırasında vincin güvenli bir şekilde arızalanmasını sağlar.
Net başarı ölçümleri oluşturmak, uygulama sırasında kapsamın kaymasını önler. Otomatik bir vinç projesinin ortak başarı ölçütleri şunları içerir:
l Konumlandırma Doğruluğu: Yüke bağlı olarak ±2 ile ±5 milimetre arasında tekrarlanabilir yerleştirme elde etme.
l Yük Salınım Sönümlemesi: Durduktan sonraki iki saniye içinde sarkaç hareketini sıfıra yakın bir seviyeye düşürür.
l Arıza Tespit Reaksiyon Süresi: Güvenlik sensörü tetiklemelerinin işlenmesi ve mekanik frenlerin milisaniyeler içinde devreye alınması.
l Çalışma Süresi Hedefleri: Güçlü sensör telemetrisi ve tahmine dayalı tanılama yoluyla %99 kullanılabilirliğin sürdürülmesi.
Dinamik endüstriyel ortamlarda gezinmek için tavan vinçleri çeşitli duyusal girdilere ihtiyaç duyar. Bu sensörleri üç temel işleve ayırıyoruz: konumlandırma, algılama ve izleme. Her kategori, güvenli ve doğru otomatik döngülerin yürütülmesinde ayrı bir rol oynar.
Hassas hareket, sürekli konum geri bildirimi gerektirir. Kontrol sistemi köprünün, arabanın ve vincin tam koordinatlarını her zaman bilmelidir.
Mutlak kodlayıcılar, yüksek çözünürlüklü konumsal geri bildirimin omurgasını sağlar. Artımlı enkoderlerin aksine mutlak değişkenler, ani bir güç kaybından sonra bile kesin konum verilerini korur. Bu yetenek, sistemin yeniden başlatılması sırasında manuel hedef arama rutinlerine olan ihtiyacı ortadan kaldırır. Mühendisler genellikle bu kodlayıcıları doğrudan motor şaftlarına veya dişli kutularına monte ederler. Dönme hareketini son derece hassas dijital koordinatlara çeviriyorlar.
Ancak tekerlekler ve raylar arasındaki mekanik kayma, uzun hareket mesafelerinde enkoder doğruluğunu tehlikeye atabilir. Gri Bara Konumlandırma Sistemi, vinç hareketi için temassız mutlak konum referansı sağlar ve kodlayıcı geri bildirimiyle entegre edilebilir. Wuhan İleri Teknoloji, 1 mm çözünürlük ve 1 mm konum algılama doğruluğunu belirtir. Sistem, Gri kod adres sinyallerini mutlak konum verilerine dönüştürmek için bir Gri veri yolu, anten kutusu, yerleşik veya yer tespit kodlayıcı ve kod çözücü kullanır. Anten kutusu ve Gri veri yolu temassız çalıştığı için sistem, okuyucunun izden kaymasını ve aşınmasını önler. Belirtilen anten-veri yolu boşluğu ön ve arka 30–300 mm ve yukarı ve aşağı ±100 mm'dir. Listelenen iletişim arayüzleri arasında RS232C, RS458, Modbus, Modbus RTU, PROFIBUS, PROFINET, DeviceNet, RJ45 arayüzü aracılığıyla TCP/IP kullanan Ethernet ve SSI yer alır. Ortaya çıkan konum verileri, köprü-vincin hareket kontrolü için PLC'ye gönderilebilir ve ayrıca istifleyici-toplayıcı hareket konumu ve dönüş açısı algılamayı ve gemi yükleme ve boşaltma makinesi konumu algılamayı da destekleyebilir.
Otomatik bir vinç, çalışma alanını işçilerle, forkliftlerle ve çeşitli yapısal engellerle paylaşır. Sistemin yıkıcı etkilerden kaçınmak için çevresini dinamik olarak algılaması gerekir.
Endüstriyel LiDAR tarayıcıları birincil güvenlik ağı görevi görür. Bu güvenlik tarayıcılarını özel uyarı ve koruma alanlarıyla programlayabilirsiniz. Bir nesne uyarı alanını ihlal ettiğinde vinç otomatik olarak yavaşlar. Nesne koruma alanına girerse sistem sert acil durdurmayı tetikler. LiDAR, geniş kapsama alanlarında dinamik engel tespitini kusursuz bir şekilde gerçekleştirir.
3D görüş sistemleri ve derinlik kameraları hacimsel veriler sağlayarak LiDAR'ı tamamlar. LiDAR varlığı tespit ederken derinlik kameraları şekil ve boyutu analiz eder. Otomatik vinç, kaldırmadan önce yükün varlığını doğrulamak için görsel verileri kullanır. Ayrıca kargoyu anında boyutlandırabilir ve planlanan seyahat yolu boyunca sarkan yapısal engelleri tespit edebilir.
Bir yükün güvenli bir şekilde taşınması, taşıma sırasındaki fiziksel özelliklerinin ve dinamik davranışının anlaşılmasını gerektirir.
Yük hücreleri gerçek zamanlı ağırlık doğrulaması sağlar. Yük kütlesini sürekli olarak izlemek için bu gerinim ölçerleri kaldırma mekanizmasına entegre edersiniz. Yük hücreleri güvenli olmayan aşırı yükleme senaryolarını önler. Ayrıca kontrol sisteminin, asimetrik yükleri dengelemek için çok önemli olan yükün ağırlık merkezini hesaplamasına da yardımcı olurlar.
Eğimölçerler ve mikro-elektromekanik (MEMS) ivmeölçerler aktif yük salınımı kontrolü için gereklidir. Bir vinç hızlandığında veya yavaşladığında asılı yük doğal olarak sallanmaya başlar. İvmeölçerler bu sarkaç hareketini gerçek zamanlı olarak ölçer. Kontrol sistemi bu verileri tramvay ve köprü hızlarını ayarlamak ve yükü aktif olarak dengelemek için kullanır.
Tablo 1: Kritik Sensör Kategorileri ve Temel İşlevleri
Sensör Kategorisi |
Birincil Donanım |
Temel İşlev |
Endüstriyel Uygulama |
Konumlandırma |
Mutlak Kodlayıcılar |
Dönme koordinat takibi |
Araba ve vinç yerelleştirmesi |
Konumlandırma |
Gri Otobüs Konumlandırma Sistemi |
1 mm çözünürlükte mutlak konum tespiti |
Köprü-vincin hareket konumlandırması ve otomasyon entegrasyonu |
Algı |
Güvenlik LiDAR'ı |
Dinamik alan koruması |
Çarpışma önleme ve Acil Durdurmalar |
Algı |
3D Görüş Kameraları |
Hacimsel kargo profili oluşturma |
Yük onayı ve boyutlandırma |
İzleme |
Yük Hücreleri |
Kütle ve gerinim ölçümü |
Aşırı yükleme önleme |
İzleme |
İvmeölçerler |
Ataletsel hareket takibi |
Aktif yük salınım sönümlemesi |
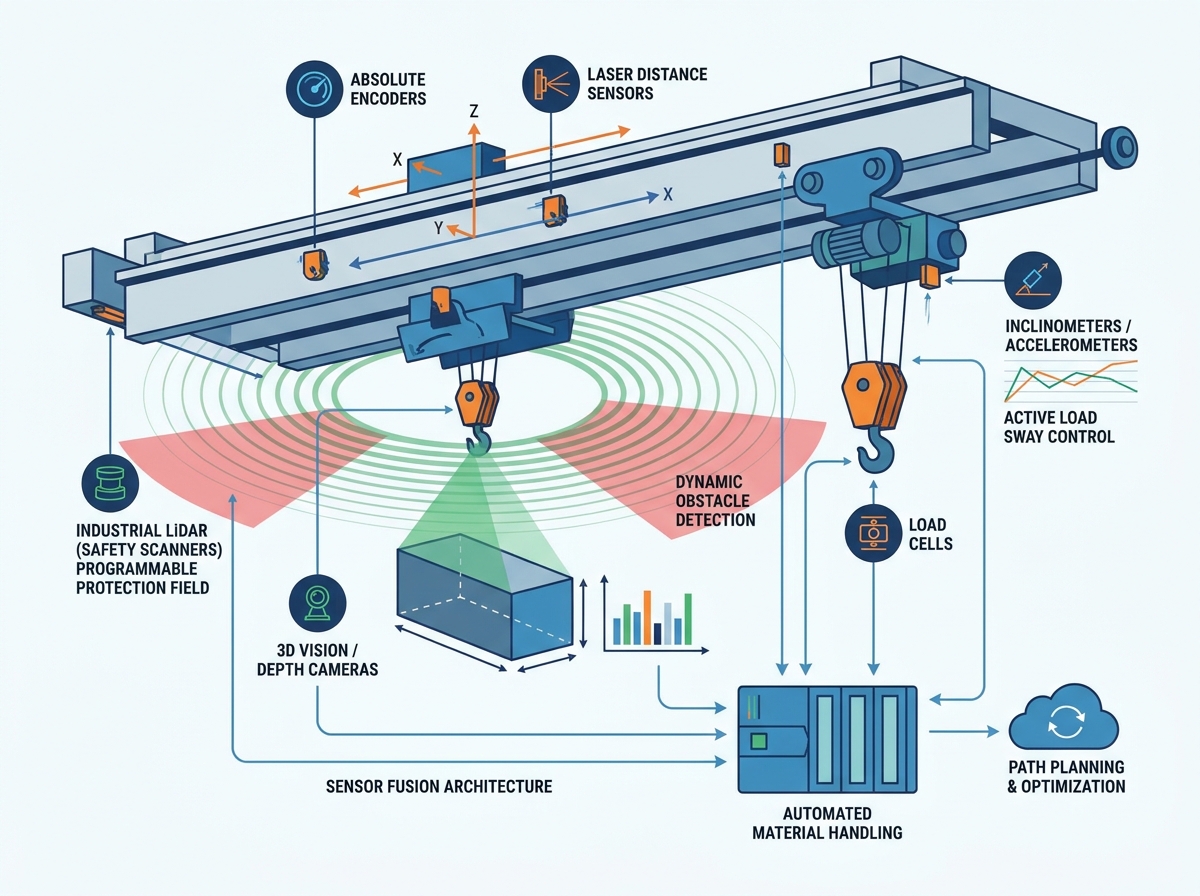
Gelişmiş sensörlerin devreye alınması yalnızca ilk adımdır. Otomatik bir vincin gerçek zekası Programlanabilir Lojik Kontrolörde (PLC) bulunur. PLC her saniye binlerce duyusal veri noktasını almalı, analiz etmeli ve bunlara göre hareket etmelidir. Kusursuz yazılım entegrasyonu, ham donanım sinyalleri ile sorunsuz otonom hareket arasındaki boşluğu doldurur.
Yanlış pozitif acil durum durdurmalarını önlemek için sağlam bir veri birleştirme stratejisi kritik öneme sahiptir. Endüstriyel ortamlar sıklıkla çelişkili sensör girdileri üretir. Örneğin, şiddetli bir titreşim bir ivme ölçeri kısa süreliğine tetikleyebilir veya ortamdaki toz bir LiDAR darbesini dağıtabilir. PLC, bu girişleri karmaşık filtreleme algoritmaları kullanarak uzlaştırmalıdır. Bir sensör anormallik bildirirken diğer üç sensör normal çalışmayı bildirirse sistemin üretimi durdurmadan önce durumu değerlendirmesi gerekir.
Standart veri birleştirme süreci genellikle şu sıralı adımları takip eder:
1. Sinyal Toplama: PLC, dağıtılmış saha cihazlarından ham dijital ve analog sinyalleri alır.
2. Bütünlük Doğrulaması: Yazılım algoritmaları, elektriksel gürültüyü filtrelemek için sinyal bütünlüğünü beklenen operasyonel toleranslara göre doğrular.
3. Çapraz Referanslama: Sistem, tam fiziksel konumlandırmayı doğrulamak için birincil kodlayıcı verilerini Gri veri yolu konum verileriyle karşılaştırır.
4. Yürütme: PLC, motor sürücülerine kapalı döngü geri bildirimi yoluyla mikro ayarlamaları yürütür.
Salınım kontrol algoritmaları entegrasyonun oldukça karmaşık bir yönünü temsil eder. Ağır malzemeleri taşırken yük salınımı büyük bir güvenlik riski oluşturur. PLC, sarkacın doğal frekansını matematiksel olarak hesaplamak için gerçek zamanlı ivme verilerini ve mevcut kaldırma yüksekliğini kullanır. Daha sonra değişken frekanslı sürücülere (VFD'ler) karşı hareketleri uygulaması komutunu verir. Bu hassas zamanlanmış motor patlamaları, herhangi bir insan müdahalesi olmadan yük salınımını matematiksel olarak azaltır.
Bu mantığın hiçbiri sıkı bağlantı gereksinimleri olmadan çalışmaz. Otomatik vinçler, dağıtılmış I/O modülleri ile ana kontrol mimarisi arasında ultra düşük gecikme süreli iletişim gerektirir. Yüksek gecikme, gecikmeli frenlemeye ve dengesiz salınım kontrolüne neden olur. Endüstriyel Ethernet protokollerinin uygulanması, deterministik veri aktarımı sağlayarak sensörlerin ve kontrolörlerin milisaniyeler içinde senkronize olmasına olanak tanır.
Tam otomatik İnsansız Köprü Vinç Sistemine yükseltme, yeni operasyonel zorlukları beraberinde getirir. Endüstriyel tesisler zorlu koşullar sunmaktadır. Buna göre planlama yapmazsanız, hassas elektronik ekipmanı hızla bozabilirler.
Çevresel müdahale birincil uygulama riski olarak öne çıkmaktadır. Çelik fabrikaları, dökümhaneler ve dökme malzeme depoları aşırı ısı ve partikül madde üretir. Sensörleri seçerken uygun giriş korumasına (IP derecelendirmeleri) öncelik vermelisiniz. Hassas optikleri ince tozdan ve yüksek basınçlı yıkamalardan korumak için IP67 veya IP69K sınıfı muhafazaları belirtin. Ayrıca ağır endüstriyel motorlar ve VFD'ler yoğun elektromanyetik girişim (EMI) yayar. Korumalı iletişim kabloları kullanarak ve sensör güç kaynaklarını ağır yük devrelerinden yalıtarak EMI risklerini azaltırsınız.
Tesisler aynı zamanda karmaşıklığın sürdürülmesini yönetme zorluğuyla da karşı karşıyadır. Otomasyon, bakım gereksinimlerini temel olarak mekanik onarımdan enstrümantasyon ve yazılım desteğine kaydırır. Rulmanları yağlamaya alışkın olan bakım ekiplerinin artık fieldbus ağ hatalarını gidermesi gerekiyor. Kapsamlı işgücü yeniden eğitimi yoluyla bu riski azaltırsınız. Teknisyenlerinizin arızalı sensörleri sistem çapında bir durmaya neden olmadan önce kolayca tanımlayabilmeleri için teşhis yazılımı arayüzlerine yatırım yapın.
Yanlış durma riski, pek çok kötü entegre edilmiş vinç sistemini rahatsız etmektedir. Son derece hassas güvenlik sensörleri genellikle tehdit edici olmayan çevresel durumlara tepki verir. Yoğun buhar, uçuşan kıvılcımlar ve hatta yoğun egzoz dumanı, güvenlik tarayıcısını kandırarak acil durdurma işlemini başlatabilir. Bu uç durumları, bölge tabanlı sensör susturma uygulayarak halledersiniz. Operasyonun belirli aşamaları sırasında (örneğin doğrudan erimiş bir potanın üzerinde durmak gibi) PLC geçici olarak belirli optik sensörleri göz ardı eder ve yalnızca mekanik konum sınırlarına güvenir. Bu strateji, rahatsız edici yolculukları önlerken işlevsel güvenliği korur.
Doğru donanım ortaklarını seçmek, vinç otomasyon projenizin uzun vadeli uygulanabilirliğini büyük ölçüde etkiler. Sensör satıcılarını kesinlikle ön donanım maliyetlerinin ötesinde değerlendirmelisiniz. Ucuz bir sensör genellikle pahalı entegrasyon sorunlarına ve tesisin kapalı kalma süresinin uzamasına neden olur.
İlk olarak, ağ birlikte çalışabilirliğini sıkı bir şekilde doğrulayın. Sensör, mevcut PLC mimariniz tarafından kullanılan fieldbus protokollerini yerel olarak destekliyor mu? Profinet, EtherNet/IP veya EtherCAT ile yerel entegrasyon sunan cihazları arayın. Yerel protokol desteği, hantal üçüncü taraf ağ geçitlerine olan ihtiyacı ortadan kaldırır. Satıcılar, PLC programlamayı kolaylaştırmak için entegrasyon dosyalarını (GSDML veya EDS dosyaları gibi) ve Eklenti Talimatlarını (AOI'ler) kolayca sağlamalıdır.
Daha sonra desteğin ve belgelerin derinliğini değerlendirin. Yüksek performanslı otomasyon, incelikli yapılandırma gerektirir. Ayrıntılı entegrasyon kılavuzları, kablolama şemaları ve net devreye alma yönergeleri sağlayan satıcılara ihtiyacınız var. Erişilebilir bölgesel teknik destek sunan iş ortaklarına öncelik verin. Kritik bir güvenlik tarayıcısı gece saat 2:00'de hata verdiğinde, yurt dışından yanıt beklemek kabul edilemez.
Son olarak, sıkı bir uyumluluk doğrulaması talep edin. Endüstriyel sigorta sağlayıcıları ve yerel güvenlik kurulları, işlevsel güvenliğin belgelenmiş kanıtını talep eder. Her çarpışma önleme ve yük izleme cihazının özel Güvenlik Bütünlüğü Seviyesi (SIL) veya Performans Seviyesi (PL) derecelendirmelerini doğrulayın. Satıcı, donanımının otomatik makine ortamlarına yönelik uluslararası standartları karşıladığını gösteren sertifikalı belgeler sağlamalıdır.
Otonom bir vinç ağı tamamen duyusal girdilerin kalitesine, hızına ve doğruluğuna dayanır. Tesisler, yüksek hassasiyetli mutlak kodlayıcıları temassız mutlak hareket tespiti için Gri Bara Konumlandırma Sistemi, yedekli güvenlik LiDAR'ı ve sağlam yük izleme donanımıyla birleştirerek daha güvenilir bir otomasyon mimarisi oluşturabilir. Başarılı dağıtım, kaotik, değişken malzeme taşıma işlemini son derece öngörülebilir ve güvenli bir lojistik iş akışına dönüştürür.
Otonom operasyonlara sorunsuz bir geçiş sağlamak için aşağıdaki uygulanabilir sonraki adımları izleyin:
l Aşırı toz bölgeleri veya yüksek EMI alanları gibi potansiyel sensör kör noktalarını belirlemek için mevcut tesis ortamınızı denetleyin.
l Uyumluluk gereksinimlerini erken karşılamak için başlangıç donanım spesifikasyonlarınızı oluştururken işlevsel güvenlik derecelendirmelerine (SIL/PL) öncelik verin.
l Genel PLC mimarinizi basitleştirmek için yerel fieldbus entegrasyonu sunan sensör satıcılarıyla iş birliği yapın.
l Bozulmanın operasyonel aksama süresine yol açmadan önce tespit edilmesi için gerçek zamanlı sensör telemetrisinden yararlanarak tahmine dayalı bir bakım programı oluşturun.
C: Güvenli çalışma için tüm bileşenler hayati öneme sahip olsa da mutlak kodlayıcılar ve Gri Bara Konumlandırma Sistemi, hassas vinç konumlandırmanın temelini oluşturur. Mutlak enkoderler rotasyonel koordinat geri bildirimi sağlarken, Gri veri yolu yayınlanmış 1 mm çözünürlükte ve kümülatif adres hatası olmadan temassız mutlak hareket konumu verileri sağlar. Güvenlik LiDAR, yıkıcı çarpışmalara karşı birincil savunma olmaya devam ediyor ve bu da onu personel koruması için aynı derecede gerekli kılıyor.
C: Evet, sonradan uyarlama tamamen mümkündür. Ancak mevcut kontrol sisteminin kapsamlı bir şekilde elden geçirilmesi gerekiyor. Modern algılama donanımı eklemeli, PLC mimarisini yükseltmeli ve eski motor sürücülerini değiştirmelisiniz. Bu asla basit bir yazılım yükseltmesi değildir.
C: Bakım, önemli ölçüde tanısal izlemeye doğru kayıyor. Seçtiğiniz sensörlerin kullanılabilir durum verileri sağladığından ve Gri veri yolu, anten kutusu, kodlayıcı ve kod çözücünün belirtilen kurulum mesafeleri dahilinde kaldığından emin olmalısınız. Temassız Gri veri yolu tasarımı, okuyucudan parçaya aşınmayı ve kaymayı önlerken, merkezi kontrol sistemi, kesinti meydana gelmeden önce teknisyenleri montaj, kablolama, sinyal kalitesi ve diğer sensör koşullarını incelemeleri için uyarabilir.
C: Gerçek saha koşullarına göre özel endüstriyel sınıf sensörler seçilmelidir. Wuhan İleri Teknolojinin Gri Otobüs Konumlandırma Sistemi, toz, asit, alkali ve yüksek sıcaklık içeren endüstriyel ortamlar için tasarlanmış temassız algılama ve yalıtılmış, metalik olmayan dış mekan bileşenlerini kullanır. Tedarikçinin yayınlanmış uygulama yelpazesi arasında köprü vinçleri, istifleyici-geri kazanım makineleri, limanlar, metalurji, madencilik, demiryolları ve enerji santralleri yer alıyor. Mühendislik ve devreye alma sırasında ekipman konfigürasyonunu, montaj açıklıklarını, iletişim arayüzünü ve çevresel gereksinimleri doğrulayın.


