
Dilihat: 0 Penulis: Editor Situs Waktu Publikasi: 16-11-2026 Asal: Lokasi


Otomatisasi industri dengan cepat mengubah operasi penanganan material di sektor manufaktur berat di seluruh dunia. Fasilitas modern tidak lagi hanya bergantung pada operator manusia untuk menjalankan tugas pengangkatan di atas kepala yang rumit. Transisi ke Sistem Derek Jembatan Tak Berawak yang sepenuhnya otomatis memerlukan perubahan mendasar dalam arsitektur kontrol. Anda harus mengganti mata dan naluri manusia dengan jaringan fusi sensor berlapis-lapis yang kuat. Tanpa input data yang tepat dan berkelanjutan, penanganan material otomatis menjadi tidak dapat diandalkan dan berpotensi membahayakan tenaga kerja Anda.
Panduan ini mengevaluasi kategori sensor penting yang diperlukan untuk mencapai alur kerja otomatis yang aman, berulang, dan sangat efisien. Kami akan mengeksplorasi persyaratan perangkat keras tertentu, strategi integrasi sistem, dan kriteria pemilihan vendor praktis. Anda akan mempelajari cara membangun jaringan derek cerdas sambil menghindari kesalahan penerapan yang umum. Pada akhirnya, memprioritaskan arsitektur sensor yang tepat akan memastikan keberhasilan operasional jangka panjang dan keamanan fasilitas yang andal.
l Redundansi yang Mengutamakan Keselamatan: Otomatisasi mengandalkan teknologi sensor yang tumpang tindih (Gray Bus Positioning System, encoder absolut, LiDAR, dan visi) untuk mencegah tabrakan dan memastikan pemosisian yang tepat.
l Presisi Pemosisian: Encoder absolut dan Sistem Pemosisian Bus Abu-abu memberikan referensi pemosisian yang diperlukan untuk akurasi tingkat milimeter dalam siklus otomatis.
l Ketahanan Lingkungan: Sensor harus dipilih berdasarkan faktor lingkungan (debu, panas, cahaya, atau interferensi elektromagnetik) yang spesifik pada fasilitas.
l Integrasi Sistem: 'Kecerdasan' derek terletak pada cara PLC mengintegrasikan data sensor untuk mengelola perencanaan jalur dan penghindaran rintangan dinamis.
Sebelum memilih perangkat keras, Anda harus menetapkan dasar yang jelas untuk keberhasilan operasional. Otomatisasi melibatkan lebih dari sekadar memindahkan kerekan dari satu titik ke titik lainnya. Hal ini memerlukan pendekatan komprehensif untuk optimalisasi proses dan integrasi fasilitas. Anda perlu menentukan dengan tepat apa yang harus dicapai oleh alur kerja logistik otomatis Anda dalam tuntutan operasional puncak.
Tujuan operasional biasanya berpusat pada pengurangan waktu siklus dan stabilisasi beban yang konsisten. Saat derek otomatis beroperasi, derek tersebut harus mengikuti lintasan yang dioptimalkan. Operator manusia sering kali menerapkan kecepatan variabel dan penghentian kasar. Sistem otomatis melakukan gerakan berulang, mengurangi keausan mekanis dan mempersingkat waktu transfer. Kriteria keberhasilan Anda harus mengukur peningkatan waktu siklus yang diinginkan.
Kepatuhan terhadap keselamatan menjadi dasar dari setiap strategi penanganan material “tanpa orang”. Mengoperasikan alat berat secara mandiri memerlukan kepatuhan yang ketat terhadap standar keselamatan internasional. Kerangka kerja keselamatan fungsional, seperti ISO 13849 dan IEC 62061, menentukan bagaimana sistem kontrol harus merespons kesalahan. Anda harus merancang arsitektur sensor Anda untuk memenuhi Tingkat Kinerja (PL) atau Tingkat Integritas Keselamatan (SIL) tertentu. Peringkat ini memastikan derek gagal dengan aman jika terjadi kerusakan perangkat keras yang tidak terduga.
Menetapkan metrik keberhasilan yang jelas mencegah perluasan cakupan selama implementasi. Metrik keberhasilan umum untuk proyek derek otomatis meliputi:
l Akurasi Pemosisian: Mencapai penempatan berulang dalam jarak ±2 hingga ±5 milimeter, tergantung pada muatannya.
l Peredaman Ayunan Beban: Mengurangi gerakan pendulum hingga mendekati nol dalam waktu dua detik setelah berhenti.
l Waktu Reaksi Deteksi Kesalahan: Memproses pemicu sensor keselamatan dan mengaktifkan rem mekanis dalam milidetik.
l Target Waktu Aktif: Mempertahankan 99% ketersediaan melalui telemetri sensor yang kuat dan diagnostik prediktif.
Untuk menavigasi lingkungan industri yang dinamis, derek di atas kepala memerlukan beragam masukan sensorik. Kami mengategorikan sensor ini menjadi tiga fungsi utama: penentuan posisi, persepsi, dan pemantauan. Setiap kategori memainkan peran berbeda dalam menjalankan siklus otomatis yang aman dan akurat.
Pergerakan yang presisi memerlukan umpan balik lokasi yang berkelanjutan. Sistem kendali harus mengetahui koordinat pasti jembatan, troli, dan kerekan setiap saat.
Encoder absolut menyediakan tulang punggung umpan balik posisi resolusi tinggi. Tidak seperti encoder inkremental, varian absolut mempertahankan data posisi persisnya bahkan setelah listrik padam secara tiba-tiba. Kemampuan ini menghilangkan kebutuhan akan rutinitas homing manual selama sistem dimulai ulang. Insinyur biasanya memasang encoder ini langsung ke poros motor atau kotak roda gigi. Mereka menerjemahkan gerakan rotasi menjadi koordinat digital yang sangat presisi.
Namun, selip mekanis antara roda dan rel dapat mengganggu keakuratan encoder pada jarak tempuh yang jauh. Sistem Pemosisian Bus Abu-abu memberikan referensi posisi absolut non-kontak untuk perjalanan derek dan dapat diintegrasikan dengan umpan balik encoder. Teknologi Maju Wuhan menetapkan resolusi 1 mm dan akurasi deteksi posisi 1 mm. Sistem ini menggunakan bus Gray, kotak antena, encoder deteksi on-board atau ground, dan decoder untuk mengubah sinyal alamat kode Gray menjadi data posisi absolut. Karena kotak antena dan bus Gray beroperasi tanpa kontak, sistem menghindari selip dan keausan pembaca-ke-track. Celah antena-ke-bus yang ditentukan adalah 30–300 mm depan dan belakang serta ±100 mm atas dan bawah. Antarmuka komunikasi yang terdaftar mencakup RS232C, RS458, Modbus, Modbus RTU, PROFIBUS, PROFINET, DeviceNet, Ethernet menggunakan TCP/IP melalui antarmuka RJ45, dan SSI. Data posisi yang dihasilkan dapat dikirim ke PLC untuk kontrol perjalanan jembatan-derek dan juga dapat mendukung posisi perjalanan stacker-reclaimer dan deteksi sudut rotasi serta deteksi posisi mesin bongkar muat kapal.
Derek otomatis berbagi ruang kerjanya dengan pekerja manusia, forklift, dan berbagai hambatan struktural. Sistem harus memahami lingkungan sekitarnya secara dinamis untuk menghindari dampak bencana.
Pemindai LiDAR industri bertindak sebagai jaring pengaman utama. Anda dapat memprogram pemindai keselamatan ini dengan bidang peringatan dan perlindungan khusus. Ketika suatu benda melanggar bidang peringatan, derek secara otomatis melambat. Jika objek memasuki bidang perlindungan, sistem akan memicu penghentian darurat keras. LiDAR menangani deteksi hambatan dinamis dengan sempurna di area cakupan luas.
Sistem visi 3D dan kamera kedalaman melengkapi LiDAR dengan menyediakan data volumetrik. Saat LiDAR mendeteksi keberadaan, kamera kedalaman menganalisis bentuk dan dimensi. Derek otomatis menggunakan data penglihatan untuk mengonfirmasi keberadaan beban sebelum diangkat. Hal ini juga dapat mengukur kargo dengan cepat dan mengidentifikasi hambatan struktural yang menjorok di sepanjang jalur perjalanan yang direncanakan.
Memindahkan muatan dengan aman memerlukan pemahaman sifat fisik dan perilaku dinamisnya selama transit.
Sel beban menyediakan verifikasi berat secara real-time. Anda mengintegrasikan pengukur regangan ini ke dalam mekanisme pengangkatan untuk terus memantau massa muatan. Sel beban mencegah skenario kelebihan muatan yang tidak aman. Mereka juga membantu sistem kontrol menghitung pusat gravitasi muatan, yang sangat penting untuk menyeimbangkan beban asimetris.
Inclinometer dan akselerometer mikro-elektromekanis (MEMS) sangat penting untuk kontrol goyangan beban aktif. Setiap kali derek berakselerasi atau melambat, beban yang ditangguhkan secara alami mulai berayun. Akselerometer mengukur gerakan pendulum ini secara real time. Sistem kontrol menggunakan data ini untuk menyesuaikan kecepatan troli dan jembatan, sehingga secara aktif menstabilkan beban.
Tabel 1: Kategori Sensor Kritis dan Fungsi Utamanya
Kategori Sensor |
Perangkat Keras Utama |
Fungsi Inti |
Aplikasi Industri |
Penentuan posisi |
Encoder Absolut |
Pelacakan koordinat rotasi |
Lokalisasi troli dan kerekan |
Penentuan posisi |
Sistem Pemosisian Bus Abu-abu |
Deteksi posisi absolut dengan resolusi 1 mm |
Penentuan posisi perjalanan jembatan-derek dan integrasi otomatisasi |
Persepsi |
LiDAR Keamanan |
Perlindungan lapangan dinamis |
Penghindaran tabrakan dan E-Stop |
Persepsi |
Kamera Visi 3D |
Profil kargo volumetrik |
Konfirmasi beban dan dimensi |
Pemantauan |
Memuat Sel |
Pengukuran massa dan regangan |
Pencegahan kelebihan beban |
Pemantauan |
Akselerometer |
Pelacakan gerak inersia |
Peredam goyangan beban aktif |
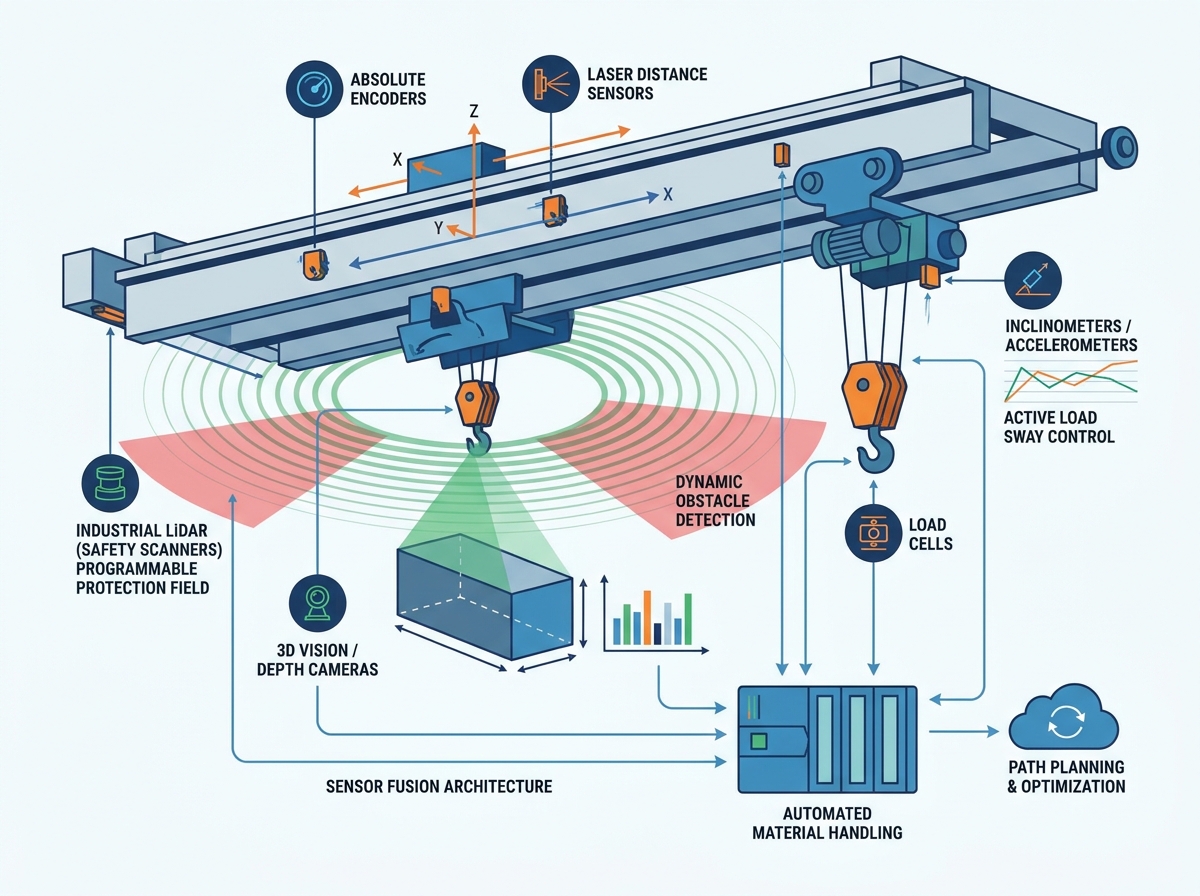
Menyebarkan sensor canggih hanyalah langkah pertama. Kecerdasan sebenarnya dari derek otomatis terletak pada Programmable Logic Controller (PLC) miliknya. PLC harus menyerap, menganalisis, dan bertindak berdasarkan ribuan titik data sensorik setiap detik. Integrasi perangkat lunak yang sempurna menjembatani kesenjangan antara sinyal perangkat keras mentah dan gerakan otonom yang mulus.
Strategi fusi data yang kuat sangat penting untuk mencegah penghentian darurat yang positif palsu. Lingkungan industri sering kali menghasilkan masukan sensor yang bertentangan. Misalnya, getaran yang kuat mungkin memicu akselerometer sebentar, atau debu di sekitar mungkin menghamburkan pulsa LiDAR. PLC harus merekonsiliasi masukan ini dengan menggunakan algoritma penyaringan yang canggih. Jika satu sensor melaporkan anomali sementara tiga sensor lainnya melaporkan pengoperasian normal, sistem harus mengevaluasi konteksnya sebelum menghentikan produksi.
Proses fusi data standar biasanya mengikuti langkah-langkah berurutan berikut:
1. Akuisisi Sinyal: PLC menerima sinyal digital dan analog mentah dari perangkat lapangan yang didistribusikan.
2. Validasi Integritas: Algoritma perangkat lunak memvalidasi integritas sinyal terhadap toleransi operasional yang diharapkan untuk menyaring gangguan listrik.
3. Referensi Silang: Sistem membandingkan data encoder primer dengan data posisi bus Gray untuk mengonfirmasi posisi fisik yang tepat.
4. Eksekusi: PLC menjalankan penyesuaian mikro melalui umpan balik loop tertutup ke penggerak motor.
Algoritme kontrol goyangan mewakili aspek integrasi yang sangat kompleks. Saat mengangkut material berat, ayunan muatan menimbulkan risiko keselamatan yang sangat besar. PLC menggunakan data percepatan real-time dan tinggi pengangkatan arus untuk menghitung frekuensi alami pendulum secara matematis. Ia kemudian memerintahkan penggerak frekuensi variabel (VFD) untuk menerapkan gerakan balasan. Semburan motor yang waktunya tepat ini secara matematis meredam ayunan beban tanpa campur tangan manusia.
Tak satu pun dari logika ini berfungsi tanpa persyaratan konektivitas yang ketat. Derek otomatis memerlukan komunikasi latensi sangat rendah antara modul I/O terdistribusi dan arsitektur kontrol utama. Latensi tinggi menyebabkan pengereman tertunda dan pengendalian goyangan tidak menentu. Penerapan protokol Ethernet industri memastikan transfer data deterministik, memungkinkan sensor dan pengontrol melakukan sinkronisasi dalam milidetik.
Peningkatan ke Sistem Derek Jembatan Tak Berawak yang sepenuhnya otomatis menimbulkan tantangan operasional baru. Fasilitas industri menghadirkan kondisi yang sulit. Bahan-bahan tersebut dapat dengan cepat merusak peralatan elektronik yang sensitif jika Anda tidak melakukan perencanaan yang tepat.
Gangguan lingkungan hidup merupakan risiko utama implementasi. Pabrik baja, pengecoran logam, dan gudang material curah menghasilkan panas ekstrem dan partikel. Anda harus memprioritaskan perlindungan masuknya (peringkat IP) yang tepat saat memilih sensor. Tentukan housing dengan rating IP67 atau IP69K untuk melindungi optik halus dari debu halus dan pencucian bertekanan tinggi. Selain itu, motor industri berat dan VFD memancarkan interferensi elektromagnetik (EMI) yang intens. Anda memitigasi risiko EMI dengan memanfaatkan kabel komunikasi berpelindung dan mengisolasi catu daya sensor dari sirkuit beban berat.
Fasilitas juga menghadapi tantangan dalam mengelola pemeliharaan kompleksitas. Otomatisasi secara mendasar mengubah persyaratan pemeliharaan dari perbaikan mekanis ke dukungan instrumentasi dan perangkat lunak. Tim pemeliharaan yang terbiasa melumasi bantalan kini harus memecahkan masalah kesalahan jaringan fieldbus. Anda memitigasi risiko ini melalui pelatihan ulang tenaga kerja yang komprehensif. Investasikan pada antarmuka perangkat lunak diagnostik sehingga teknisi Anda dapat dengan mudah mengidentifikasi sensor yang rusak sebelum menyebabkan gangguan pada seluruh sistem.
Risiko kesalahan pemberhentian mengganggu banyak sistem derek yang tidak terintegrasi dengan baik. Sensor keselamatan yang sangat sensitif sering kali bereaksi terhadap kasus-kasus lingkungan yang tidak mengancam. Uap tebal, percikan api, atau bahkan asap knalpot yang pekat dapat mengelabui pemindai keselamatan agar memulai penghentian darurat. Anda menangani kasus tepi ini dengan menerapkan pembungkaman sensor berbasis zona. Selama fase operasi tertentu—seperti melayang langsung di atas sendok cair—PLC untuk sementara mengabaikan sensor optik tertentu dan hanya mengandalkan batas posisi mekanis. Strategi ini menjaga keselamatan fungsional sekaligus mencegah perjalanan yang mengganggu.
Memilih mitra perangkat keras yang tepat sangat memengaruhi kelangsungan proyek otomatisasi derek Anda dalam jangka panjang. Anda harus mengevaluasi vendor sensor secara ketat melebihi biaya perangkat keras di muka. Sensor yang murah sering kali menyebabkan masalah integrasi yang mahal dan waktu henti fasilitas yang lama.
Pertama, verifikasi interoperabilitas jaringan yang ketat. Apakah sensor secara asli mendukung protokol fieldbus yang digunakan oleh arsitektur PLC Anda saat ini? Cari perangkat yang menawarkan integrasi asli dengan Profinet, EtherNet/IP, atau EtherCAT. Dukungan protokol asli menghilangkan kebutuhan akan gateway pihak ketiga yang kikuk. Vendor harus segera menyediakan file integrasi (seperti file GSDML atau EDS) dan Petunjuk Tambahan (AOI) untuk menyederhanakan pemrograman PLC.
Selanjutnya, menilai kedalaman dukungan dan dokumentasi. Otomatisasi berkinerja tinggi memerlukan konfigurasi yang berbeda. Anda memerlukan vendor yang menyediakan manual integrasi terperinci, skema pengkabelan, dan pedoman commissioning yang jelas. Prioritaskan mitra yang menawarkan dukungan teknis regional yang dapat diakses. Ketika pemindai keselamatan kritis mengalami kesalahan pada pukul 02.00, menunggu tanggapan dari luar negeri adalah hal yang tidak dapat diterima.
Terakhir, tuntut verifikasi kepatuhan yang ketat. Penyedia asuransi industri dan dewan keselamatan lokal memerlukan bukti keselamatan fungsional yang terdokumentasi. Konfirmasikan peringkat Tingkat Integritas Keselamatan (SIL) atau Tingkat Kinerja (PL) tertentu dari setiap perangkat penghindar tabrakan dan pemantauan beban. Vendor harus memberikan dokumentasi bersertifikat yang menunjukkan perangkat keras mereka memenuhi standar internasional untuk lingkungan mesin otomatis.
Jaringan derek otonom bergantung sepenuhnya pada kualitas, kecepatan, dan keakuratan masukan sensoriknya. Dengan menggabungkan encoder absolut presisi tinggi dengan Sistem Pemosisian Bus Abu-abu untuk deteksi perjalanan absolut non-kontak, LiDAR keselamatan redundan, dan perangkat keras pemantauan beban yang kuat, fasilitas dapat membangun arsitektur otomasi yang lebih andal. Penerapan yang berhasil mengubah penanganan material yang kacau dan bervariasi menjadi alur kerja logistik yang sangat dapat diprediksi dan aman.
Untuk memastikan kelancaran transisi ke operasi otonom, ikuti langkah-langkah berikut yang dapat ditindaklanjuti:
l Audit lingkungan fasilitas Anda saat ini untuk mengidentifikasi potensi titik buta sensor, seperti zona debu ekstrem atau area EMI tinggi.
l Prioritaskan peringkat keamanan fungsional (SIL/PL) saat membangun spesifikasi perangkat keras awal Anda untuk memenuhi persyaratan kepatuhan sejak dini.
l Bermitra dengan vendor sensor yang menawarkan integrasi fieldbus asli untuk menyederhanakan keseluruhan arsitektur PLC Anda.
l Menetapkan jadwal pemeliharaan prediktif menggunakan telemetri sensor waktu nyata untuk mengidentifikasi degradasi sebelum menyebabkan waktu henti operasional.
J: Meskipun semua komponen sangat penting untuk pengoperasian yang aman, encoder absolut dan Sistem Pemosisian Bus Abu-abu merupakan inti penentuan posisi derek secara presisi. Encoder absolut memberikan umpan balik koordinat rotasi, sedangkan bus Gray menyediakan data posisi perjalanan absolut non-kontak dengan resolusi 1 mm yang dipublikasikan dan tidak ada kesalahan alamat kumulatif. Keselamatan LiDAR tetap menjadi pertahanan utama terhadap tabrakan yang dahsyat, sehingga sama pentingnya untuk perlindungan personel.
J: Ya, retrofit sepenuhnya mungkin dilakukan. Namun, hal ini memerlukan perombakan menyeluruh terhadap sistem pengendalian yang ada. Anda harus menambahkan perangkat keras penginderaan modern, meningkatkan arsitektur PLC, dan mengganti penggerak motor yang sudah ketinggalan zaman. Ini bukan sekadar peningkatan perangkat lunak sederhana.
J: Pemeliharaan bergeser secara signifikan ke arah pemantauan diagnostik. Anda harus memastikan sensor yang Anda pilih menyediakan data status yang dapat digunakan dan bus Abu-abu, kotak antena, encoder, dan decoder tetap berada dalam izin pemasangan yang ditentukan. Desain bus Gray non-kontak menghindari keausan dan selip dari pembaca ke trek, sementara sistem kontrol pusat dapat mengingatkan teknisi untuk memeriksa pemasangan, perkabelan, kualitas sinyal, dan kondisi sensor lainnya sebelum waktu henti terjadi.
J: Sensor kelas industri khusus harus dipilih berdasarkan kondisi lokasi sebenarnya. Sistem Pemosisian Bus Abu-abu Teknologi Forward dari Wuhan menggunakan deteksi non-kontak dan komponen luar ruangan non-logam yang disegel dan dirancang untuk lingkungan industri yang melibatkan debu, asam, alkali, dan suhu tinggi. Rentang aplikasi yang dipublikasikan dari pemasok mencakup derek jembatan, penumpuk-reclaimer, pelabuhan, metalurgi, pertambangan, kereta api, dan pembangkit listrik. Konfirmasikan konfigurasi peralatan, jarak pemasangan, antarmuka komunikasi, dan persyaratan lingkungan selama rekayasa dan commissioning.


