
Dilihat: 0 Penulis: Editor Situs Waktu Publikasi: 13-11-2026 Asal: Lokasi


Otomasi industri memerlukan data posisi yang tepat. Anda mengandalkan sensor yang akurat untuk menjaga produksi tetap berjalan dengan aman. Di pabrik pengecoran logam, pabrik baja, dan fasilitas penanganan material curah, lingkungan masih sangat keras. Kondisi ekstrem sering kali mengganggu susunan sensor standar. Partikulat di udara membutakan laser halus tanpa peringatan. Getaran struktural menyebabkan encoder optik tiba-tiba rusak. Pengoperasian akan langsung terganggu ketika komponen-komponen penting ini rusak. Fasilitas menghadapi waktu henti yang tidak direncanakan dan penggantian manual yang dipaksakan. Kegagalan mendadak ini menimbulkan risiko keselamatan yang parah bagi tim Anda. Panduan kami membantu direktur pemeliharaan dan insinyur otomasi memecahkan masalah ini. Kami menyediakan kerangka kerja berbasis bukti untuk mengevaluasi posisi crane di lingkungan yang keras. Anda akan belajar tentang keuntungan operasional dari solusi non-kontak yang tangguh. Kami menunjukkan bagaimana Sistem Pemosisian Bus Abu-abu secara signifikan mengungguli alternatif optik atau RF tradisional. Pendekatan ini menjamin produksi berkelanjutan tanpa bergantung pada sensor yang rapuh dan mudah dikaburkan.
l Metode penentuan posisi tradisional (laser, encoder optik) menurun dengan cepat di lingkungan dengan partikel padat, sehingga memerlukan siklus pemeliharaan yang tidak berkelanjutan.
l Sistem Pemosisian Bus Abu-abu menggunakan pengkodean absolut non-kontak dan tidak memerlukan garis pandang optik. Kesesuaian terhadap debu, panas, dan getaran harus dinilai berdasarkan konfigurasi peralatan dan kondisi lokasi.
l Mengevaluasi solusi penentuan posisi lingkungan yang sulit memerlukan pertimbangan lebih dari sekadar belanja modal awal untuk fokus pada Total Biaya Kepemilikan (TCO), khususnya dengan mempertimbangkan pengurangan intervensi pemeliharaan dan peningkatan waktu kerja otomatis.
l Keberhasilan implementasi sangat bergantung pada penyelarasan struktural selama pemasangan dan integrasi tanpa batas dengan PLC keselamatan yang ada dan sistem penghindaran tabrakan.
Debu di udara, minyak tebal, dan asap tebal menciptakan tantangan besar bagi otomatisasi. Polutan ini dengan cepat melapisi reflektor laser dan pita barcode optik. Sensor berbasis cahaya memerlukan garis pandang yang jelas agar dapat berfungsi. Mereka kehilangan integritas sinyal segera setelah serpihan menghalangi lensanya. Sistem penanganan material otomatis standar sangat bergantung pada aliran data berkelanjutan. Hilangnya sinyal menyebabkan perilaku crane tidak menentu dan tidak dapat diprediksi. Operasi terhenti ketika PLC tidak dapat memverifikasi koordinat beban yang tepat. Membersihkan sensor optik ini menjadi tugas yang membuat frustrasi dan tidak ada habisnya. Tim pemeliharaan harus sering naik ke jembatan derek. Mereka menghapus reflektor hanya untuk menjaga produksi tetap berjalan melalui satu shift.
Lingkungan dengan suhu panas tinggi menimbulkan tantangan fisik yang kompleks bagi sensor presisi. Derek sendok beroperasi langsung di atas logam cair. Zona-zona ini menghasilkan gradien termal yang kuat. Panas yang ekstrim menciptakan kantong udara bias. Pembiasan membengkokkan garis pandang laser, menyebabkan pembacaan jarak yang salah. Getaran struktural landasan pacu yang terus-menerus menambah lapisan kegagalan lainnya. Derek di atas kepala secara alami melentur dan bergeser saat mengangkat beban berat. Gerakan mekanis ini dengan mudah membuat sensor berbasis target tidak selaras. Encoder optik yang digabungkan secara fisik ke roda juga mengalami kerusakan. Mereka mengalami keausan mekanis yang cepat akibat guncangan terus-menerus. Mereka akhirnya tergelincir, menyebabkan ketidakakuratan posisi yang parah.
Kehilangan sinyal yang terputus-putus menciptakan efek berjenjang di seluruh fasilitas Anda. Penyimpangan sensor memaksa ketergantungan langsung pada fallback operasi manual. Penanganan manual sangat mengurangi hasil fasilitas secara keseluruhan. Hal ini juga menghilangkan lapisan keselamatan yang disediakan oleh perangkat lunak penghindaran tabrakan otomatis. Anda memaparkan peralatan berharga pada risiko tabrakan. Operator tidak dapat menilai jarak berhenti secara tepat seefektif PLC yang terprogram. Kami melihat tenaga kerja pemeliharaan yang berlebihan terbuang sia-sia pada kalibrasi ulang. Teknisi menghabiskan waktu berjam-jam untuk menyelaraskan kembali sensor yang rapuh. Anda kehilangan waktu produksi yang berharga selama setiap fase penyesuaian. Kesesuaian sensor harus diverifikasi untuk siklus kerja derek dan kondisi pengoperasian.
l Transisi paksa dari siklus otomatis ke penggantian manual yang lebih lambat.
l Peningkatan risiko benturan beban karena waktu respons sensor yang tertunda.
l Jam kerja yang tinggi digunakan untuk pembersihan sensor optik setiap hari.
l Keausan mekanis dini pada penggerak derek yang disebabkan oleh pengereman yang tidak menentu.
l Kesalahan perangkat lunak dipicu oleh paket posisi yang hilang atau rusak.
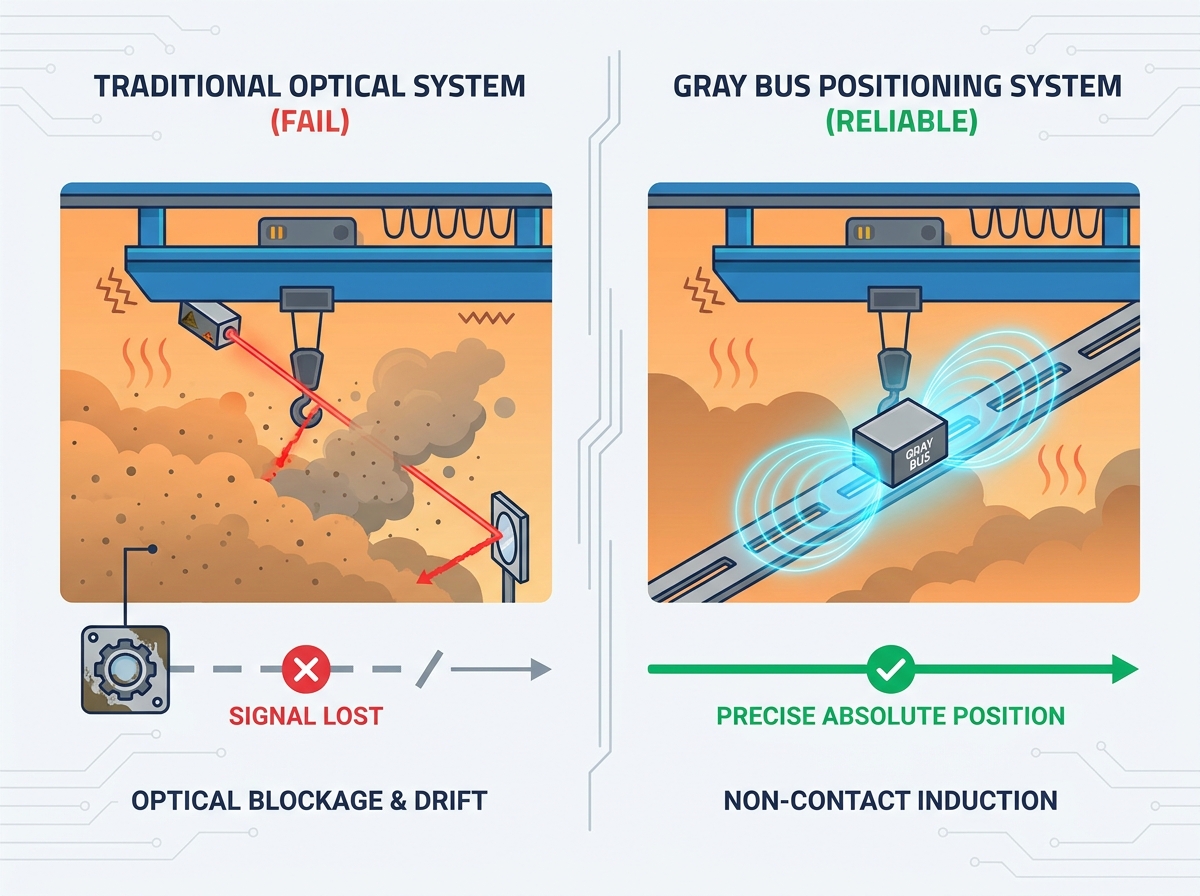
Sistem Pemosisian Bus Abu-abu menggunakan kopling elektromagnetik non-kontak dan deteksi alamat kode Gray. Bus Abu-abu dipasang di sepanjang jalur perjalanan peralatan dan bekerja dengan kotak antena, encoder, dan decoder. Encoder mengirimkan sinyal alamat, dan decoder mengubah sinyal yang diterima menjadi data posisi absolut untuk sistem kontrol. Wuhan Forward menawarkan konfigurasi deteksi darat dan deteksi di pesawat. Bus Gray berpresisi tinggi menggunakan lapisan dalam yang kaku, pelat dasar mesin CNC presisi, dan kartu ulir yang dicetak dengan presisi tinggi tanpa pengisi busa. Resolusi yang dipublikasikan adalah 1 mm, dengan akurasi deteksi posisi ditetapkan sebesar 1 mm.
Penentuan posisi bus abu-abu tidak memerlukan garis pandang optik. Prinsip deteksi non-kontak membuatnya cocok untuk lingkungan industri berdebu dimana jalur optik mungkin tertutup. Wuhan Forward menetapkan komponen bus, perlengkapan, dan kotak antena luar ruangan non-logam yang disegel, dengan ketahanan terhadap korosi asam dan alkali. Kontaminasi spesifik lokasi, suhu, dan kondisi pemasangan harus tetap ditinjau sebelum memilih sistem.
Sistem menyediakan deteksi posisi absolut secara terus menerus tanpa kesalahan kumulatif. Karena alamatnya mutlak, deteksi posisi tidak bergantung pada pembuatan kembali jumlah tambahan setelah gangguan listrik. Memulai kembali pengoperasian derek otomatis harus tetap mengikuti prosedur pemulihan sistem kendali dan pemeriksaan keselamatan. Wuhan Forward menetapkan celah antena-ke-bus sebesar 30–300 mm depan dan belakang serta offset naik-turun yang diizinkan sebesar ±100 mm. Tunjangan pemasangan ini membantu mengakomodasi pergerakan peralatan, asalkan jarak bebas yang ditentukan dipertahankan.
Bagan Keandalan Operasional
Faktor Lingkungan |
Pengukur Jarak Laser |
Encoder Optik |
Sistem Bus Abu-abu |
Debu/Asap Tebal |
Gagal (Membutuhkan Pembersihan) |
Menurun dengan Cepat |
Tidak diperlukan garis pandang optik |
Gradien Suhu Tinggi |
Pembiasan / Drift Sinyal |
Pembengkokan Mekanis |
Operasi Stabil |
Getaran Parah |
Ketidakselarasan Sasaran |
Keausan Fisik / Tergelincir |
Dalam jarak bebas pemasangan yang ditentukan |
Pemulihan Pemadaman Listrik |
Mungkin Membutuhkan Pulang |
Tergantung pada jenis encoder dan desain sistem |
Deteksi posisi absolut setelah data valid dipulihkan |
Anda harus menetapkan persyaratan operasional dasar untuk fasilitas spesifik Anda. Tugas penanganan material yang berbeda memerlukan tingkat presisi yang berbeda-beda. Penanganan koil otomatis di pekarangan baja memerlukan akurasi tingkat milimeter. Sistem ini harus memandu perampasan besar-besaran ke dalam ruang yang sangat sempit. Pelacakan zona umum untuk menghindari tabrakan sederhana memungkinkan toleransi yang lebih longgar. Anda perlu memetakan kebutuhan sebenarnya ini sebelum memilih perangkat keras. Sistem Pemosisian Bus Abu-abu yang dikonfigurasi dengan benar menangani kedua kondisi ekstrem secara efektif. Ini memberikan aliran data yang sangat berulang untuk pengangkatan multi-derek yang tersinkronisasi. Nilai siklus tugas Anda dengan cermat untuk memastikan sistem yang dipilih selaras dengan tujuan produksi.
Evaluasi ketahanan sensor, akses inspeksi, dan persyaratan pemeliharaan terhadap siklus kerja sebenarnya. Wuhan Forward menjelaskan komponen luar ruangan non-logam yang disegel dan pengoperasian non-kontak yang menghindari keausan dan selip dari pembaca ke trek. Dapatkan panduan pemeliharaan khusus proyek dan data keandalan dari pemasok. Tetapkan interval inspeksi berdasarkan kondisi lokasi dan hasil commissioning daripada mengasumsikan jadwal pembersihan atau inspeksi yang tetap.
Periksa antarmuka PLC dan persyaratan jaringan sebelum memilih konfigurasi posisi. Wuhan Forward mencantumkan RS232C, Modbus, Modbus RTU, PROFIBUS, PROFINET, DeviceNet, Ethernet menggunakan TCP/IP melalui antarmuka RJ45, dan SSI di antara opsi komunikasinya. Konfirmasikan antarmuka persis yang disediakan untuk proyek tersebut; ketersediaan koneksi Ethernet saja tidak memberikan dukungan untuk setiap protokol Ethernet industri.
Pengukuran posisi adalah salah satu bagian dari keseluruhan arsitektur kendali dan keselamatan derek. Menilai fungsi keselamatan yang diperlukan dan standar yang berlaku di tingkat sistem. Jika persyaratan SIL atau PL berlaku, verifikasi dokumentasi komponen yang relevan dan arsitektur yang divalidasi daripada berasumsi bahwa perangkat pemosisian standar memiliki sertifikasi keselamatan tertentu. Data posisi bus abu-abu dapat mendukung kontrol gerakan dan integrasi anti goyangan, sementara fungsi pelindung memerlukan penilaian teknisnya sendiri.
Pedoman Spesifikasi Teknis
Metrik Spesifikasi |
Persyaratan Industri |
Manfaat Aplikasi Umum |
Dukungan Protokol |
PROFINET dan antarmuka proyek lain yang dikonfirmasi |
Integrasi PLC yang mulus tanpa penundaan. |
Peringkat IP |
Konfirmasikan peringkat perlindungan komponen yang disediakan |
Perlindungan terhadap pancaran air dan debu halus. |
Resolusi |
Resolusi terbitan 1 mm |
Penempatan presisi untuk pengambilan otomatis. |
Kesenjangan Membaca |
30–300 mm depan dan belakang; ±100 mm ke atas dan ke bawah |
Mengakomodasi perpindahan landasan pacu secara alami. |
Anda harus mengatasi realitas fisik dari perkuatan alat berat. Memasang jalur Bus Abu-abu memerlukan perencanaan yang matang. Anda memasang lintasan di sepanjang landasan pacu derek. Anda harus menilai integritas struktural balok penopang yang ada terlebih dahulu. Fasilitas yang lebih tua sering kali memiliki struktur baja yang melengkung atau banyak dimodifikasi. Tentukan gaya braket pemasangan terbaik untuk balok spesifik Anda. Braket yang dilas memberikan kelanggengan di zona getaran tinggi. Desain penjepit menawarkan fleksibilitas tanpa mengubah baja utama. Tim teknik Anda harus memverifikasi parameter izin sebelum memulai instalasi perangkat keras.
Pasang bus dan antena Gray sesuai dengan persyaratan pemasangan pemasok. Pertahankan dukungan, keselarasan, dan jarak bebas yang sesuai di seluruh jalur perjalanan, termasuk pada getaran pengoperasian dan pergerakan struktural. Periksa jarak bebas depan dan belakang sebesar 30–300 mm dan jarak naik dan turun ±100 mm pada seluruh rentang pengoperasian penuh. Tangani pergerakan termal dan detail pemasangan melalui desain teknik proyek, dan verifikasi deteksi alamat berkelanjutan selama commissioning.
Pemasangan landasan pacu dengan panjang penuh memerlukan penjadwalan yang disengaja. Anda tidak dapat mengganggu produksi jalur kritis untuk peningkatan sensor. Kami sangat merekomendasikan penggunaan penyelesaian pemeliharaan terjadwal. Bagi proyek menjadi segmen linier yang dapat dikelola.
1. Tahap Persiapan: Pasang braket pemasangan selama jangka waktu pemeliharaan yang disetujui dengan isolasi peralatan dan pengaturan akses yang diperlukan.
2. Pemasangan Track: Pasang bagian busbar selama shift akhir pekan ketika aktivitas derek menurun.
3. Pemasangan Antena: Pasang modul pembaca ke jembatan derek selama masa pemeliharaan preventif standar.
4. Integrasi Jaringan: Hubungkan sistem ke kabinet PLC utama dan tetapkan alamat IP jaringan.
5. Kalibrasi dan Pengujian: Jalankan derek melewati batas perjalanan ekstrem untuk memverifikasi konsistensi paket data sebelum mengembalikannya ke produksi.
Solusi pemosisian tingkat lanjut membawa dinamika awal yang berbeda dibandingkan pengukur jarak laser dasar. Laser dasar pada awalnya tampak lebih murah. Namun, sensor dasar terus-menerus gagal dalam kondisi yang sulit. Anda harus mencermati metrik kinerja jangka panjang. Sistem yang andal menghilangkan pengurasan operasional besar-besaran yang tersembunyi. Evaluasi berapa banyak pendapatan yang hilang karena kegagalan sensor yang tidak terduga. Hitung jam tenaga kerja langsung yang terbuang pada siklus pembersihan terus menerus. Sistem yang kuat secara mendasar mengubah cara tim pemeliharaan Anda beroperasi. Mereka berhenti mengatasi kesalahan sensor dan fokus pada kesehatan peralatan proaktif.
Anda membangun kasus bisnis yang kuat dengan berfokus pada pemulihan waktu henti. Penghentian derek yang tidak direncanakan menghambat seluruh fasilitas. Menghilangkan penghentian ini akan mendorong peningkatan produksi secara langsung. Menghapus pekerjaan pembersihan sensor akan membebaskan staf teknis Anda. Sebagai gantinya, mereka dapat menangani tugas-tugas mekanis yang penting. Data pemosisian yang andal juga mengurangi keausan mekanis akibat tabrakan. Pengereman yang mulus dan otomatis memperpanjang umur bantalan rem, roda, dan motor penggerak. Anda melindungi peralatan modal Anda dari kesalahan operator. Otomatisasi yang stabil menghasilkan hasil harian yang lebih tinggi dan mengurangi tingkat scrap secara konsisten.
Memilih mitra perangkat keras yang tepat sama pentingnya dengan teknologi itu sendiri. Anda harus mengevaluasi vendor berdasarkan pengalaman industri spesifik mereka. Mintalah studi kasus dari lingkungan yang sama persis dengan lingkungan Anda. Vendor yang akrab dengan ruang bersih tidak dapat membantu pabrik semen. Carilah kesuksesan yang terbukti di pabrik baja, pengecoran logam, atau pelabuhan material curah. Verifikasi ketersediaan dukungan komisioning lokal. Integrasi jaringan yang kompleks terkadang memerlukan ahli pemecahan masalah di tempat. Periksa dengan cermat persyaratan garansi untuk aplikasi dengan panas tinggi dan getaran tinggi. Vendor yang percaya diri mendukung perangkat kerasnya dalam menghadapi kenyataan lingkungan yang paling keras.
l Minta sampel fisik busbar untuk menguji kekakuan struktural.
l Verifikasi kompatibilitas dengan merek PLC dan versi firmware Anda yang sebenarnya.
l Tanyakan tentang ketersediaan suku cadang dan waktu tunggu pengiriman rata-rata.
l Pastikan vendor menyediakan manual instalasi dan alat penyelarasan yang komprehensif.
Penempatan derek yang andal memerlukan sistem pengukuran yang disesuaikan dengan lingkungan pengoperasian. Penentuan posisi bus abu-abu menawarkan deteksi absolut non-kontak tanpa garis pandang optik dan cocok untuk aplikasi industri yang menuntut. Tinjau paparan debu, kondisi termal, pergerakan struktur, persyaratan komunikasi, dan jarak pemasangan sebelum memilih konfigurasi. Audit log pemeliharaan sensor dan catatan waktu henti yang ada untuk menilai apakah peningkatan dapat dibenarkan.
J: Penentuan posisi bus abu-abu menggunakan deteksi alamat elektromagnetik non-kontak untuk memberikan posisi absolut. Encoder optik menggunakan penginderaan optik secara internal; ketika pengukuran posisi bergantung pada roda atau transmisi mekanis, selip atau keausan dapat mempengaruhi posisi yang dihasilkan. Antena bus Gray tidak menyentuh bus, dan pengukurannya tidak memerlukan jalur optik di sepanjang landasan.
J: Ya. Jalur bus Curved Grey dapat digunakan untuk deteksi rotasi pada stacker-reclaimer dan port crane. Pengaturan lintasan, pemasangan antena, dan konfigurasi deteksi harus sesuai dengan peralatan berputar tertentu. Sistem ini tidak ditujukan untuk transfer mobil.
J: Sistem menyediakan deteksi posisi absolut tanpa kesalahan kumulatif, sehingga tidak perlu membuat ulang penghitungan posisi tambahan melalui homing run semata-mata karena daya hilang. Setelah pemulihan daya, pengontrol harus memverifikasi data posisi yang valid dan menyelesaikan pemeriksaan keselamatan dan memulai ulang yang diperlukan sebelum pergerakan otomatis dilanjutkan.


