
المشاهدات: 0 المؤلف: محرر الموقع وقت النشر: 13-11-2026 المنشأ: موقع


تتطلب الأتمتة الصناعية بيانات دقيقة لتحديد المواقع. أنت تعتمد على أجهزة استشعار دقيقة للحفاظ على سير الإنتاج بأمان. في المسابك، ومصانع الصلب، ومرافق مناولة المواد السائبة، تظل البيئات قاسية للغاية. تؤدي الظروف القاسية بشكل روتيني إلى إضعاف صفائف أجهزة الاستشعار القياسية. تعمل الجسيمات العالقة في الهواء على حجب أشعة الليزر الحساسة دون سابق إنذار. تتسبب الاهتزازات الهيكلية في فشل أجهزة التشفير الضوئية فجأة. تعاني العمليات على الفور عندما تتدهور هذه المكونات الحيوية. تواجه المرافق فترات توقف غير مخطط لها وتجاوزات يدوية قسرية. تخلق هذه الإخفاقات المفاجئة مخاطر شديدة على سلامة فريقك. يساعد دليلنا مديري الصيانة ومهندسي الأتمتة على حل هذه المشكلة بالتحديد. نحن نقدم إطارًا قائمًا على الأدلة لتقييم وضع الرافعة في البيئة القاسية. سوف تتعرف على المزايا التشغيلية لحل قوي لعدم الاتصال. نوضح كيف يتفوق نظام تحديد المواقع للحافلة الرمادية بشكل كبير على البدائل البصرية أو الترددات اللاسلكية التقليدية. ويضمن هذا النهج إنتاجًا مستمرًا دون الاعتماد على أجهزة استشعار هشة يمكن حجبها بسهولة.
ل تتحلل طرق تحديد المواقع التقليدية (الليزر وأجهزة التشفير الضوئية) بسرعة في البيئات التي تحتوي على جسيمات ثقيلة، مما يتطلب دورات صيانة غير مستدامة.
ل يستخدم نظام تحديد المواقع للحافلة الرمادية التشفير المطلق لعدم الاتصال ولا يتطلب خط رؤية بصري. يجب تقييم مدى ملاءمتها للغبار والحرارة والاهتزاز وفقًا لتكوين المعدات وظروف الموقع.
l يتطلب تقييم حل تحديد المواقع في بيئة قاسية النظر إلى ما هو أبعد من النفقات الرأسمالية الأولية للتركيز على التكلفة الإجمالية للملكية (TCO)، مع الأخذ في الاعتبار على وجه التحديد تقليل تدخلات الصيانة وزيادة وقت التشغيل الآلي.
l يعتمد التنفيذ الناجح بشكل كبير على المحاذاة الهيكلية أثناء التثبيت والتكامل السلس مع أجهزة التحكم المنطقية القابلة للبرمجة (PLC) للسلامة الحالية وأنظمة تجنب الاصطدام.
يشكل الغبار المحمول جواً والشحوم الثقيلة والدخان الكثيف تحديات كبيرة أمام التشغيل الآلي. وتغطي هذه الملوثات عاكسات الليزر وأشرطة الباركود الضوئية بسرعة. تتطلب أجهزة الاستشعار المستندة إلى الضوء خط رؤية واضحًا لتعمل. إنهم يفقدون سلامة الإشارة بمجرد أن يحجب الحطام عدساتهم. تعتمد أنظمة معالجة المواد الآلية القياسية بشكل كبير على تدفقات البيانات المستمرة. يؤدي فقدان الإشارة إلى سلوك غير منتظم وغير متوقع للرافعة. تتوقف العمليات عندما لا تستطيع PLCs التحقق من إحداثيات التحميل الدقيقة. يصبح تنظيف هذه المستشعرات الضوئية مهمة محبطة لا نهاية لها. يجب على فرق الصيانة الصعود على جسور الرافعات بشكل متكرر. إنهم يقومون بمسح العاكسات فقط للحفاظ على استمرار الإنتاج خلال نوبة عمل واحدة.
تقدم البيئات عالية الحرارة تحديات فيزيائية معقدة لأجهزة الاستشعار الدقيقة. تعمل الرافعات المغرفة مباشرة فوق المعدن المنصهر. تولد هذه المناطق تدرجات حرارية شديدة. الحرارة الشديدة تخلق جيوب هوائية انكسارية. يؤدي الانكسار إلى تشويه خطوط رؤية الليزر، مما يؤدي إلى قراءات خاطئة للمسافات. يضيف الاهتزاز الهيكلي المستمر للمدرج طبقة أخرى من الفشل. تنثني الرافعات العلوية وتتحرك بشكل طبيعي أثناء رفع الأحمال الثقيلة. تعمل هذه الحركة الميكانيكية على اختلال أجهزة الاستشعار المستندة إلى الهدف بسهولة. تعاني أيضًا أجهزة التشفير الضوئية المقترنة فعليًا بالعجلات. إنهم يعانون من التآكل الميكانيكي السريع من الصدمة المستمرة. تنزلق في النهاية، مما يؤدي إلى عدم دقة موضعية شديدة.
يؤدي فقدان الإشارة المتقطع إلى إنشاء تأثير متتالي عبر منشأتك. يفرض انحراف المستشعر الاعتماد الفوري على عمليات التشغيل اليدوية الاحتياطية. تعمل المعالجة اليدوية على تقليل الإنتاجية الإجمالية للمنشأة بشكل كبير. كما أنه يلغي طبقات الأمان التي يوفرها برنامج تجنب الاصطدام الآلي. أنت تعرض المعدات القيمة لمخاطر الاصطدام. لا يستطيع المشغلون الحكم على مسافات التوقف الدقيقة بنفس فعالية أجهزة PLC المبرمجة. نرى أن أعمال الصيانة المفرطة تهدر عند إعادة المعايرة. يقضي الفنيون ساعات لا تحصى في إعادة ضبط أجهزة الاستشعار الهشة. ستفقد وقتًا ثمينًا في الإنتاج خلال كل مرحلة تعديل. يجب التحقق من ملاءمة المستشعر لدورة عمل الرافعة وظروف التشغيل.
ل الانتقال القسري من الدورات الآلية إلى التجاوزات اليدوية الأبطأ.
ل زيادة خطر اصطدام الأحمال بسبب تأخر استجابة المستشعر.
l ساعات عمل عالية تستهلكها عملية التنظيف اليومي للمستشعر البصري.
ل التآكل الميكانيكي المبكر لمحركات الرافعة بسبب الكبح غير المنتظم.
l أخطاء البرامج الناتجة عن حزم الموضع المفقودة أو التالفة.
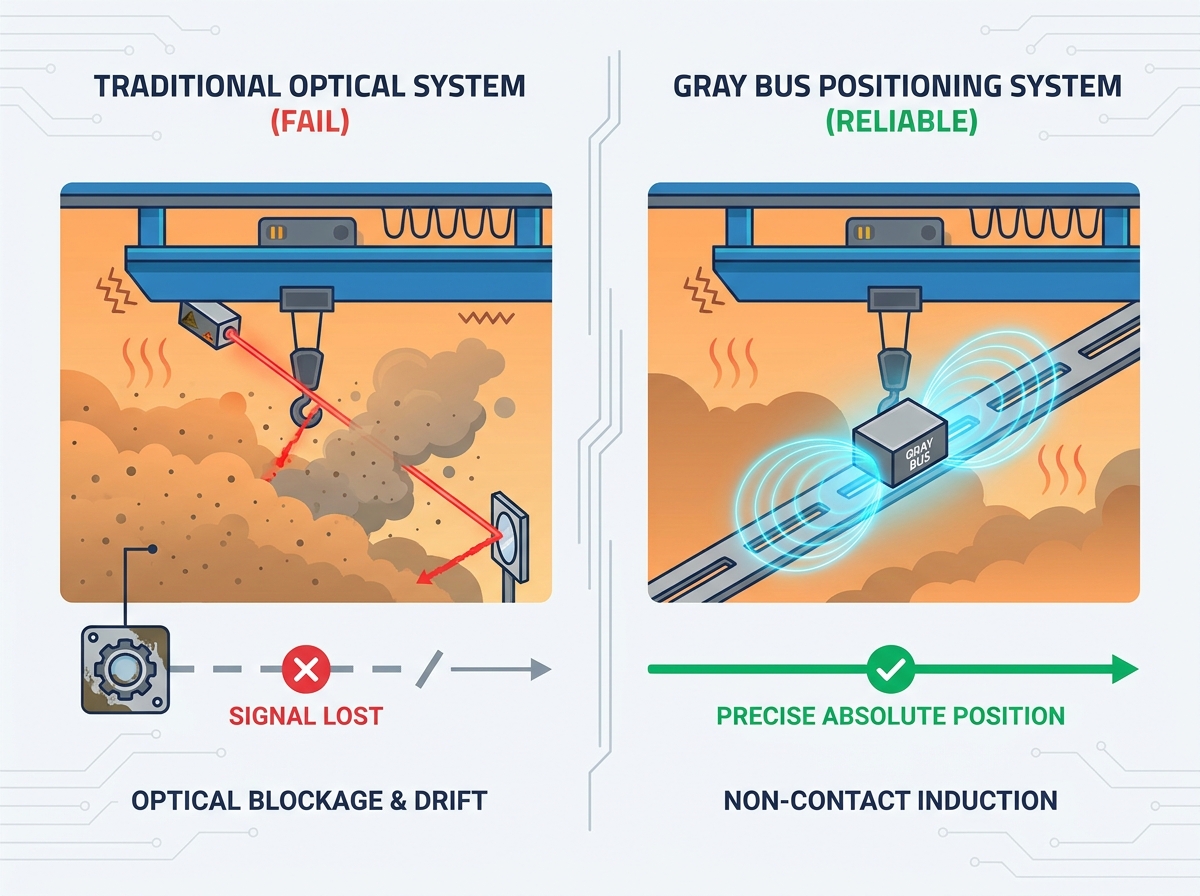
يستخدم نظام تحديد المواقع للحافلة الرمادية اقتران كهرومغناطيسي غير متصل واكتشاف عنوان الرمز الرمادي. يتم تثبيت الحافلة الرمادية على طول مسار سفر المعدات وتعمل مع صندوق هوائي وجهاز تشفير ووحدة فك تشفير. يرسل جهاز التشفير إشارات العنوان، ويقوم جهاز فك التشفير بتحويل الإشارات المستقبلة إلى بيانات الموقع المطلقة لنظام التحكم. تقدم Wuhan Forward الكشف الأرضي وتكوينات الكشف على متن الطائرة. تستخدم الحافلة الرمادية عالية الدقة بطانة داخلية صلبة، ولوحة قاعدة دقيقة مُشكَّلة باستخدام الحاسب الآلي، وبطاقات ملولبة مصبوبة عالية الدقة بدون حشو رغوي. تبلغ الدقة المنشورة 1 مم، مع تحديد دقة اكتشاف الموضع بـ 1 مم.
لا يتطلب تحديد موقع الحافلة الرمادية وجود خط رؤية بصري. إن مبدأ الكشف عن عدم الاتصال يجعلها مناسبة للبيئات الصناعية المتربة حيث قد تكون المسارات البصرية محجوبة. تحدد شركة Wuhan Forward مكونات وتركيبات وصناديق الهوائيات الخارجية المختومة وغير المعدنية للحافلة ذات اللون الرمادي، مع مقاومة التآكل الحمضي والقلوي. لا يزال يتعين مراجعة التلوث ودرجة الحرارة وظروف التثبيت الخاصة بالموقع قبل اختيار النظام.
يوفر النظام الكشف المستمر عن الموقع المطلق دون خطأ تراكمي. نظرًا لأن العنوان مطلق، فإن اكتشاف الموضع لا يعتمد على إعادة إنشاء عدد تزايدي بعد انقطاع الطاقة. يجب أن تستمر عملية إعادة تشغيل الرافعة الأوتوماتيكية في اتباع إجراءات استرداد نظام التحكم وفحوصات السلامة. تحدد Wuhan Forward فجوة الهوائي إلى الحافلة بمقدار 30-300 مم من الأمام والخلف وإزاحة أعلى وأسفل مسموح بها تبلغ ±100 مم. تساعد بدلات التثبيت هذه على استيعاب حركة المعدات، بشرط الحفاظ على الموافقات المحددة.
مخطط الموثوقية التشغيلية
العامل البيئي |
عدادات المسافة بالليزر |
التشفير البصري |
نظام الحافلات الرمادية |
غبار كثيف / دخان |
فشل (يتطلب التنظيف) |
يتحلل بسرعة |
لا يوجد خط رؤية بصري مطلوب |
التدرجات في درجات الحرارة العالية |
انكسار الإشارة / الانجراف |
التزييف الميكانيكي |
عملية مستقرة |
اهتزاز شديد |
اختلال الهدف |
التآكل الجسدي/الانزلاق |
ضمن الموافقات التثبيت المحددة |
استعادة انقطاع التيار الكهربائي |
قد يتطلب صاروخ موجه |
يعتمد على نوع التشفير وتصميم النظام |
الكشف عن الموقع المطلق بعد استعادة البيانات الصالحة |
يجب عليك تحديد المتطلبات التشغيلية الأساسية لمنشأتك المحددة. تتطلب مهام التعامل مع المواد المختلفة مستويات مختلفة من الدقة. يتطلب التعامل الآلي مع الملف في ساحات الصلب دقة على مستوى المليمتر. يجب على النظام توجيه عمليات الاستيلاء الضخمة إلى مساحات ضيقة للغاية. يتيح تتبع المنطقة العامة لتجنب الاصطدام البسيط تفاوتات أكثر مرونة. تحتاج إلى تعيين هذه الاحتياجات الدقيقة قبل اختيار الأجهزة. يتعامل نظام تحديد المواقع بالحافلة الرمادية الذي تم تكوينه بشكل صحيح مع كلا الطرفين بشكل فعال. فهو يوفر تدفقات بيانات قابلة للتكرار بدرجة كبيرة للمصاعد المتزامنة متعددة الرافعات. قم بتقييم دورات العمل الخاصة بك بعناية للتأكد من أن النظام المختار يتوافق مع أهداف الإنتاج.
قم بتقييم متانة المستشعر والوصول إلى الفحص ومتطلبات الصيانة مقابل دورة العمل الفعلية. يصف Wuhan Forward المكونات الخارجية غير المعدنية المختومة والتشغيل غير المتصل الذي يتجنب التآكل والانزلاق من القارئ إلى المسار. الحصول على إرشادات الصيانة الخاصة بالمشروع وبيانات الموثوقية من المورد. قم بتعيين فترات الفحص من ظروف الموقع ونتائج التشغيل بدلاً من افتراض جدول تنظيف أو فحص ثابت.
تحقق من واجهة PLC ومتطلبات الشبكة قبل تحديد تكوين تحديد المواقع. يسرد Wuhan Forward RS232C وModbus وModbus RTU وPROFIBUS وPROFINET وDeviceNet وEthernet باستخدام TCP/IP من خلال واجهة RJ45 وSSI من بين خيارات الاتصال الخاصة به. تأكيد الواجهة الدقيقة المتوفرة للمشروع؛ إن توفر اتصال Ethernet وحده لا يوفر دعمًا لكل بروتوكول Ethernet صناعي.
يعد قياس الموضع جزءًا واحدًا من البنية الشاملة للتحكم والسلامة في الرافعة. تقييم وظائف السلامة المطلوبة والمعايير المطبقة على مستوى النظام. عندما تنطبق متطلبات SIL أو PL، تحقق من وثائق المكونات ذات الصلة والبنية المعتمدة بدلاً من افتراض أن جهاز تحديد المواقع القياسي يحمل شهادة أمان معينة. يمكن أن تدعم بيانات موضع الحافلة الرمادية التحكم في الحركة والتكامل المضاد للتأثير، بينما تتطلب وظائف الحماية تقييمًا هندسيًا خاصًا بها.
إرشادات المواصفات الفنية
متري المواصفات |
المتطلبات الصناعية |
فائدة التطبيق المشتركة |
دعم البروتوكول |
PROFINET وواجهات المشروع المؤكدة الأخرى |
التكامل السلس مع PLC دون تأخير. |
تصنيف IP |
تأكد من تصنيف حماية المكون المرفق |
الحماية ضد نفاثات الماء والغبار الناعم. |
دقة |
دقة منشورة 1 مم |
التنسيب الدقيق للاستيلاء الآلي. |
فجوة القراءة |
30-300 ملم في الأمام والخلف؛ ±100 مم لأعلى ولأسفل |
يستوعب التحول الطبيعي للمدرج. |
يجب عليك معالجة الحقائق المادية المتعلقة بتعديل المعدات الثقيلة. يتطلب تثبيت مسار الحافلة الرمادية تخطيطًا دقيقًا. يمكنك تركيب المسار على طول مدرج الرافعة بالكامل. يجب عليك تقييم السلامة الهيكلية للعوارض الموجودة لديك أولاً. غالبًا ما تحتوي المنشآت القديمة على هياكل فولاذية مشوهة أو معدلة بشكل كبير. حدد أفضل أنماط دعامات التثبيت لعوارضك المحددة. توفر الأقواس الملحومة الثبات في المناطق ذات الاهتزازات العالية. توفر تصميمات المشبك المرونة دون تغيير الفولاذ الرئيسي. يجب على فريقك الهندسي التحقق من معلمات التخليص قبل البدء في تثبيت الأجهزة.
قم بتثبيت الناقل الرمادي والهوائي وفقًا لمتطلبات التثبيت الخاصة بالمورد. حافظ على الدعم المناسب والمحاذاة والخلوص طوال مسار السفر، بما في ذلك اهتزاز التشغيل والحركة الهيكلية. تحقق من الفجوة الأمامية والخلفية المحددة البالغة 30-300 مم ومساحة المسموح بها لأعلى ولأسفل بمقدار ±100 مم عبر نطاق التشغيل الكامل. معالجة الحركة الحرارية وتفاصيل التركيب من خلال التصميم الهندسي للمشروع، والتحقق من الكشف المستمر عن العنوان أثناء التشغيل.
يتطلب تركيب مسارات مدرج كاملة الطول جدولة مدروسة. لا يمكنك تعطيل إنتاج المسار الحرج لترقية المستشعر. نحن نوصي بشدة باستخدام عمليات الصيانة المجدولة. قم بتقسيم المشروع إلى أجزاء خطية يمكن التحكم فيها.
1. مرحلة التحضير: قم بتركيب كتائف التثبيت أثناء فترة الصيانة المعتمدة مع عزل المعدات المطلوبة وترتيبات الوصول.
2. تركيب المسار: قم بتركيب أقسام قضيب التوصيل أثناء نوبة نهاية الأسبوع عندما ينخفض نشاط الرافعة.
3. تركيب الهوائي: قم بتوصيل وحدة القارئ بجسر الرافعة أثناء نافذة الصيانة الوقائية القياسية.
4. تكامل الشبكة: قم بتوصيل النظام إلى خزانة PLC الرئيسية وقم بتعيين عناوين IP للشبكة.
5. المعايرة والاختبار: قم بتشغيل الرافعة عبر حدود السفر القصوى للتحقق من اتساق حزمة البيانات قبل إعادتها إلى الإنتاج.
تحمل حلول تحديد المواقع المتقدمة ديناميكيات أمامية مختلفة عن أجهزة قياس المسافة بالليزر الأساسية. تبدو أجهزة الليزر الأساسية أرخص في البداية. ومع ذلك، فإن أجهزة الاستشعار الأساسية تفشل باستمرار في الظروف القاسية. يجب أن تنظر عن كثب إلى مقاييس الأداء على المدى الطويل. تعمل الأنظمة الموثوقة على التخلص من المصارف التشغيلية المخفية الضخمة. قم بتقييم مقدار الإيرادات التي تخسرها أثناء أعطال المستشعر غير المتوقعة. حساب ساعات العمل المباشرة المهدرة على دورات التنظيف المستمرة. يقوم النظام القوي بتغيير طريقة عمل فريق الصيانة لديك بشكل أساسي. إنهم يتوقفون عن مكافحة أخطاء أجهزة الاستشعار ويركزون على صحة المعدات الاستباقية.
يمكنك بناء حالة عمل قوية من خلال التركيز على وقت التوقف عن العمل الذي تم استرداده. يؤدي توقف الرافعات غير المخطط له إلى اختناق المرافق بأكملها. يؤدي القضاء على هذه التوقفات إلى تحقيق مكاسب فورية في الإنتاج. تؤدي إزالة عمالة تنظيف المستشعر إلى تحرير طاقم العمل الفني لديك. يمكنهم معالجة المهام الميكانيكية الحرجة بدلاً من ذلك. كما تعمل بيانات تحديد الموقع الموثوقة على تقليل التآكل الميكانيكي الناتج عن الاصطدام. يعمل الكبح الآلي السلس على إطالة عمر وسادات الفرامل والعجلات ومحركات الدفع. أنت تحمي معداتك الرأسمالية من أخطاء المشغل. تؤدي الأتمتة المستقرة إلى إنتاجية يومية أعلى وتقليل معدلات الخردة باستمرار.
إن اختيار شريك الأجهزة المناسب لا يقل أهمية عن التكنولوجيا نفسها. يجب عليك تقييم البائعين بناءً على خبرتهم الصناعية المحددة. اطلب دراسات الحالة من البيئات المطابقة لبيئتك تمامًا. لا يمكن للبائع المطلع على غرف الأبحاث أن يساعد مصنع الأسمنت. ابحث عن النجاح المؤكد في مصانع الصلب أو المسابك أو منافذ المواد السائبة. التحقق من توافر دعم التكليف المحلي. يتطلب التكامل المعقد للشبكة أحيانًا استكشاف الأخطاء وإصلاحها بواسطة خبراء في الموقع. قم بفحص شروط الضمان لتطبيقات الحرارة العالية والاهتزاز العالي. يدعم البائع الواثق أجهزته في مواجهة أقسى الحقائق البيئية.
ل طلب عينات مادية من قضيب التوصيل لاختبار الصلابة الهيكلية.
ل تحقق من التوافق مع العلامة التجارية PLC وإصدار البرنامج الثابت الخاص بك.
l اسأل عن توفر قطع الغيار ومتوسط مدة الشحن.
ل تأكد من أن البائع يوفر أدلة التثبيت الشاملة وأدوات المحاذاة.
يتطلب تحديد موضع الرافعة بشكل موثوق نظام قياس يتوافق مع بيئة التشغيل. يوفر تحديد موضع الحافلة الرمادية اكتشافًا مطلقًا لعدم الاتصال بدون خط رؤية بصري، كما أنه مناسب للتطبيقات الصناعية كثيرة المتطلبات. قم بمراجعة التعرض للغبار، والظروف الحرارية، والحركة الهيكلية، ومتطلبات الاتصال، وتصاريح التثبيت قبل تحديد التكوين. قم بمراجعة سجلات صيانة أجهزة الاستشعار الحالية وسجلات التوقف عن العمل لتقييم ما إذا كانت الترقية مبررة.
ج: يستخدم تحديد موضع الحافلة الرمادية اكتشاف العنوان الكهرومغناطيسي غير المتصل لتوفير موضع مطلق. تستخدم أجهزة التشفير الضوئية الاستشعار البصري داخليًا؛ عندما يعتمد قياس الموضع على عجلة أو ناقل حركة ميكانيكي، فقد يؤثر الانزلاق أو التآكل على الموضع الناتج. لا يلمس هوائي الحافلة الرمادية الحافلة، ولا يتطلب القياس مسارًا بصريًا على طول المدرج.
ج: نعم. يمكن استخدام مسارات الحافلات المنحنية ذات اللون الرمادي للكشف عن الدوران في رافعات المعبئ ورافعات الميناء. يجب أن يتناسب ترتيب المسار وتركيب الهوائي وتكوين الكشف مع المعدات الدوارة المحددة. هذا النظام غير مخصص لسيارات النقل.
ج: يوفر النظام اكتشافًا مطلقًا للموضع دون حدوث خطأ تراكمي، لذا فهو لا يحتاج إلى إعادة إنشاء عدد مواضع تزايدي من خلال تشغيل صاروخ موجه فقط بسبب فقدان الطاقة. بعد استعادة الطاقة، يجب على وحدة التحكم التحقق من بيانات الموقع الصحيحة وإكمال فحوصات السلامة وإعادة التشغيل المطلوبة قبل استئناف الحركة التلقائية.


