
Dilihat: 0 Penulis: Editor Situs Waktu Publikasi: 20-10-2025 Asal: Lokasi


Derek pelabuhan adalah peralatan inti untuk operasi bongkar muat terminal, dan evolusinya sangat terkait dengan perdagangan global, peningkatan ukuran kapal, dan peningkatan peti kemas.
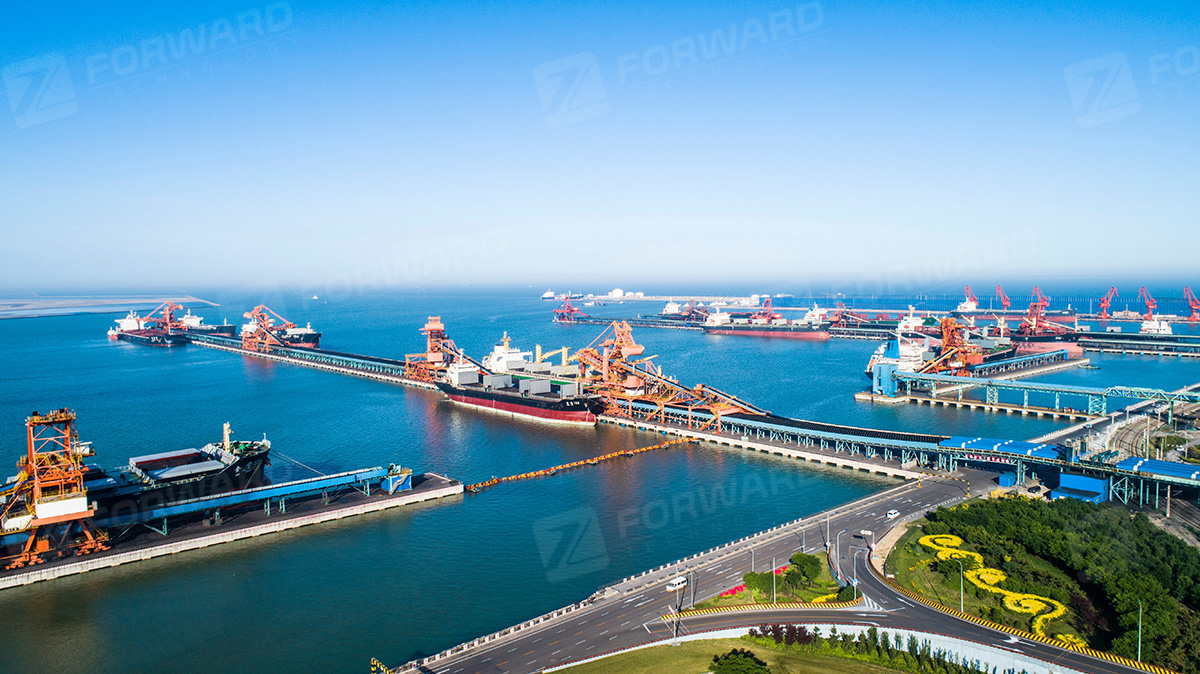
Sejarah Singkat Evolusi Port Crane
I. Tahapan Awal (Akhir Abad ke-19 – Pertengahan Abad ke-20):
Sangat bergantung pada tenaga kerja manual, derek, sistem katrol, dan derek tetap sederhana. Efisiensi sangat rendah, sehingga kapal harus berlabuh lama di pelabuhan. Derek bertenaga uap awal dan kemudian derek listrik tetap muncul tetapi penerapannya terbatas.
II. Bangkitnya Portal Cranes (Awal 1900an - 1960an):
Portal Cranes menjadi arus utama. Awalnya bertenaga uap, kemudian listrik, mereka menawarkan kemampuan slewing, luffing, dan hoisting, yang mencakup area palka dan dermaga kapal. Mereka serbaguna untuk kargo umum (tas, tong, kayu, baja) namun memiliki efisiensi yang relatif rendah, kesulitan menangani palka kapal, dan kapasitas terbatas untuk barang besar dan berat.
AKU AKU AKU. Peningkatan Ukuran & Spesialisasi Kapal (1950an-1960an):
Tonase kapal yang meningkat menyoroti keterbatasan efisiensi portal crane tradisional. Transportasi kargo curah mendorong pengembangan peralatan yang berkesinambungan dan berefisiensi tinggi seperti pemuat dan pembongkaran kapal. Kebutuhan akan penanganan kargo umum yang lebih cepat semakin meningkat.
IV. Terobosan Revolusioner: Kontainerisasi & Kelahiran STS Cranes (1956-1970an):
'Ideal X' Malcolm McLean menyelesaikan pelayaran peti kemas komersial pertama pada tahun 1956, memicu revolusi peti kemas. Hal ini menciptakan permintaan akan peralatan khusus untuk menangani kontainer standar dalam jumlah besar secara efisien. Gantry Crane Ship-to-Shore (STS) lahir: derek STS pertama yang sebenarnya dirancang dan dibangun oleh Paceco pada tahun 1959. Rangka tingginya membentang di kapal dan dermaga, derek bergerak di atas rel, dan boomnya dapat dinaikkan/diturunkan untuk mengakomodasi kapal yang berbeda. Penyebar khusus berevolusi dari pengait tali menjadi pengunci putar. Derek STS secara dramatis meningkatkan efisiensi (dari ton per hari menjadi ratusan kontainer per hari), menjadi simbol pelabuhan peti kemas modern. Filosofi desain mereka menjadi dasar bagi crane modern berskala besar.
V. Evolusi Peralatan Yard (1970an - Sekarang):
Volume kontainer yang melonjak mendorong kebutuhan akan peralatan pekarangan yang efisien.
Derek Gantri Berban Karet (RTG): Muncul pada tahun 1970-an, mobilitasnya dan persyaratan pondasi yang lebih rendah menjadikannya derek pekarangan yang umum digunakan
Rail-Mounted Gantry Cranes (RMG): Muncul sekitar waktu yang sama atau sedikit lebih lambat. Presisinya yang tinggi, konsumsi energi yang lebih rendah, kemampuan penumpukan yang lebih besar, dan kesesuaian untuk otomatisasi menjadikannya pilihan utama di terminal besar, terspesialisasi, dan terutama otomatis.
VI. Gelombang Otomasi & Kecerdasan (1990an - Sekarang):
Upaya mencapai efisiensi, keamanan, dan biaya operasional yang lebih rendah mendorong otomatisasi pelabuhan.
Derek STS dengan pengangkat ganda dan pengangkat terpisah meningkatkan efisiensi sisi dermaga.
RMG otomatis (ARMG) menjadi inti dari pekarangan otomatis.
Automated Straddle Carriers (ASC) dan Automated Guided Vehicles (AGV/ALV) dikerahkan untuk transportasi horizontal.
Teknologi Pendukung Utama: Penentuan posisi presisi tinggi (misalnya, Kode Abu-abu, pemindaian laser), sistem penjadwalan cerdas, pemantauan/operasi jarak jauh, dan optimalisasi AI.
VII. Beradaptasi dengan Kapal Besar (2000an - Sekarang):
Untuk melayani Kapal Kontainer Ultra Besar (ULCV) yang melebihi 20.000 TEUs, crane STS berevolusi menjadi lebih tinggi (ketinggian hoist 50m+), jangkauan lebih jauh (jangkauan 70m+), menjadi lebih bertenaga (twin-lift/dual-trolley), dan lebih cerdas. Kemampuan penumpukan RMG juga meningkat.
Ringkasnya, derek pelabuhan telah berevolusi dari derek portal manual/bertenaga uap menjadi peralatan STS dan pekarangan khusus (RTG/RMG) untuk revolusi peti kemas, dan kini menuju peralatan besar yang otomatis, cerdas, dan lebih ramah lingkungan. Evolusi ini secara konsisten berfokus pada peningkatan efisiensi, memastikan keselamatan, beradaptasi dengan kapal dan kargo, serta mengurangi biaya pengoperasian. Setiap terobosan besar berdampak besar pada logistik dan perdagangan global.
Peran Penting Sistem Pemosisian Gray Code di Port Cranes
Penerapan sistem penentuan posisi Gray Code sangat penting bagi derek pelabuhan modern, karena menawarkan keuntungan signifikan di beberapa bidang utama:
1. Pengukuran Posisi Absolut Presisi Tinggi, Berkelanjutan
±1mm Presisi Tinggi: Mencapai akurasi tingkat milimeter, penting untuk menyelaraskan penyebar dengan coran sudut kontainer secara tepat, memastikan penanganan kontainer yang aman dan efisien. Kesalahan kecil dapat menyebabkan kegagalan operasional, kerusakan peralatan, atau insiden keselamatan.
Pengukuran Berkelanjutan: Menyediakan data posisi tanpa gangguan di sepanjang jalur perjalanan derek, tanpa titik buta.
Posisi Absolut: Memberikan data lokasi absolut. Saat startup, setelah siklus daya, atau setelah pemulihan dari kesalahan, sistem langsung mengetahui posisi yang tepat, menghilangkan kebutuhan akan prosedur pencarian referensi atau homing. Hal ini secara drastis meningkatkan efisiensi dan ketersediaan operasional.
2. Ketahanan Luar Biasa terhadap Lingkungan Keras
Lingkungan pelabuhan sangat menantang, dengan EMI yang kuat (dari motor besar, VFD), debu logam, oli, kelembapan, semprotan garam, hujan, salju, kabut, dan perubahan suhu yang besar. Sistem Gray Code, berdasarkan induksi elektromagnetik dengan deteksi non-kontak, pada dasarnya kuat:
Tidak Terpengaruh oleh Cahaya Sekitar: Beroperasi penuh dalam kondisi hujan, salju, kabut, asap, dan berbagai kondisi cahaya—keunggulan utama dibandingkan sistem optik seperti pengukur jarak laser.
Kekebalan EMI yang Kuat: Antena deteksi khusus dan pemrosesan sinyal secara efektif menyaring kebisingan elektromagnetik, memastikan sinyal stabil dan andal.
Tahan terhadap Kontaminasi: Desain non-kontak menghindari keausan mekanis, toleran terhadap minyak dan debu, dan memerlukan perawatan minimal.
3. Peningkatan Efisiensi Operasional dan Otomatisasi
Penentuan Posisi & Penyelarasan Cepat: Data posisi absolut dengan presisi tinggi dan real-time memungkinkan derek (terutama penyebar) bergerak dengan cepat dan akurat menuju kontainer yang ditargetkan, sehingga secara signifikan mengurangi waktu siklus dan meningkatkan keluaran terminal.
Landasan untuk Otomasi: Kode Abu-abu adalah teknologi inti yang sangat diperlukan untuk terminal otomatis (misalnya, STS otomatis, ARMG), yang menyediakan umpan balik posisi andal yang diperlukan untuk sistem kontrol otomatis. Ini adalah kunci untuk memungkinkan operasi tanpa awak atau jarak jauh.
Bantuan Semi-Otomatis: Untuk derek yang dioperasikan secara manual, sistem memberikan indikasi posisi yang tepat (misalnya, perjalanan derek, ketinggian penyebar/posisi selip) ke ruang kontrol, membantu operator dalam bekerja lebih cepat dan akurat, mengurangi beban kerja, dan meningkatkan efisiensi manual.
4. Peningkatan Keamanan dan Keandalan
Perlindungan Anti-Tabrakan: Data posisi yang akurat merupakan masukan penting untuk sistem anti-tabrakan (antara derek, penyebar, dan penghalang), yang secara efektif mencegah kecelakaan.
Kontrol Goyangan & Pendaratan Tepat: Dikombinasikan dengan sensor dan algoritma kontrol lainnya, data posisi membantu dalam kontrol goyangan penyebar dan pendaratan kontainer secara presisi, mengurangi ayunan dan meningkatkan keselamatan operasional.
Keandalan Sistem Tinggi: Arsitektur sistem yang relatif sederhana, dengan sedikit potensi titik kegagalan dan MTBF yang panjang, memastikan pengoperasian fungsi pemosisian yang berkelanjutan dan andal, meminimalkan waktu henti yang disebabkan oleh kegagalan pemosisian.
5. Kemampuan Pengukuran Jarak Jauh
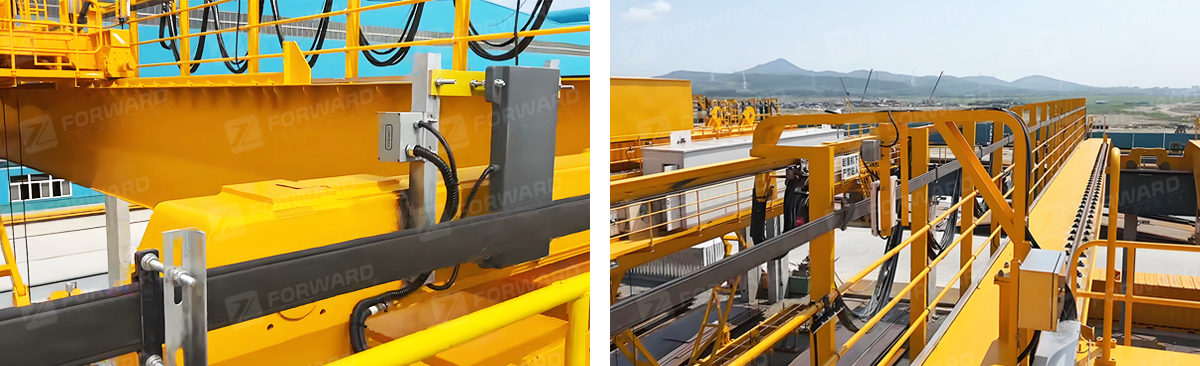
Sistem Gray Code cocok untuk aplikasi seperti derek pelabuhan yang memerlukan pemosisian tepat di area yang luas (jalur ratusan atau bahkan ribuan meter). Kabel dapat dengan mudah dipasang dalam beberapa bagian untuk mencakup seluruh jangkauan pengoperasian derek.
6. Mengurangi Biaya Perawatan Jangka Panjang
Meskipun pemasangan awal memerlukan pemasangan kabel Gray Code, sifat non-kontaknya menghasilkan perawatan yang sangat rendah . Kabelnya sendiri hampir tidak memerlukan perawatan, dan unit pendeteksinya sangat tahan lama. Dibandingkan dengan teknologi lain yang memerlukan kalibrasi rutin (sistem optik), rentan terhadap faktor lingkungan (lensa kotor), keausan mekanis (encoder), atau gangguan logam (UWB), Gray Code sering kali menawarkan total biaya kepemilikan yang lebih rendah dalam jangka panjang.
Kesimpulannya, sistem penentuan posisi Gray Code adalah teknologi utama yang memungkinkan pengoperasian derek pelabuhan modern skala besar yang efisien, aman, dan andal, terutama di terminal otomatis atau semi-otomatis. Hal ini memainkan peran yang sangat diperlukan dalam meningkatkan efisiensi operasional dan daya saing pelabuhan secara keseluruhan.


